
由于末端制导状态下导弹自带雷达系统可以自行引导导弹攻击目标,导弹具备了“发射后不用管”能力,载机发射了一枚 AMRAAM 导弹后,一旦导弹进入末端制导状态,就可以转而跟踪其他空中目标。这样载机也具备了同时攻击多个空中目标的能力。
与 AIM-54“不死鸟”导弹类似,AMRAAM 导弹采用了技术上比较成熟的复合导引模式,但又在前者基础上进行了改进优化:初始段和中段由机载雷达提供连续波制导+数据链制导;末段则启动弹载雷达系统自动跟踪目标。当载机启动 AMRAAM 导弹准备发射时,载机通过数据链将敌机相对载机方位、敌机飞行方向和速度等信息发送给导弹。弹载计算机将根据这些信息计算出最优的拦截飞行路线,并在弹载惯性引导系统的引导下飞向目标。由于现代空战中敌我态势瞬息万变,导弹进入末段飞行之前,载机不但可以通过机载雷达边跟踪目标,边发射连续波信号修正导弹跟踪轨迹;还可以采取其他手段引导导弹跟踪目标:如通过弹载数据链接受其他战斗机发出的信号;导弹甚至可以直接接受本方预警机发出的制导信号。导弹就这样边飞行,边接收信号,边修正飞行轨迹来完成中段飞行。一旦进入末段飞行,导弹就启动弹载雷达系统,主动跟踪/摧毁目标。
作为美欧防务合作的产物,各国列装的 AMRAAM 导弹的性能和功能略有不同,有些版本的 AMRAAM 导弹就不具备中段轨迹修正功能。例如英国皇家空军最初对这项功能“不感冒”,在给本国的“狂风 F3”战斗机选用 AMRAAM 导弹时就不打算增加此项功能。当然后来的发射实验表明,如果取消该项功能,AMRAAM 的超视距攻击能力不比老式“天光”雷达半主动制导导弹强到哪去。不过皇家空军还是坚持认为“在有限距离内,靠 AMRAAM 自带的雷达系统就足矣”的观点。
一旦目标进入 AMRAAM 导弹自主跟踪范围,导弹即启动弹载雷达系统,此时导弹进入末段制导状态,在这个阶段里,弹载雷达将引导导弹跟踪/攻击目标。北约明确规定,在 AMRAAM 导弹由中段雷达半主动制导切换到末段雷达主动制导的一瞬间,载机飞行员必须通过机载语音通话链路发出暗语:“斗牛犬” (pitbull),来提示友军导弹进入自主制导状态。此时邻近的友机必须尽量避开 AMRAAM 导弹,避免被后者误认为敌机遭到攻击。
与 AIM-54 不同的是,AMRAAM 导弹不但可以在末段启动弹载雷达跟踪目标,还可以在发射后直接启动弹载雷达跟踪目标。当敌机距离载机目标较近,处于弹载雷达有效探测范围内的时候,载机可以直接发射导弹,导弹弹载雷达在发射后即自动启动跟踪目标,这么一来连中段连续波制导都省了,真正成了“发射后不用管”导弹。北约也用了一个贴切的暗语来描述这种情况:“疯狗”(Maddog)。
AMRAAM 导弹采用正常气动布局,大长细比弹体。弹体中部装有较小的弹翼,以保证低速飞行时的机动性。尾部有四片控制舵,由电动舵机控制。弹体采用不锈钢材料,以适应高速气流引起的气动加热和大过载要求。
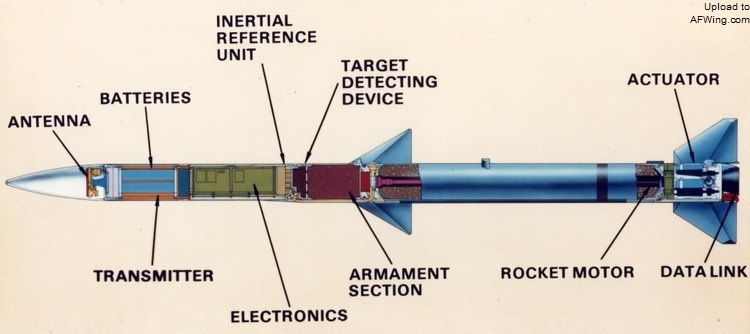
AIM-120A 结构图
AMRAAM 导弹采用模块式结构,主要由四个主要舱段构成:从前到后依次为制导舱、惯性基准装置与引信战斗部、发动机和舵机舱。制导舱内包括采用平板天线和行波管放大发射机的主动雷达导引头。天线被尖锥形的陶瓷天线罩覆盖。发射机后面是电子装置,其中有一个 32MHZ 的微处理器,执行导航、自动驾驶、雷达、引信及自检功能。制导舱后面是惯性基准装置和引信战斗部。弹体后半部分是发动机、电动舵机和舵面,布置在发动机长尾排气管周围。发动机喷管旁边装有数据链的接收天线,载机发出的关于目标位置和速度矢量的修正信息通过此天线传到导弹上。导弹战斗部采用高能定向破片战斗部。
AMRAAM 导弹的导引系统位于导弹头部,包括雷达天线罩、导引头、机械伺服机构、无线信号发射/接收单元、电子线路单元、惯性导航装置、目标探测装置、吊带(harnesses)和外壳支撑框架。除了目标探测装置外,其他所有装置都包含在一个密闭容器中,其外壳由坚固的钛合金构成,内部舱壁则由柔软的铝合金组成。而目标探测装置、射频/图像信号处理器和雷达天线则处于该容器之外,也构成一个完整的可测试组件。整个导引系统具有雷达信号处理、导引头机械伺服以及普通计算机常有的中央数据处理功能。AIM-120A 型导弹采用了 WGU-16/B 型导引系统;而 AIM-120B 型导弹则采用了 WGU-41/B 型导引系统;AIM-120C 型导弹则采用了 WGU-44/B 型导引系统。其中 AIM-120B/C 型导弹导引头中包括了电可擦写可编程只读存储器,允许维护工程师通过重编程办法来升级导弹控制软件。导弹控制软件版本号由 Tape 和 Revision 数字二者构成,类似于普通软件的主版本号和子版本号,例如,Tape 4 Revision 16。
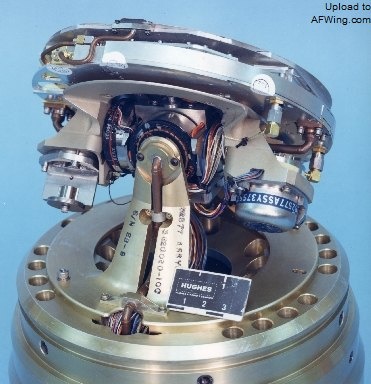
AIM-120A 雷达天线
AIM-120 型导弹的战斗部/引信的类型等技术指标目前是保密的,从公开资料看采用了 WDU-33/B 型战斗部,其中包括钝感炸药构成的爆炸部和 FZU-49/B 型安全臂引信和 MK-44 Mod 1 助推器。此外引战系统还包括了武器挂架上的接口。
AIM-120 型导弹的推进系统采用了 WPU-6/B 一体式火箭发动机和矢量喷口。该型发动机使用了一种低烟端羟基聚丁二烯推进剂,具有推力大、射程远和隐蔽性强的优势。此外 AIM-120 型导弹的尾喷口似乎可以安装一种可拆卸的方向控制喷口来实现矢量控制。导弹的尾翼可偏转,用来控制导弹的飞行方向,而前翼则固定在弹体上用来起到飞行稳定和提供升力的作用。
AMRAAM 导弹采用了 WCU-11 型导弹控制系统,包括四个各自独立的机电伺服控制器、四个锂-铝电池并联连接提供电源动力,外壳由不锈钢制成并用螺栓和导弹后部的发动机舱固定在一起。每个机电控制器包含一个无刷直流电动机、一个直接耦合到动力输出轴上的电位器还有脉冲调制电子设备。其中动力输出轴通过一个爆管驱动锁才和导弹尾舵联在一起,这样一来导弹前端的控制段和尾舵保持相对独立,任何一方的拆卸和安装不会影响对方。此外导弹控制段还包括各种导线线束、导线线束外表皮和燃气发生系统(将控制段产生的电信号转换成驱动尾舵转动的热燃气动力源)。其中导线线束外表皮从导引段的后端延伸到控制端的前端,起到保护导线线束不受外力破坏的作用。而导线线束中的主线束把导弹外部的控制脐带、导引段和控制段串联在一起。此外线束外表皮还包括一个名为 TIVS 的安全组件,当导弹尾部的火箭发动机处于大火中有可能爆炸时,TIVS 能减小火箭发动机的压力使导弹免于意外发射或引爆。TIVS 组件包括一个外部导火索和一个名为 Out-Of-Line Device(OOLD)的部件。当导弹起火有可能爆炸时,TIVS 会自动点燃外部导火索触发 OOLD 部件来点燃火箭发动机内部的线型药柱,以此削弱火箭发动机的内部压力避免其爆炸,以此避免导弹因为意外事故而触发引爆。整个 TIVS 部件是 AMRAAM 导弹的一个重要安全设施。当然采用这个部件还需要有额外的安全措施,避免当导弹承受 9~13G 的大过载飞行时(如发射时的瞬间加速)该部件被意外启动影响导弹性能。因为当导弹高速飞行时可能会因为外部气动阻力导致弹体摩擦生热,由此可能导致 TIVS 产生虚警开始工作。这个额外的安全措施就是在线束外表皮上包含了 TIVS 的状态指针(这个指针应当可以人工调节为工作/不工作两种状态),当状态显示为不工作时,无论多高温度 TIVS 都不会启动。由于海军执行任务环境处于空间狭小的航母上,历史上多次发生机载弹药因为可靠性不好、受热受外力撞击引发大爆炸造成重大人员伤亡的事故,因此海军对于机载弹药的安全可靠性要求很高。配备了 TIVS 的 WPU-6/B 型动力段就配备在海军采购的 AIM-120 型导弹上,该型动力段具有燃烧速度快、安全性高等优点,达到海军提出的 OPNAV Instruction (OPNAVINST)8010.13B 标准的要求。