
- “蝰蛇”的秘密(一 起源)——洛克希德F-16“战隼”战斗机
- “蝰蛇”的秘密(二 家族)——洛克希德F-16“战隼”战斗机
- “蝰蛇”的秘密(三 改进)——洛克希德F-16“战隼”战斗机
- “蝰蛇”的秘密(四 实验型)——洛克希德F-16“战隼”战斗机
正在进行 Auto-GCAS 试飞的 AFTI
AFTI 的先进或自动地面防撞系统(Auto-GCAS)依赖于数字地形数据库和精确的导航输入。该系统比 GPWS 的单纯警告更进一步,可以通过 F-16 的自动驾驶仪进行主动改出。通过雷达高度表的时间关系数据曲线,GCAS 可通过数字地形数据库来确定飞机的位置,当然也可以使用 GPS 或 INS 采集数据。GCAS 的算法结合了来自数字地形数据库的数据和飞机目前的飞行参数,然后制定改出航线并通过自动驾驶仪进行躲避机动。躲避机动是一个 5g 的滚转-机翼改平动作。在 AFTI 测试中,GCAS 只在最小预计离地高度在 15~45 米时才被激活。实际上最小离地高度可设定为任何值,通常选在 45 米,低空扫射时选在 15 米,预留出合理缓冲的高度。
1995 年 AFTI 进行了超过 1,000 次的自动改出测试。1996 年 11 月 AFTI F-16 测试通过确定合适的激活高度确立了 Auto-GCAS 的预警标准,因为曾发生过由于系统触发过于敏感而影响正常飞行的事。
1997 年 1 月 USAF 启动了“把 AFTI 的软件引入生产型硬件”的项目,1998 年一架生产型 Block 25 F-16D 完成了 Auto-GCAS 的测试。
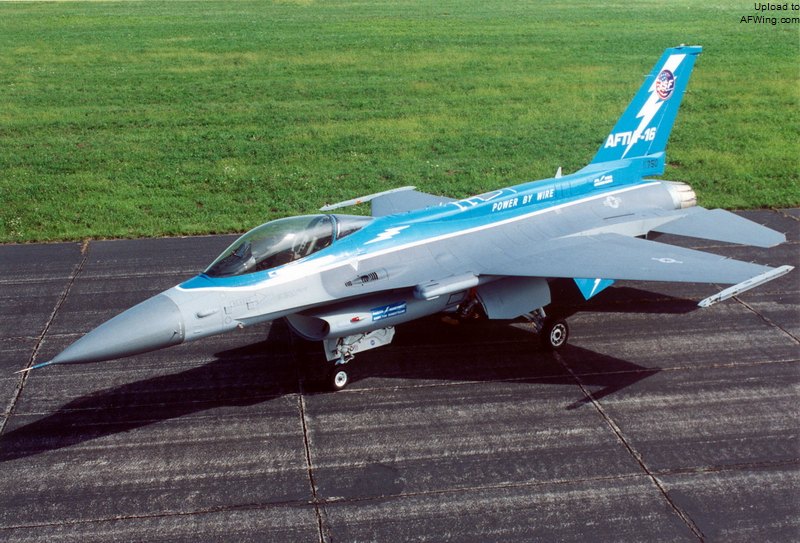
2000 年 AFTI F-16 被 USAF 用于全电操纵的“Power-by-Wire”技术试飞,不再依靠机械或液压装置操纵翼面。2001 年 2 月1 1 日该机进入美国空军博物馆保存
F-16 VISTA / MATV / NF-16D,变稳测试机,多轴推力矢量
历史
MATV 项目的起源
F-16 多轴推力矢量(MATV)项目起源于 GE/GD 联合投资的一个“战隼”推力矢量研究项目。USAF 起初并不支持该项目,所以两家公司找到以色列空军一起合作,后者对自己的 F-16 使用推力矢量技术抱有高度的兴趣。
根据协议条款,以色列空军向两家美国公司提供两架 F-16D 用于改装和试飞。但是 1991 年 USAF 莱特实验室对该项目产生了兴趣,并扮演了积极的角色。1992 年以色列退出该项目。
VISTA 项目
1988 年 GD 获得一份合同,研制变稳飞行模拟测试机(VISTA)。莱特实验室借给 GD 一架 Block 30 F-16D(86-0048)用于改装。分包商 Calspan 公司为该机安装了中置操纵杆并集成了变稳飞行所需的计算机,GD 为该机安装了推力矢量喷管。VISTA F-16D 在 1992 年飞行了 5 个架次后,因项目缺乏资金被以可飞状态封存,期间并没有把推力矢量应用在变稳飞行中。
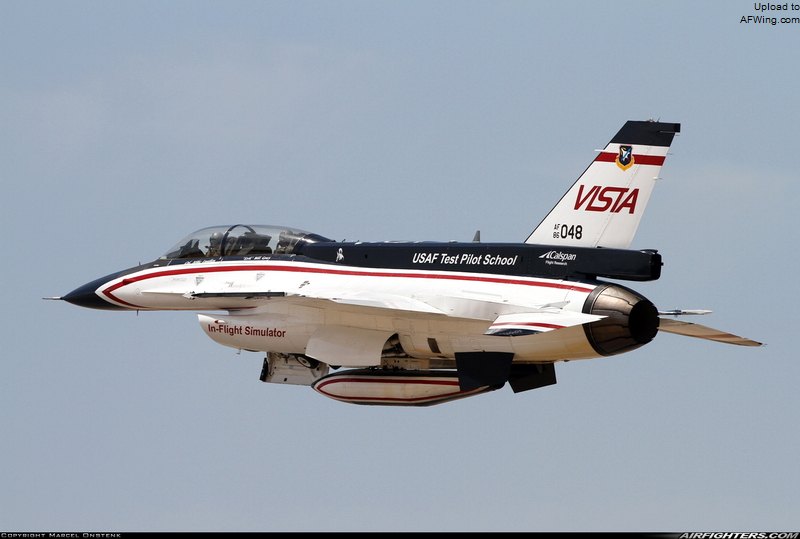
在完成了 MATV 和 PW 发动机试飞任务后,NF-16D 现在又改回了最初的变稳飞行模拟测试机,用于培训美国空军的试飞员
VISTA F-16D 编号被改为 NF-16D,“N”代表特殊测试状态,并且飞机经过了无法复原的重大改装。NF-16D 有两个可变感觉操纵杆。
侧杆安装在右侧控制台上,中杆安装在飞行员两腿间的矮支座上,为此不得不拆除前上方的控制面板,因为 VISTA 是研究机而不是战斗机,所以这些损失是可以被接收的。两个操纵杆既可以测力方式也可以位移方式操纵。
双操纵杆座舱
NF-16D 的脊背中安装了 3 台 Rolm 公司的“鹰”计算机提供变稳功能,使该机在不改变飞机构型及状态的情况下,能大范围地改变飞机的系统特性,从而实现空中模拟其它飞机特性的功能。计算机系统监视飞行员的操纵输入并通过变稳系统(VSS)控制飞机的操纵翼面进行相应的偏转。VSS 可以对称或非对称地控制平尾、襟副翼的偏转,还可控制方向舵和油门。不受 VSS 控制的翼面只有前缘襟翼和减速板。
VISTA 改装还包括换装重型起落架和大容量液压泵,以及 VSS 所需的布线。
MATV 项目
1993 年 7 月开始了 MATV 项目的试飞,为此 NF-16D 的中置操纵杆和变稳计算机被暂时拆除。7 月初该机在沃斯堡完成了 6 次功能性试飞后于 7 月 15 日转场至爱德华兹 AFB,30 日进行了首次推力矢量飞行。MATV 项目研究了在 6,096 米高度以上的矢量推力飞行,1994 年 3 月该项目结束后 NF-16D 又安装上了变稳计算机。1995 年 1 月该机回到沃斯堡,随后被还给 USAF 莱特-帕特森 AFB。MATV 项目共完成了 95 次任务 130 个飞行小时。
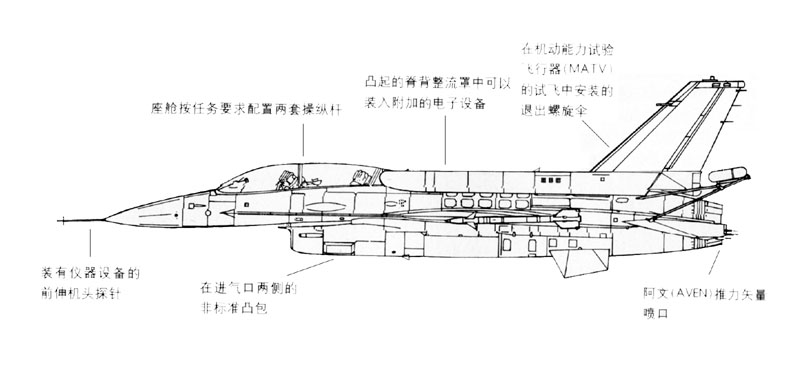
F-16/MATV 改装示意图
该项目的目标包括:演示推力矢量在近距离空战中的战术应用,以及在飞行中集成推力矢量控制。该机演示了高达 86 度的稳定迎角,瞬时迎角可高达 180 度。换句话说,就是飞机可以在短时间内逆向飞行。在机头迅速指向威胁方面,推力矢量也带来了巨大的优势,整个过程更迅速且避免了操纵飞机剧烈机动的风险。但是在真实空战中使用大迎角机动只能在最后一搏,此时飞机处于低能量状态,非常脆弱。
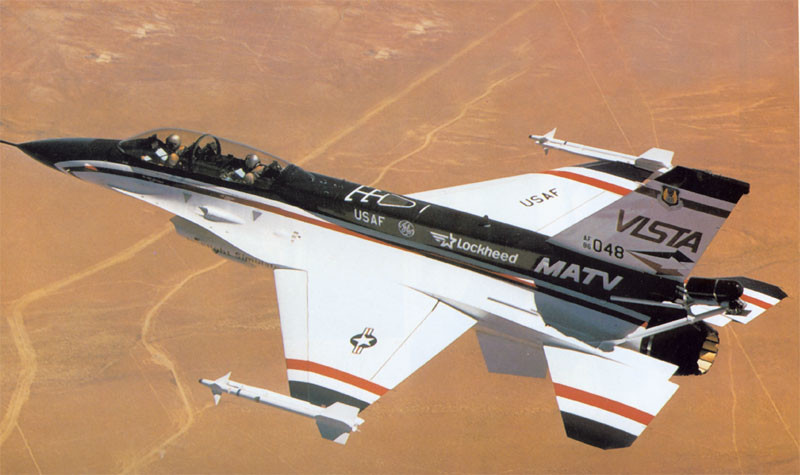
F-16/MATV 尾部装有抗尾旋伞
F-16/MATV 在进行可控”眼镜蛇“机动
AVEN
VISTA 的核心是轴对称矢量喷管(AVEN),取代了该机 F110-GE-100 发动机的原喷管。AVEN 通过喷管的偏流部分使超音速喷流改变方向来实现推力矢量,这样可避免压力波动传导入发动机内部导致压气机失速。尾喷管偏流片成环形排列成一圈,通过以 120 度间隔布置的 3 个液压动作器控制偏转,动作器拥有独立的动力单元。
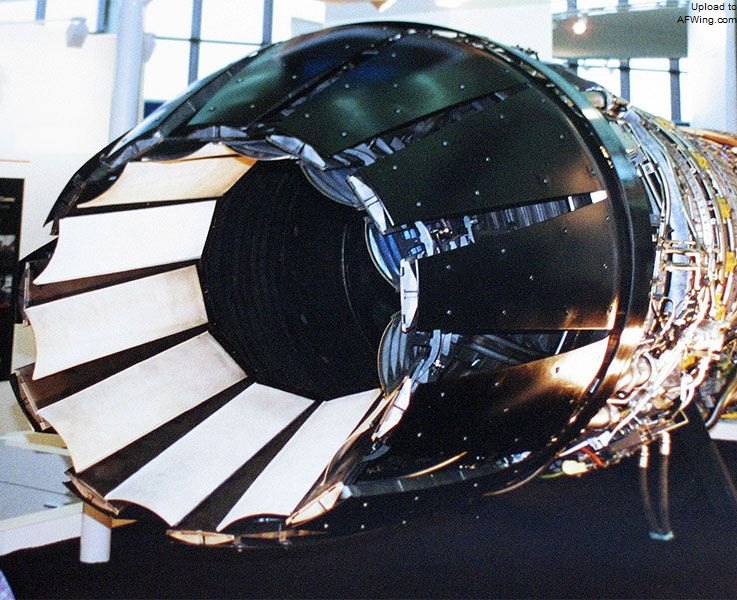
F-16/MATV 的多轴推力矢量喷管
喷管可向任何角度偏转 17 度,产生的轴向和侧向推力通过喷管传导到发动机。AVEN 的优势是可安装在任何具有 F110 发动机和 DFCS 的 F-16 上。
尾喷管的 3 个动作器受控于矢量电子控制(VEC)单元,该单元改进自 F110-GE-129 的全权限数字发动机控制系统。为了平衡 AVEN 喷管、尾旋该出伞和其他硬件所增加的重量,该机的进气口硬点上安装了 318 千克的配重,以保证重心处于 38% 平均气动弦长前,避免推力矢量系统失效后飞机进入深失速。除此之外还有一项保险措施,就是尾部安装的尾旋该出伞,万一进入深度失速后可放伞改出。