
- “蝰蛇”的秘密(一 起源)——洛克希德F-16“战隼”战斗机
- “蝰蛇”的秘密(二 家族)——洛克希德F-16“战隼”战斗机
- “蝰蛇”的秘密(三 改进)——洛克希德F-16“战隼”战斗机
- “蝰蛇”的秘密(四 实验型)——洛克希德F-16“战隼”战斗机
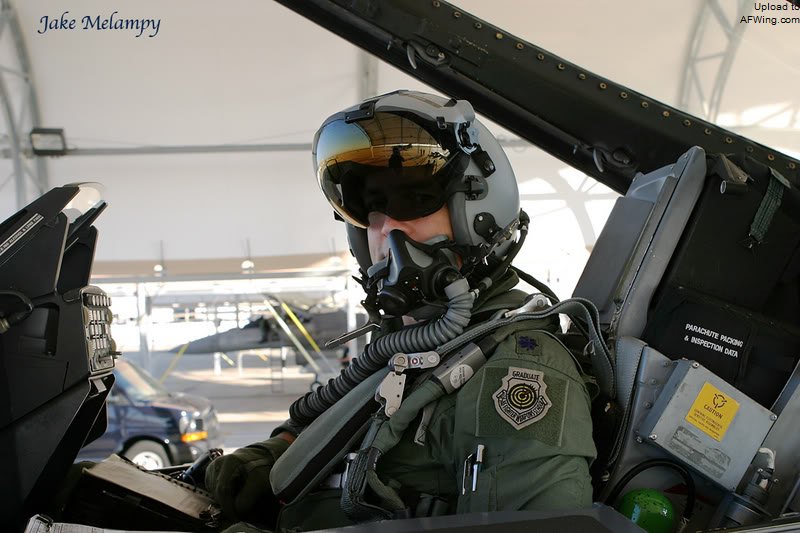
MLU 根据用户需求,可以选装 JHMCS
侧置操纵杆和油门杆
Lear Astronics 公司制造的 Block 50/52 批次侧置操纵杆和油门杆取代了 Block 10/15的 侧杆系统。操纵杆和油门杆都可用于各种操控用途,增加了功能,包括:VHF 和 UHF 通讯、IFF 询问、改进型数据 MODEM 操作、减速板收放、夜视功能切换、选择导弹(之前只能使用外挂物管理面板选择导弹,需要飞行员低头离杆操作)。
改装和升级/其他特性
改进型数据 MODEM
由美国海军研究实验室研制,Symetrics 公司生产的改进型数据 MODEM(IDM)用于和其他飞机(F-16、A-10、AH-64 或 E-8 JSTARS)及地面站交换数据,是 Link-16 联合战术信息分发系统(JTIDS)的组成部分。
电子战管理系统
丹麦 Terma Elektronik 公司的电子战管理系统(EWMS)提供了对整套电子战系统的集中化控制:管理 RWR、电子干扰吊舱、先进综合投放系统。
小型化机载 GPS 接收机
罗克韦尔-科林斯航电和通讯分部的小型化机载 GPS 接收机(MAGR)安装了一个 E-Systems 公司的天线。可提供精确定位、测速和报时,用于导航和武器投放。该系统比 Block 40/50 的 RCVR 3A 接收机更小更轻,耗电量更小但性能相同。
数字式地形系统
数字地形系统(DTS)由 BAE 航宇系统和装备(BASE)公司的地形匹配系统和费尔柴尔德防务公司的插入式内存模块组成。飞行员可以通过内存模块把任务数据输入 DTS,DTS 内置有用于解算地形轮廓匹配的处理器,通过雷达高度表的数据变化对比地形数据库来确定战斗机的确切位置。DTS 可向 HUD 提供地形跟踪数据,如果飞机有任何撞击障碍物的危险,DTS 也会向飞行员发出警告。但这并不意味着 MLU 具有了地形跟踪飞行能力,因为早期 F-16(Block 10/15)没有 DFCS,无法直接与 DTS 交联。飞行员只能按照 HUD 上 DTS 的路径标记手动飞行。GPS 和惯导系统可对 DTS 进行双重校验。DTS 对数字地图的精度要求极高,只有这样才能充分发挥该系统的作用。
DTS 需要精确的数字地图数据库
座舱布局
MLU 的座舱布局类似于 Block 40/50,但 MLU 装备了彩色显示器。座舱灯光兼容夜视系统,所有可见表面都被喷成亚光黑色。飞行员佩戴夜视镜头部对准 HUD 时,会自动关闭夜视功能,以便看清 HUD。
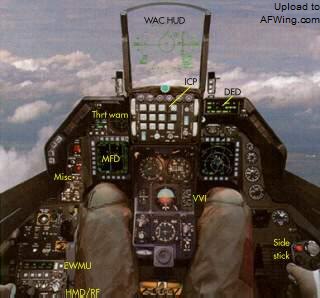
MLU 的座舱,与 F-16C/D 实现了通用性
侦察吊舱
MLU 为数种侦察吊舱制订了标准吊舱接口,荷兰有一些 F-16 经过改装可以挂载 Oude delft 公司的“奥菲斯”侦察吊舱。
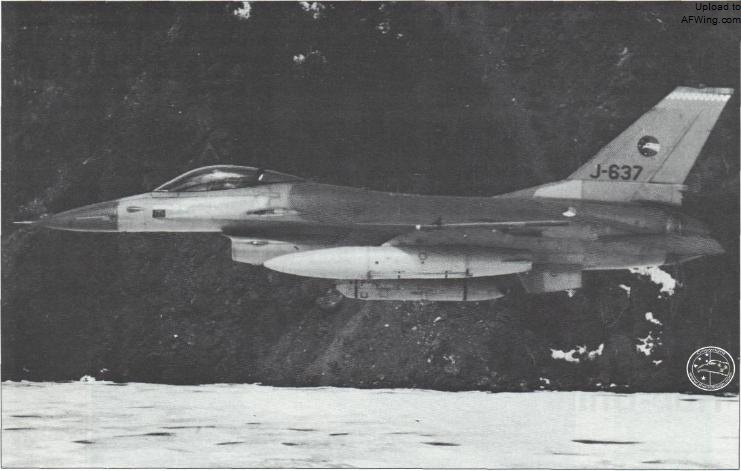
挂载“奥菲斯”侦察吊舱的荷兰 F-16A J-637
微波着陆系统
微波着陆系统(MLS)并不是 MLU 的标准配置,MLS 可提高 F-16 在恶劣天气下降落的安全性。
进展
首飞
1995 年 4 月 28 日 MLU 的首架 TVI 飞机首飞,该机是 USAF 的 Block 15 F-16A 80-0584。1995 年 5 月 11 日第二架 TVI 首飞,该机是丹麦空军的 Block 1 F-16B ET-204。1995 年 6 月 9 日这两架 F-16 被运至爱德华兹 AFB 进行试飞。
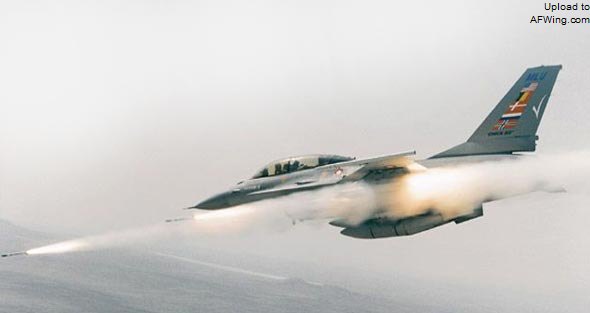
F-16B ET-204 试射火箭弹
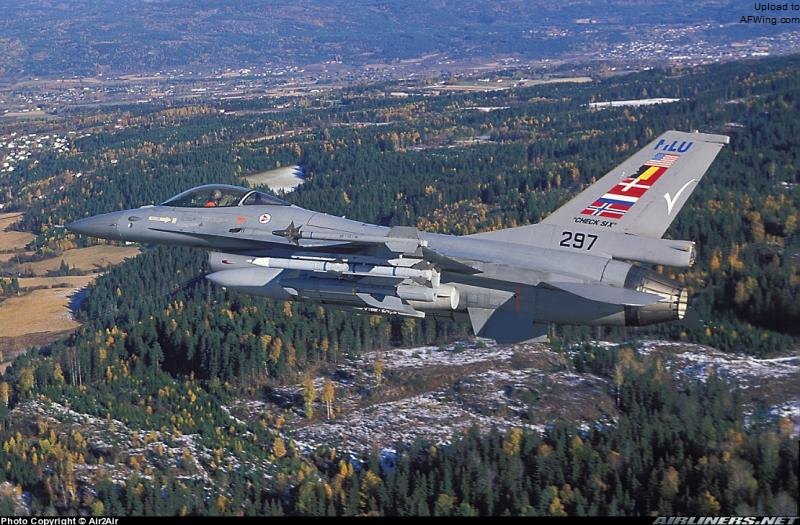
挪威空军的 F-16A Block 10 78-0297 MLU 纪念涂装
测试与评估
1995 年 6 月爱德华兹AFB在USAF和承包商洛马公司的主持下开始 MLU 的研发测试与评估(DT&E)试飞,欧洲 4 国每国提供两名试飞员。参加试飞的头两架 TVI 飞机安装了特殊的测试设备,1996 年年中另外 3 架 TVI 也加入到试飞中,试飞一直持续到 1997 年1 0 月。随后欧洲的 4 架 TVI 飞机到荷兰卢瓦尔登基地进行 MLU 的作战测试与评估阶段试飞。
DT&E 软件版本
MLU 的首个软件版本是 M1,1996 年 6 月在作战测试与评估开始前 TVI 飞机升级到了经过扩展的 FTT-1,FTT-4 是 F-16 开始批量改装时安装的版本。
MLU1(M1):M1 卷先后包括 4 个试飞(FTT)版本,在每个版本中都加入了新特性:
FTT-1,雷达性能评估。
FTT-2,测试武器系统的空空和空地模式,导航(惯导和 GPS),集成基本的 MMC 功能。
FTT-3,数据链,IFF 询问,水平态势显示,集成 DTS,座舱彩色显示。
FTT-4,•经过除虫的版本,修正了早期版本中发现的缺陷。
M2 卷在 2000 年颁布,M3、M4、M5、M6 卷分别在 2003、2005、2008、2011 年颁布,这些版本分别有以下特性:
M2,自动目标数据交接系统(ATHS),集成发射反雷达导弹(AGM-88)的能力,集成目标指示系统,进一步落实 DTS。
M3,集成 Link-16 数据链,集成发射 GPS 制导武器的能力(GBU-30/32),支持 JHMCS 头盔显示器,引入夜视镜兼容头盔。
M4,从该卷开始 MLU 的软件开始采用 MX.1 的版本号:
M4.1,引入先进近距空空导弹的发射能力(AIM-9X、IRIS-T),集成先进 Link-16 功能,集成“狙击手”目标指示吊舱。
M4.2,该软件是首个和 USAF Block 40/50 通用构型实施项目(CCIP)通用的软件版本。集成最新型号的 HARM HTS 吊舱和 R7 版本软件,集成最新型号的“狙击手”目标指示吊舱和 R3 版本软件(可以通过 Link-16 数据链分类、存储和中继目标图像。M4.2 使飞机可同时挂载 HTS 和“狙击手”吊舱。
M4.3,经过除虫的版本,修正了早期版本中发现的缺陷。
M5:
M5.1,集成了发射防区外武器的能力(AGM-154)。引入更多的先进空地武器(EGBU-12)。引入先进外挂物管理系统和联合任务规划系统。引入改进型 GPS/INS 系统(精度更高,抗干扰)。引入新的 Link-16 信息标准,改善与其他飞机间的互通性。安装了 AN/ARC-210 VHF 无线电,可与地面 FAC 直接通话。
M5.2,经过除虫的版本,修正了早期版本中发现的缺陷。
M6:
M6.1,改进 IFF 系统(使用 Mode 5 波形,作用距离更远)。增加 AIM-120D 导弹的发射能力(双路数据链、改进了导航和大离轴角能力、射程增大两倍)。引入更多的先进空地武器(GBU-39 SDB、GBU-54 LJDAM),改进 Link-16 数据链,增加了网络中心能力。集成了新型通用武器接口,使飞机与武器间的通讯标准化,增加新武器时只需引用武器自带的 OPF 软件模块即可。