
- 驱赶极夜的红星——苏联图-128大型截击机发展始末(一)
- 驱赶极夜的红星——苏联图-128大型截击机发展始末(二)
- 驱赶极夜的红星——苏联图-128大型截击机发展始末(三)
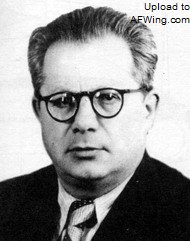
图-128项目总设计师奈兹瓦尔
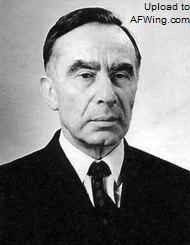
图-128项目总工程师马尔科夫
在设计工作开始的一整年之后的1959年6月图波列夫设计局向防空军提交了基于风洞试验数据和一些设计局内部研究成果的先进截击机研制计划。这个计划清楚地指出了图-28-80武器系统在在整个联盟的防控体系中所扮演的角色。所携带四枚K-80导弹中的两枚是拥有迎头攻击能力的半主动雷达制导型,另外两枚的导引方式是红外制导用于尾随攻击或者在复杂电磁环境下使用。根据估算两枚导弹攻击一个目标将其击落的成功率将达到76%-77%。图-28-80系统的特别之处在于,不用像米格-21、苏-9等截击机一样在攻击目标时必须爬升到与敌机相同的高度上,K-80的远射程和摧毁在相对载机高得多的高度飞行的目标的能力使得载机可以在相对较低的高度发射导弹,这就是所谓的上视上射(其实在那个年代这也是一个不得已的选择,高打低虽然可以获得更大的射程但是当时没有对付地面背景杂波的有效方法,雷达下视的结果就是对于目标的发现和锁定距离大大减小,导弹的命中率也会严重下降)。这意味着大多数高G机动都将由导弹而非载机来完成,这就使得载机的过载可以限制在2.5以内,可以减少很多结构重量,而导弹必须承受得住高达15G的过载才行。在攻击高空飞行的目标时飞机将以20°的攻角爬升,同时使“龙卷风”雷达达到70°最大仰角,这样做的目的是减小机头直径和降低飞行阻力。雷达的远程搜索跟踪能力和导弹可观的射程赋予了图-28-80系统强大截击能力。
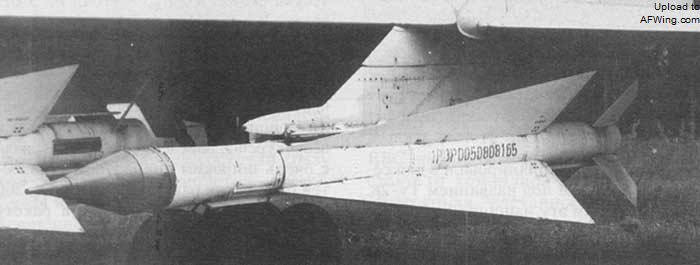
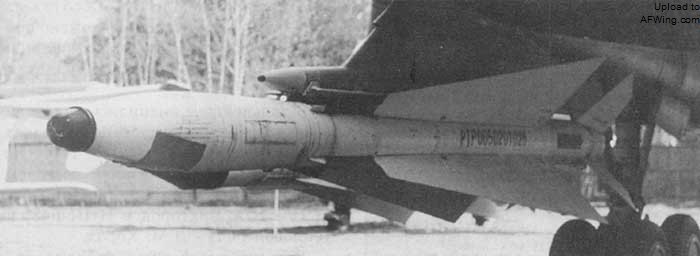
K-80导弹的生产型编号是R-4,上图是雷达制导的R-4T,下图是红外制导的R-4R
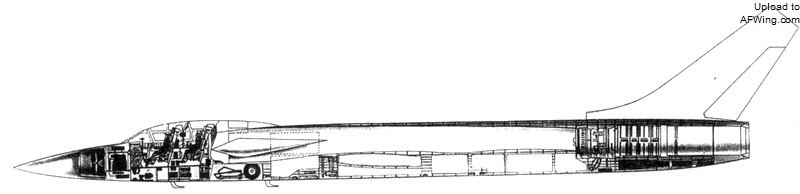
图-28-80机身设备的布置草图
图-28-80系统另一个特点是巨大的作战半径和飞机自身高度的自持力。飞机可以再预想任务区域内巡航3到3.5小时,作战半径高达1500千米,这就意味着来袭的轰炸机群或者巡航导弹还未进入苏联领空时就会被击毁。龙卷风雷达可以在很远的距离上精确地截获目标并将其锁定引导载机飞向目标,这就使得图-28-80系统可以在没有防空自动化指挥系统的导引下独立作战。当年为了完善苏联的导弹防御预警体系,苏联人建立了多部覆盖各个方向的巨型雷达,但是由于有的雷达所在之地极其偏远,不得不在雷达附近建立一座小型核电站来专门为其供电,相比之下防空自动化指挥系统的地面站非常多,如果要以这种方式建立覆盖联盟各个角落的防空网(比如极北地区、西伯利亚、远东地区),其所投入的资源无疑将是任何一个国家都不能承受的,而图-28-80系统就可以填补这些空白。届时,苏联领空将被国土防空军的爪牙们封锁地如铁桶一般,也意味着苏联防空体系彻底建成和完全封闭。
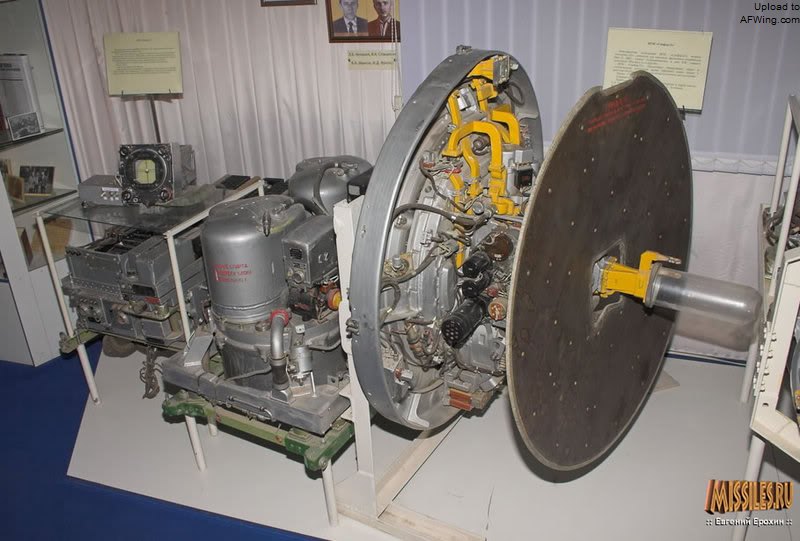
“龙卷风”-A雷达
图波列夫设计局的专家们在气动布局和结构设计上可谓是绞尽脑汁,他们想设计一种在亚音速和超音速巡航以及起降过程中都表现良好的最优的构型。图-28被设计成有一个标志性切尖单垂尾的中单翼飞机。为了在超音速阶段达到尽量高的飞行速度和在0.85马赫时尽量长的续航力,机翼被设计成后掠56°的薄翼型,机身按面积率设计以达到最小的飞行阻力。这样的布局使得飞机在亚音速时的升阻比达到了9.85;阻力系数也令人满意,在1.5马赫时为0.0365。
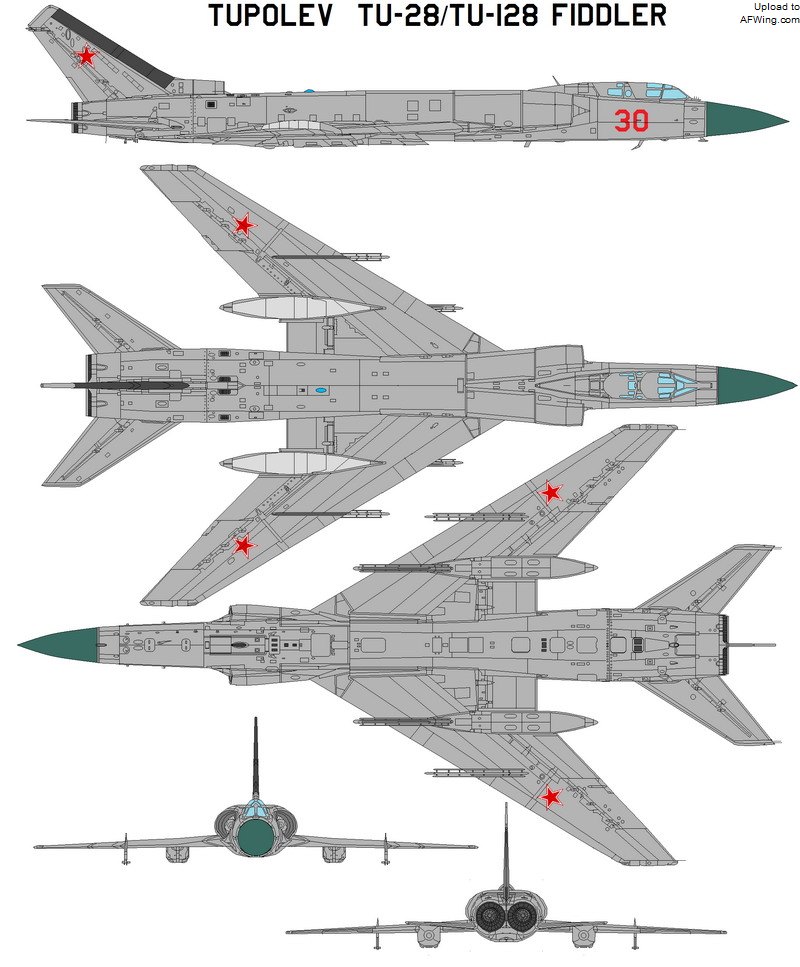
图-128五面图
乘员为两人,一名飞行员,一名武器官。武器官在实际执行任务时可担任多重角色,在一定程度上减轻了飞行员的压力。在攻击目标过程中两名成员将按如下的方式分配各自的工作:目标被锁定后,飞行员根据雷达信息或者地面指挥系统的引导驾驶飞机飞向目标并且发射导弹;武器官在此过程中将担任领航员的角色,利用RP-S雷达搜索目标并且进行敌我识别最终锁定目标同时与指挥部保持联系。这种导航模式后来被从苏联空军远程航空兵借用,因为后者同样要在缺乏地面引导的地区独自执行任务。
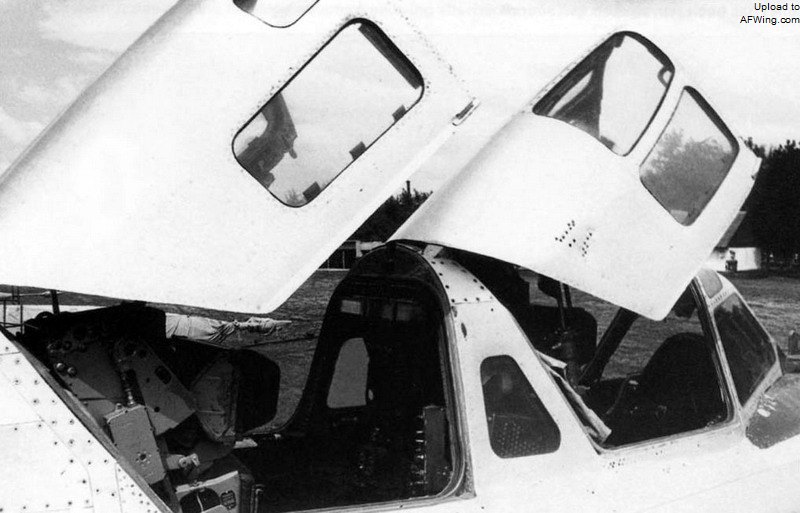
图-128采用了战斗机式的前后串列座舱布局
跟图-98一样,图-28的发动机也是AL-7F-2,由布置在机身的两侧的半圆形进气道进气。与前者不同的是,图-28的两个进气道前端各有一个二波系激波调节锥。开缝襟翼、空气制动装置、减速伞和四轮主起落架上的刹车装置保证了图-28较短的降落滑跑距离。是图-28的飞控系统是由液压驱动的机械传动系统,还有一套电动系统作为备份。
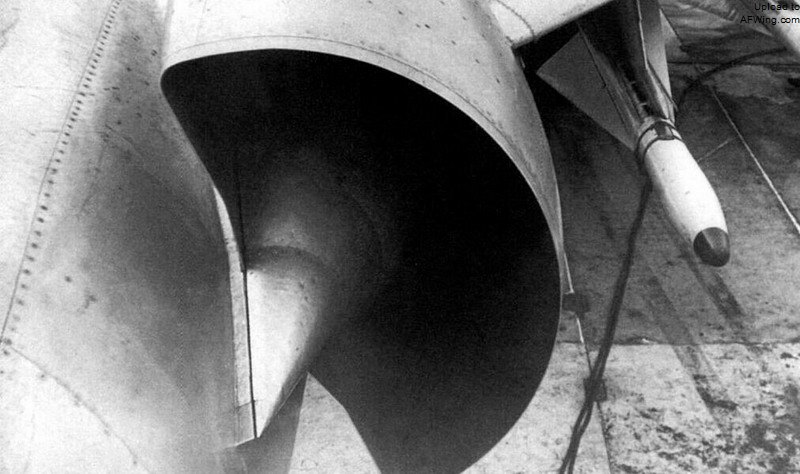
进气口调节锥清晰可见
1959年8月防空军正式批准“图波列夫设计局先进截击机发展计划”并下达了制造原型机的命令。1960年1月防空军项目评审委员会对全尺寸模型和在其中安装的一些设备了积极的评价,同时也提出了一些改进意见。设计人员针对其中一些关于关于机载设备的建议对设计做了修改,由于此时原型机的生产工作已经开始,所以对气动设计没有进行改动。
当新型截击机还在设计阶段的时候,苏联航空工业委员会就已经着手安排原型机的测试工作,他们将很多现役的作战飞机改装成无人驾驶的靶机以供给完善和测试新型截击系统图-28-80之用。其中包括由伊尔-28战术轰炸机改装而来的M-28靶机,以及雅克-25RV高空侦察机的无人衍生型号雅克-25RV-I和雅克-25RV-II。在平时,雅克-25RV的这两种改装型号的任务是模拟在高空飞行的西方侦察机来训练截击机飞行员,训练中拦截飞机只装备一门照相枪,如果靶机出现在其所拍摄的照片中则表示击落。改装一架图-16轰炸机和KSR-2反舰巡航导弹的计划也在考虑之中,两者分别赋予编号图-16M(M-16)和KRM,这两型靶机也之后的一段时间造了出来。
自从图波列夫设计局开始进行整个武器系统的总体设计时,负责分系统的单位也在紧张地工作着。防空军要求龙卷风雷达要能够在50千米发现目标,30-40千米锁定。看上去这个指标并不算高,但是考虑到重量和尺寸的限制,而其预想的作战对手是装备当时各种各样世界最尖端的电子对抗设备的美军纵深打击机群,无疑龙卷风将在世界上最严酷的电子战环境下工作。因此这对于负责雷达系统设计的沃尔科夫团队是个不小的挑战。
K-80导弹将是苏联的第一种具有全向攻击能力的空空导弹,其卓越机动性和可攻击目标速度高度范围之广在苏联空空导弹历史上也具有里程碑的意义。根据发射条件不同,导弹速度将在200-1600m/s(720-5760km/h)这个区间里。在如此广阔的速度范围内,如果弹载飞行控制设备和引信不能根据导弹与目标的相对速度做出准确的判断达到理想的命中率将是不可能的,由于弹内空间的有限和当时电子技术水平的限制这将是导弹研制过程的主要的技术难点。经过相关的理论论证,比斯诺瓦特设计团队提出了一个有效的解决方案:在导弹发射的时由载机向导弹输入目标诸元,这样就不必在弹体内部安装大量复杂的计算设备。相比于此时苏联的其它空空导弹,K-80的机动性非常出色,较低的翼载和高的推重比使其横向最大过载可以达到21G。