
为了考验该机航电系统的能力,出航后我保持高度150米,进入坡地、山区后,就逐渐上升高度。平显显示已飞距离、未飞距离。当距转弯点到一定距离时,平显上开始指示转弯点的方位,方位线端部的圆圈内的目标,就是转弯点,航线偏左、右一目了然。转过第一个转弯点后,按同样的方法对向第二个转弯点,按平显指示我又准确地飞到第二、第三、第四转弯点。我目视观察到达转弯点的误差不超过500米。在第三转弯点是一个大水坝,按计划进行了按CCIP方式的模拟轰炸。这次飞行了1小时20分,滑回到停机位置,惯导的偏差量为0.7海里。
这次试飞给我的印象非常深刻,导航功能的高度自动化,缩短了领航的预先准备时间,减轻了飞行员、领航员的负担,提高了飞机的作战反应速度和领航的准确性,特别是执行对地攻击任务时,对及时发现预定的目标,有重要的作用。该机的航电系统显著地提高飞机的作战效能。
平显
“幻影”2000飞机航电系统是显示部分有平显、下显。我是首次使用平显,给我留下了很深刻的印象。如前面在起飞、着陆、导航状态下已经提到的那样。
关于使用武器方面,同样给飞行员提供很多方便。比如对地轰炸。使用射击瞄准具的歼击机按常规方法投弹时,事先要依据投弹时的高度、速度、俯冲角度计算出投弹时的“超越角”,可用瞄准具的角度旋钮,定好“超越角”。实施时,还要根据投弹地区的风向、风速计算出修正量,再最后确定瞄准点。由于投弹时的条件往往与预计的条件不完全吻合,目标地区的风向、风速也难以准确掌握,加上飞行员瞄准误差,所以使用射击瞄准具的常规投弹方法,误差较大、动作复杂。
“幻影”2000飞机使用平显的CCIP(连续计算着弹)方式俯冲投弹时,在平显的速度矢量下出现一条瞄准线,在瞄准线的端部有一个圆圈,飞行员用瞄准线压在目标,使其沿瞄准线运动,当目标运动到圆圈位置时,按下投弹按钮即可,投弹时的飞行条件,对风的修正、瞄准线的确定等等,都由飞机的航电系统的有关设备提供信息,自动计算,通过平显进行显示,比用射击瞄准具投弹要准确的瞄准动作也较简单。
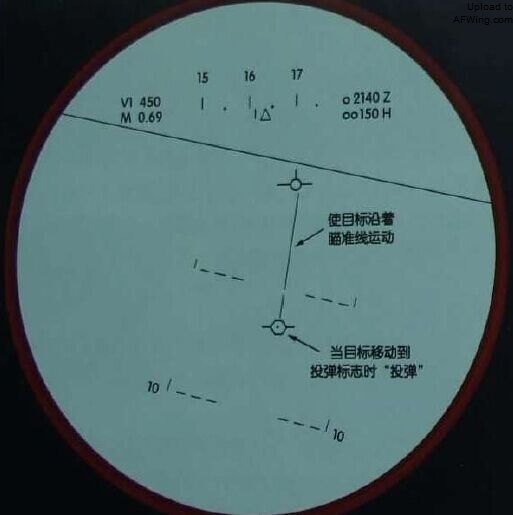
平显CCIP显示
对CCRP(连续计算投弹点)方式测试时,我试飞的是上仰投弹。如使用射击瞄准具按常规方法进行45度上仰投弹时,要事先计算好45度仰角,预定速度的超越程,再选择合适的已知参考点,根据参考点距目标的距离和预定的飞行速度计算好飞行时间,再根据当时的风向、风速计算好修正量。实施时,对正目标、飞向参考点,到达参考点上空记下时间,调整航向对正目标,飞够计算时间拉起,仰角45角时投弹。这种方法上仰投弹操纵复杂,误差较大,在“幻影”2000飞机上使用平显进行上仰投弹,也要选择一个参考点,这个点与轰炸目标的位置为已知。投弹时应先飞向参考点,到达参考点上空,按一下驾驶杆上的“记忆”按钮,按平显显示飞向目标点,当平显上出现拉起符号时拉起,保持5G过载,并做好投弹准备,当平显上出现投弹符号时按下投弹按钮,或使用自动投弹方式,当到达投放时机,航弹自动投下,虽然CCRP上仰投弹比CCIP俯冲投弹动作要复杂一些,但比使用常规方法只能45度、90度、110度三个固定角度要准确、方便得多。
使用平显的CCIL(连续计算命中线)方式进行热线瞄准航炮射击时,使用热线稳定压住目标有一定难度,需要加强地面模拟练习,空中也需要一个适应过程。但比使用瞄准具、雷达测距器瞄准,需要一定的稳环时间要容易一些,节省时间,易于捕捉战机。
RDM雷达
我们试飞时,“幻影”2000飞机上安装的是RDM多功能雷达(有动目标显示能力,但不是脉冲多普勒体制),目标机是带2个副油箱的“幻影”F1C飞机。试飞时,开始在高度在9000米平飞“上视尾追”模式进行攻击动作,截获目标机后,目标机加速脱离,距离拉大到102千米时目标机在雷达屏幕上消失,目标机接着左转,因侧面雷达截面积较大,RDM雷达再度发现目标机。 RDM雷达采用“连续追踪”模式时,雷达追踪距离为54千米;采用“边追踪、边扫描”模式时,雷达追踪距离为44千米。在“上视迎头”模式下,雷达发现目标距离为70千米,65千米转入跟踪。“下视迎头”状态是在海上进行的,当天的海杂波微弱,“幻影”2000飞行高度3000米,目标及F1C飞行高度150米,对头接近,RDM雷达在距离23千米时发现了目标机,目标影像和海安县在雷达显示器上清晰可见。但在陆地上空,因地面反射杂波强烈,显示器上一片橙黄,无法辨别目标机。
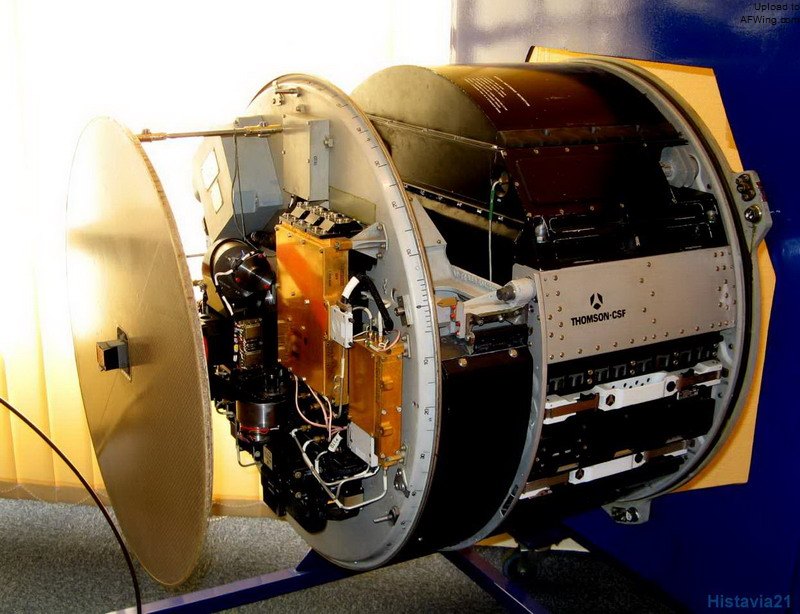
RDM雷达采用倒置卡塞格伦天线
该机航系统的雷达、惯导可以和飞控系统交联,在地面雷达的引导配合下,实施远距离截击,系统可引导飞机接敌到机上雷达发现目标,机载设备可自动计算并以指令形式给出进一步接敌的最佳路线。该雷达还有地图测绘、等高线显示等功能。对作战和保障复杂气象条件穿云下降的安全很有好处。
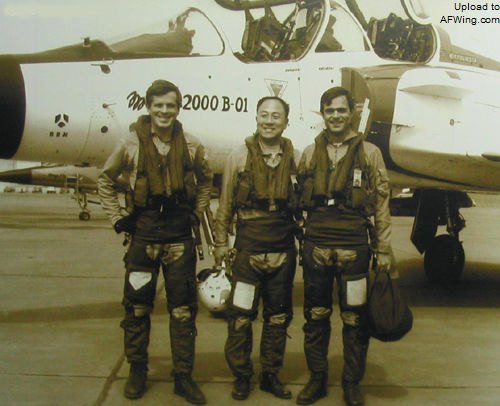
葛文墉在完成雷达试飞后与法方飞行员的合影
仪表着陆系统
“幻影”2000飞机当时使用的是米波仪表着陆系统,并与飞控系统交联,可以实现半自动穿去下降。试飞时,天气不好回场着陆,我们就利用仪表着陆系统穿云下降直线着陆。
返场时先保持高度2000米,按平显指示飞向下降点,应该转向着陆航向时,飞机在自动驾驶仪的控制下自动转弯对正着陆航向,改平后继续平飞。至下滑点时,飞机自动下滑并保持预定角度,同时自动保持对正跑道貌岸然,遇有偏自动修正;飞行员在平显上可以看到飞机与模拟跑道的关系位置,以检查、监控系统的工作情况。飞行员在穿云下降中要做的就是根据平显指示,使用油门保持速度指标对好预定的速度刻度,指标偏上就收油门、偏下就加油门。当看到跑道后,目视操纵飞机着陆。
法方试飞员告诉我们,该系统可以自动保持到拉平高度。试飞时我就一直不动,直到拉平才接杆、着陆。飞行后法方试飞员告诉我,应早一些接杆操纵,以防止系统一旦出现故障,接杆高度太低可能来不及处理。试飞时有一次云高只有350米,能见度2-3千米,由于有上述系统,虽然是生疏的机场,但是我们心情轻松,不担心回场有什么困难。