
大迎角操控性
我们接着做一些大迎角操控性测试。进入大迎角需要先收油门,我手握操纵杆感觉着戴维的操纵,戴维逐渐向后拉杆直到保持90节表速(167千米/时)的恒定空速,随着迎角的增加油门也要随之增大才能维持高度和速度,最后飞机稳定在43度迎角。戴维在40度以上迎角、几乎拉杆到底的状态下完成了一个360度副翼滚。完成了几个机动后,我们休息一会进一步探索雷达模式。戴夫选择了高分辨率合成孔径聚束模式,把成像区域定在了科拉克市上。经过多次扫描后图像清晰了起来,可以分辨出市区的单个建筑物和街道,这与旁边的科拉克湖形成明显对比。图像质量比APQ-161的实波束地图测绘好太多了,如实反映出40年来的技术进步。我们花了几分钟来研究了科拉克的主要街道,然后把注意力转到阿瓦隆机场。
在约0.6马赫6100米时,戴维夫选择合成孔径聚束地图测绘模式,把雷达对准阿瓦隆机场停机坪。在机鼻对准科拉克以东几千米的阿瓦隆过程中,我们只获得很少的横向多普勒效应,戴维督促我把机鼻再向右转约30度以获得一个更大机鼻夹角。几秒钟内画面就清晰起来,戴维调整成像区域,我们可以看到机场围栏和飞行员小屋,而我们刚刚离开那里不到一个小时。我不费劲就分辨出了停放的飞机和小屋,沿着跑道摆放的栅栏也清晰可辨,我们看到了横贯画面的清晰虚线。画面中的停车场停满了汽车,一排排小屋,控制塔和滑行道都清晰可见,图象对比度很不错,合成图像非常稳定。
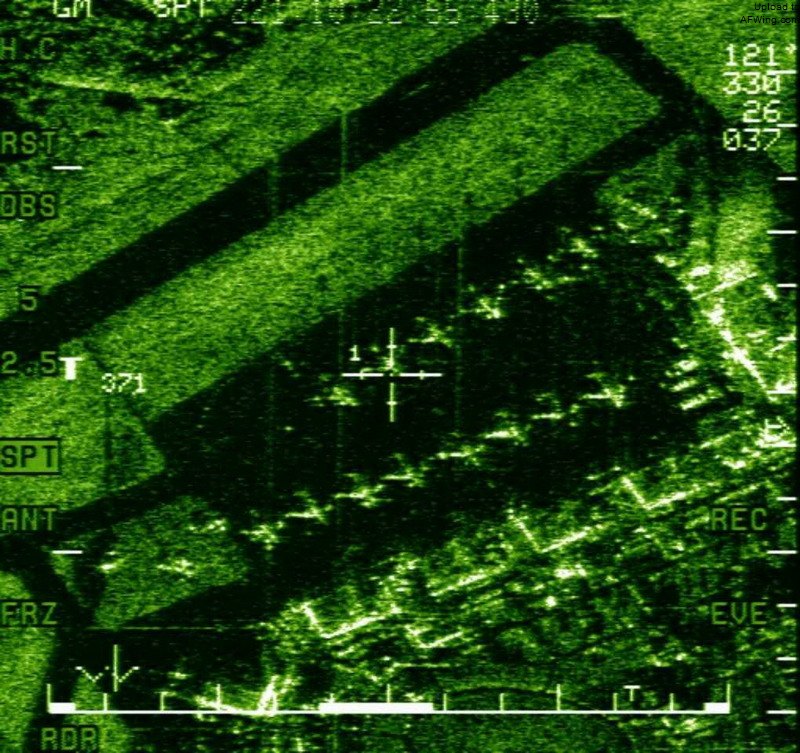
机载雷达合成孔径模式绘制的地图,上图是APG-76雷达生成的
在能见度为零的条件下使用这种雷达模式,投掷AGM-154联合防区外武器或JDAM滑翔炸弹时能很容易达到米级的精度。
戴维让我接管飞机,我做了几个柔和的1.5G转弯,我们讨论了一下每G所需要的杆力。戴维把雷达切换到实波束地图测绘模式,油门推到军推,我拉高机鼻重新爬升到8500米。
我被邀请飞一下大迎角,我在戴维的指导下加大油门并向后拉杆,在保持高度的同时减速。在约30度迎角时我听到了明显的隆隆声,这是飞机上表面的气流开始分离成湍流,但飞行的操控并没有出现可察觉的变化,不过杆力明显增加,当我向后拉杆接近3/4行程时要双手才能舒适地继续拉杆。在90节(167千米/时)的表速下我把飞机逐渐拉到48度迎角,整个过程都是戴维控制油门。
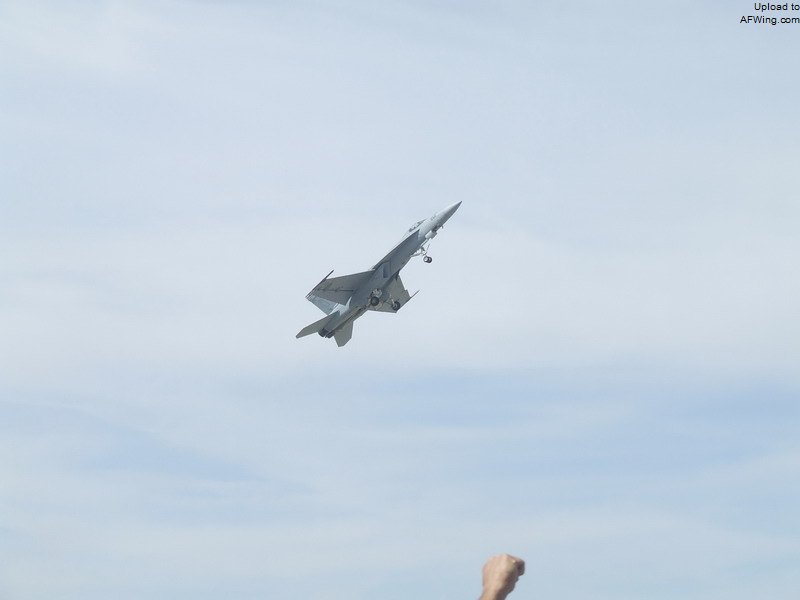
“超级大黄蜂”继承的“大黄蜂”优秀的大迎角性能
飞机从进入到迎角逐步增加的过程都非常稳定,侧向输入没有出现明显的滚动敏感性,看来已经解决了之前发生的掉翼尖问题。从飞行员角度来看,大迎角飞行的感觉非常扎实平稳。
小侧向输入的响应适度,也没有出现可察觉的操纵响应降低。退出时我松了操纵杆,随着飞机的卸载,戴维也收小了油门。
回转机动
回转机动是在战斗部队飞行员的要求下发展的,是一种大迎角低速回转机动,目的类似于经典的摇摇机动。在高摇摇机动中,飞行员进入急转弯,爬升并减速,在最高点滚转90度,然后拉个180度筋斗向反方向飞行,让飞机在具有高度优势的情况下用机鼻指向目标。回转机动是一种平面回转机动,类似于活塞式飞机的传统失速转弯或锤头机动。
低速做回转机动时,飞机处于大迎角状态,表速下降到100-200节(185-270千米/时)左右,然后全力拉杆,再向侧面全压杆并全蹬舵使飞机转向反方向。
与拉杆杆力相比,进入回转时压侧杆和蹬舵所需力量很轻,飞机很平滑地在平面中以机翼水平姿态转向相反方向。这个机动所需的操纵杆和踏板输入实际上和快滚一样,但“超级大黄蜂”的飞控系统会检测姿态和控制输入并执行回转机动。如果飞控没有回转机动代码的话,那么“超级大黄蜂”就不能完成这个机动。
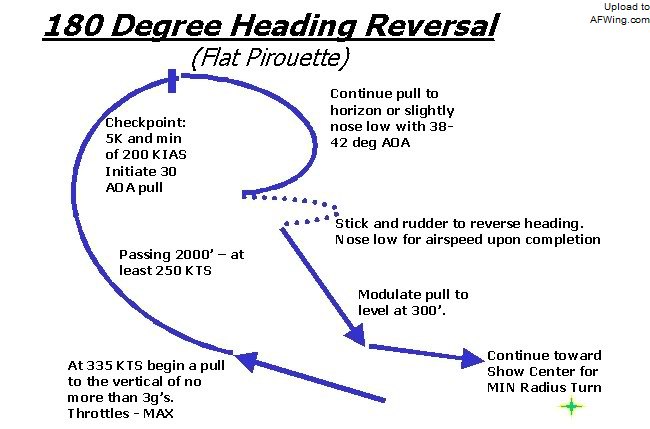
水平回转机动示意图
为了表演回转机动,戴夫要求我接管飞机并向后再拉点杆以降低速度。在155节(287千米/时)表速、20度迎角、1.9G过载时,我在他的指导下向右侧全力压干并蹬舵,飞机开始回转,顶部表速80节(148千米/时),然后操纵杆回中,飞机迅速加速到215节(398千米/时)退出机动。
回转机动飞起来超容易,飞机完成这个机动也很顺利,飞行员感觉不到任何操控性损失或偏离机动的趋势。
把玩过重要雷达模式和体验了大迎角飞行后,戴夫没同意我冒险尝试倒飞失速和改出机动,最后我们一致同意做几次触地复飞后收工。我们悠闲地离开“大黄蜂”盒子,进入阿瓦隆起落航线。
空空雷达模式
飞向阿瓦隆途中我要求再研究一下雷达,想特别尝试一下截获空中目标。但由于空中交通管制,这片空域里目标十分稀少。戴维选择了空空主模式,显示器设置为B型扫描显示模式,试图截获一个空中目标。在B型扫描模式中,MFD用直角坐标表示雷达的搜索区或监视区而不用极坐标表示(B型显示器通常应用于空对空的场合,在确定某一特定目标的距离和方位的火控应用方面特别有用)。油门杆上的小摇杆用于控制屏幕上的搜索框,飞行员可以通过选择速度范围来过滤掉一些低速目标。
我们很快就截获了一些目标,但目标高度表明这只是一些被标记成可以用AIM-7射击的倒霉车辆而已!在把速度范围设置到更合理数字后我们没截获到空中目标,真是一次糟糕的超视距测试。
在我的请求下,戴维选择了HUD的AIM-7“麻雀”模式,飞机现有软件版本还不支持AIM-120先进中程空空导弹。HUD和左MFD出现了一个圆圈以及射程弧线和其他相关数据。
令我失望的是,今天下午的空中交通管制使我没有获得向一个目标模拟超视距射击的机会!我向远处的塔拉梅林搜索期待能发现一个目标,但再次失望了。
我减速到250节(463千米/时)表速,下滑到760米管制空域之下,斜着加入三边。戴维负责无线电呼叫,并演示了用AIM-9跟踪一架在阿瓦隆起落航线中的飞机。
降落航线
我斜着进入18号跑道的宽阔三边末端,加入降落航线,收小油门从200节(370千米/时)减速到460米时的150节(278千米/时)表速,转弯进入长四边,最后进入长长的五边。这样做的目的是为了获得足够的时间来建立正确下滑道。戴夫放下起落架和襟翼,后座舱只紧急放下起落架的控制器。飞机在起落架展开过程中没有出现明显颠簸。
飞机在“脏”构型、襟翼放下状态中,在125-130节(230-240千米/时)表速时飞得很平滑和稳定,机头指向非常精确。降落模式的HUD显示出一条非常漂亮的扩展合成水平线,同时还有下滑道矢量符合和速度矢量符合。戴维把飞机配平得很好。