
- 狂风战斗机的技术和发展 上
- 狂风战斗机的技术和发展 中
- 狂风战斗机的技术和发展 下
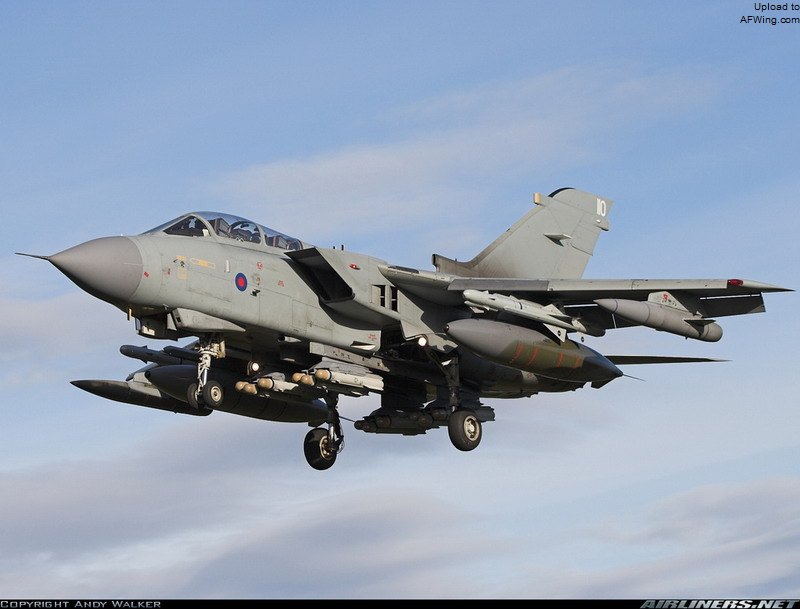
挂载两枚ALARM反辐射导弹和12枚硫磺石导弹的狂风GR4,狂风平坦的机腹可挂载大型对地武器,弥补的机翼挂架的数量不足
狂风IDS虽然在机身尺寸和最大起飞重量上比起苏-24要小的多,但是因为结构重量轻、发动机性能出色和外挂点设置合理,因此狂风IDS在外挂物的重量与类型上甚至略优于苏-24,在机载武器的通用性和灵活性方面也要超过体积和重量更大的苏-24。作为战斗轰炸机使用的狂风IDS在综合战斗力方面处于冷战期间同类装备的先进水平。狂风ADV在外挂点设置方面充分考虑到了超音速拦截作战的要求,半埋的导弹挂载方式使飞机在高速飞行时的阻力较小,能够挂载足够的导弹武器来支持对多个目标作战的要求,能够满足战争中对远距离阻击和消灭苏联超音速轰炸机的作战任务要求。
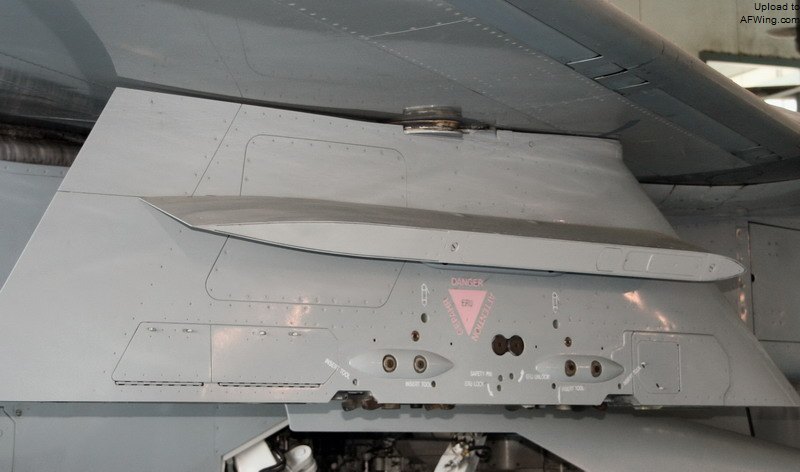
狂风的翼下挂架都是可以旋转的
生存性
狂风在设计中需要利用低空高速突防的手段执行对地攻击任务,因此在结构设计上对飞机生存性进行了特殊的考虑。狂风的机翼和机身内部的油箱都采用了自封闭的防爆设计,飞机上的各活动控制面都采用液压控制,在飞机控制系统的液压管路上采用了间断阀,在液压管路出现泄露时可以切段故障管路,飞机上的2台液压系统由2台由发动机分别驱动,并且可以在必要时用1台发动机同时驱动2套系统。机上安装的2台发电机互为备份,单台发电机就可以满足全机电力供应。多余度的破损安全设计使狂风的可靠性和战场生存能力都较好。
飞行控制系统
狂风在采用地形回避技术进行持续低空高速突防时,飞机的飞行姿态变化十分剧烈,而依靠飞行员的人工控制根本无法满足飞机安全飞行的要求,这就必须要使飞机具备一个在计算机控制下的先进飞行控制系统。只有将飞行控制系统与机载导航系统和相关传感器交联,通过构成一个全自动化的飞行控制和低空突防系统,才有可能保证狂风战斗轰炸机在执行低空高速突防作战任务时的飞行安全性要求。狂风战斗机采用了先进的四余度电传操纵和与之综合的自动飞行控制系统,这套电传操纵系统具有三余度的控制增稳能力(CSAS)。采用电传操纵系统的狂风具有很高的操纵精度,尤其是当飞机在60米高度进行低空高速突防作战时,高精度的操纵系统与地形跟踪系统配合是综合飞行安全性和突防可靠性的保障。
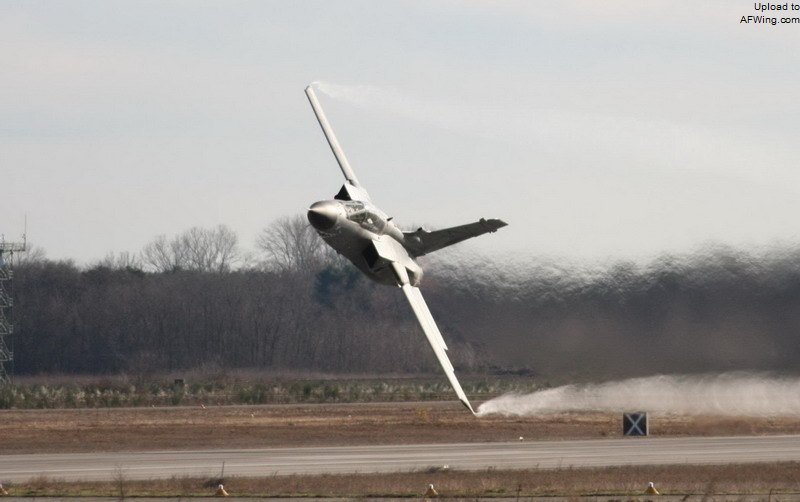
狂风的飞控系统保证了低空飞行时的安全性
雷达火控系统
采用一机多型设计思想的狂风按照任务要求采用不同的雷达火控系统,这是因为欧洲国家在设计狂风的时候没有具备可靠地形跟随功能的机载雷达系统,因此狂风IDS通过从美国引进雷达系统来满足战斗轰炸机的雷达要求。上世纪80年代初期的机载多功能火控雷达的性能远不够完善,就是当时的美国号称多功能的AN/APG-65/68/70也算不上真正的多功能,美国空军采用多功能雷达的F-16C/F-15E和海军的F/A-18在执行对地攻击任务时,都需要外挂导航吊舱来弥补机载雷达地形跟踪能力不足的缺陷。欧洲国家当时所能够获得的雷达系统在技术性能上远不如美国,所以不可能将狂风IDS的低空地形跟随与狂风ADV中距拦射功能集中到一套系统中,因此狂风IDS和狂风ADV采用了完全不同的两套雷达系统来满足各自的作战要求。
狂风IDS的雷达火控和地形跟踪系统
狂风IDS的雷达系统是由多用途前视跟踪雷达和地形跟踪雷达组成,雷达系统的组成与美国F-111和苏-24的雷达系统结构基本相同。狂风IDS装备的Tornado多用途前视地形测绘雷达系统应用了椭圆形雷达天线面,多用途前视地形测绘雷达在作战中进行测绘、识别和瞄准地面(空中)目标,同时为机载武器提供目标的距离和角度信息。地形测绘雷达的主要作用方式有:搜索和跟踪空中目标并进行测距和角跟踪,地形测绘(宽/窄、快/慢扫描,波束锐化和分解),地面目标的搜索和测距,更新导航数据,地面目标锁定,等高面测绘(作为地形跟踪雷达和后备系统),寻地干扰和信标功能。前视地形测绘雷达系统采用了宽带行波管发射机和平面天线阵,雷达系统依靠脉冲压缩和频率捷变技术来对抗电子干扰。
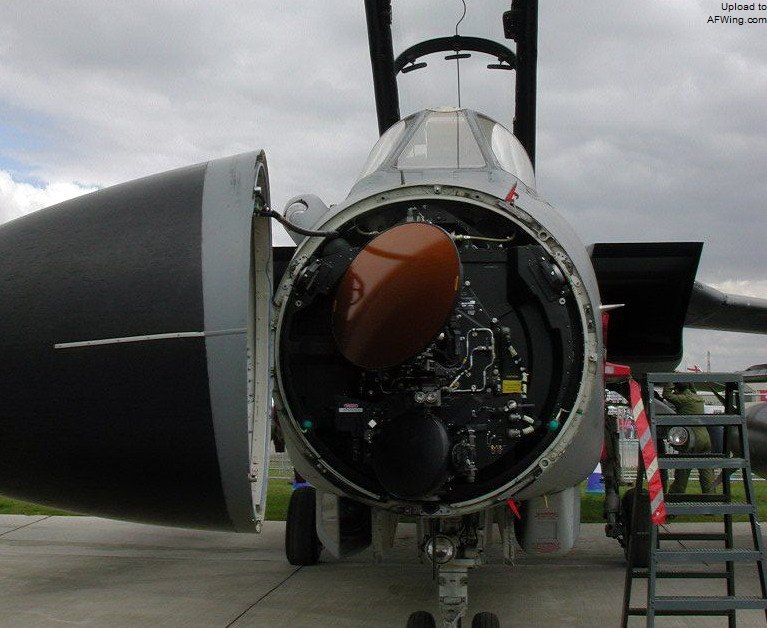
狂风IDS的搜索雷达与地形跟踪雷达(下)
狂风IDS的地形测绘雷达的综合性能与美国F-111战斗轰炸机基本相当,对地面目标有比较好的搜索和跟踪能力,在机载导航系统协作下可以对地面固定和活动目标有很高的探测精度。对于计划攻击的目标,狂风IDS可以采用低空高速直线通过的方式投掷低阻减速炸弹或进行上仰投弹,对于防空火力不强的目标也可以进行俯冲投弹攻击。对于战场上的活动目标可以使用火箭和炸弹以连续计算弹着点的方式进行攻击。狂风IDS的地形测绘雷达基本上可以满足执行对地攻击作战任务的要求,并且对空中目标也具备基本的测距能力以支持自卫空战的需要,但是因为雷达系统的性能限制使狂风IDS的对空作战能力有限,所以狂风IDS在作战中需要得到战斗机和电子干扰机进行护航和掩护。地形跟踪雷达采用了圆形的平面阵列天线,雷达天线的位置在多功能前视地形测绘雷达的下方。地形跟踪雷达在水平飞行时采用2巴扫描(2-bar scan),方位覆盖范围为8度,俯仰角度为+10度到-20度,当飞机进行小转弯速率机动动作时,扫描波束呈线性逐渐增大。当狂风IDS进行大转弯速率机动飞行时雷达波束实行8字形扫描,雷达方位覆盖范围增加到15度,并且可以根据飞机转弯速率的变化来改变波束进行最大7度的扫描方位调整。因为雷达系统的扫描可以根据飞机的转弯速率进行调整,所以雷达系统在整个地形跟踪的过程中都可以保证飞机进行安全可靠的机动飞行。
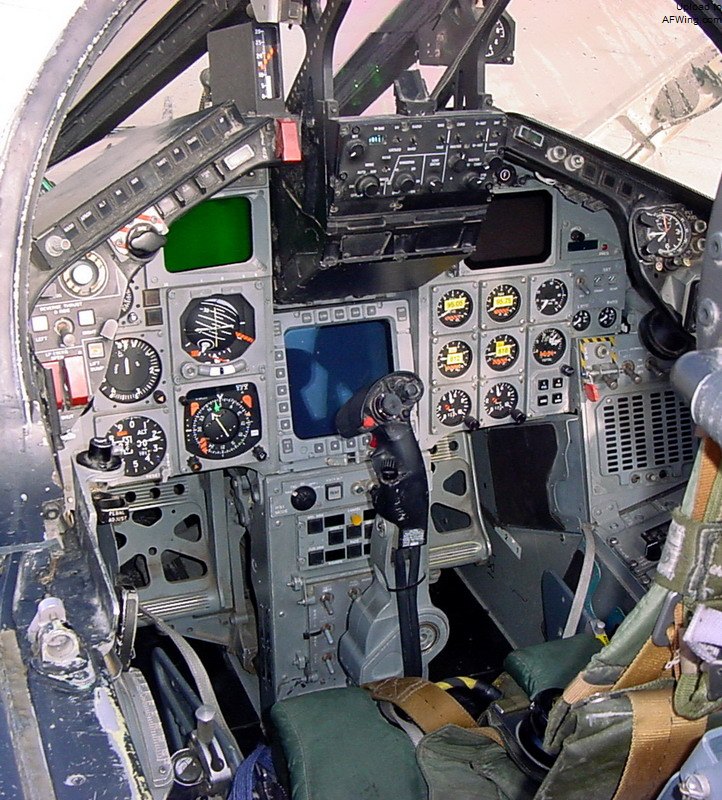
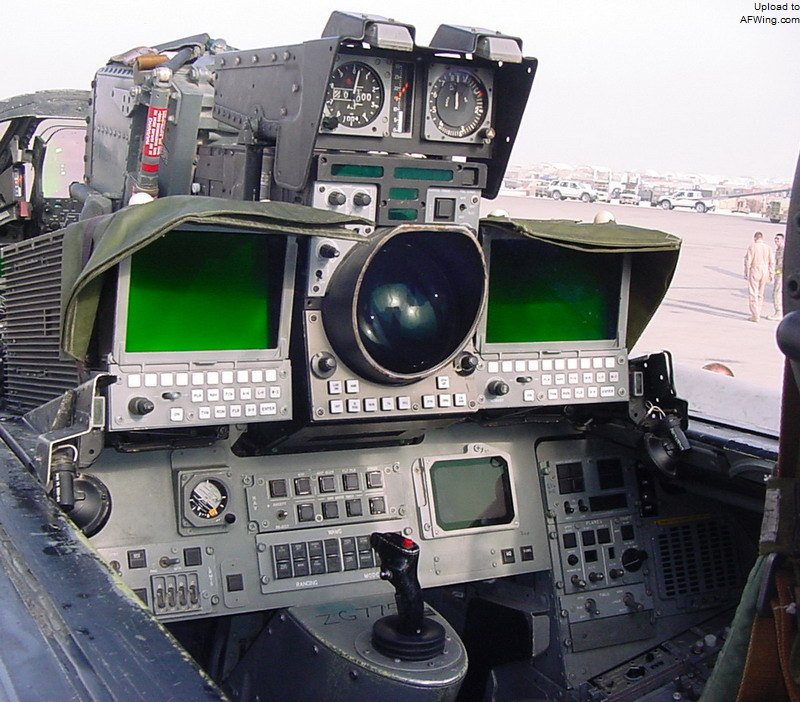
狂风GR.4的前后座布局
地形跟踪系统的任务计算机通过地形跟踪雷达的扫描结果,在飞机飞行前方虚拟一个类似于滑雪板形状的理论包线,包线的形状和角度由飞机的飞行速度、离地间隙和选择的乘座品质决定,计算机通过比较地形跟踪雷达的回波和理论包线自动产生飞机的俯仰操纵信号,操纵信号自动输入自动驾驶仪和电传操纵系统。地形跟踪系统的飞行控制虽然是全自动的,但是修正信号同时也显示在飞机的平显系统上让飞行员对地形跟踪系统进行监控。地形跟踪雷达和机载计算机系统可以根据地形条件,将飞机的突防高度设定在距离地面61米到457米之间,飞机在进行地形跟踪突防时的最大飞行速度可以达到M1.2。狂风IDS的飞行员在地形跟踪突防时可以选择不同的操纵品质,采用“硬乘座”品质的地形跟踪性能最好,但是“硬乘座”品质产生的-0.95的垂直加速度要牺牲飞行员的乘座舒适性,而采用产生-0. 5垂直加速度的“软乘座”品质的地形跟踪突防效果相对要差,但是飞行员体力消耗较小。狂风IDS的飞行员在低空高速突防过程中可以灵活的选择不同的操纵品质,采用“软乘座”提高飞行员在执行纵深突防任务时的持续飞行能力,而在接近目标时采用“硬乘座”操纵品质来提高狂风IDS的突防成功率。