
鹞的起落架采用典型的自行车式设计,液压助力收放,并采用高压氮气作为应急动力源。装有自动防滞系统。前起落架为摇臂式结构,可转向,单轮,向前收入机身。前起落架兼有承重和转向的作用。由于鹞的特殊结构,前起承重比较大,因而前轮尺寸也比常见的战斗机前轮要大。在自主滑行时,前起可左右转向 45°,而当拖曳滑行时前起则可向左右任意方向偏转 179°。当前起收起时,其液压支柱也会压缩,以减小占用的机内空间。主起落架为支柱式结构,双轮,向后收入机身,装有应急刹车系统。翼尖护翼轮向后收入翼尖内侧的整流罩内。所有机轮全部采用低压轮胎,以便可以在疏散基地或草地上起降。当起落架放下锁定后,起落架主要舱门都将关闭,以免起降过程中异物进入起落架舱。到了鹞 II 时代,护翼轮的位置被向内移动,缩短了轮距。这实际上是针对最初的用户美国海军陆战队在两栖攻击舰上使用改进的,可以减小转弯半径,改善地面(甲板)滑行性能。当然,重量也不可避免地增大了。
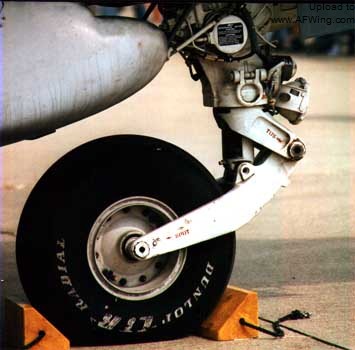
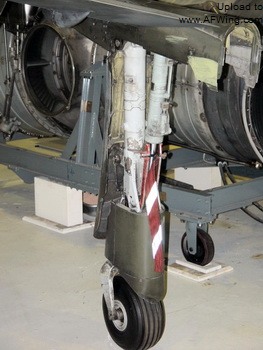
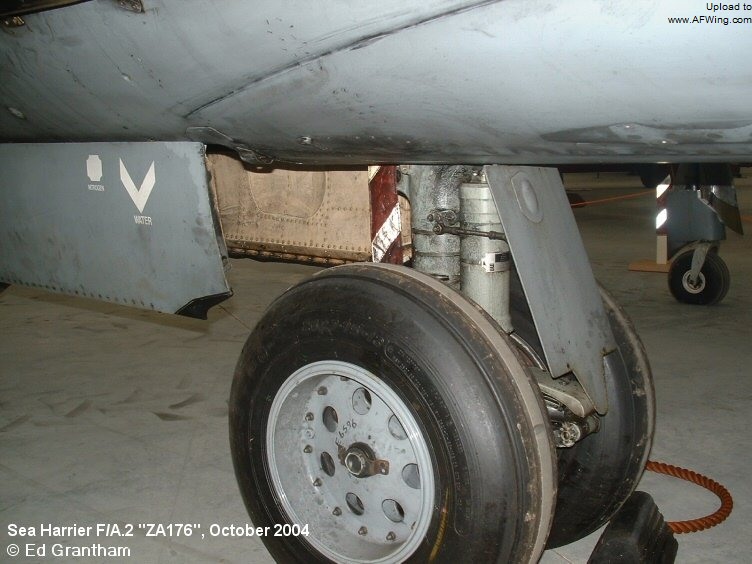
自行车式起落架是鹞的典型外部特征之一。前面已经提到,由于悉尼•凯姆的坚持,P.1127 研制初期曾经试图开发其它类型的起落架,但最终都不得不回到自行车式起落架上面来。其主要原因之一就是发动机喷流的影响。当然,良好的滑行稳定性和操纵性也是必须要考虑的。事实上,就象我们在前面提到的,在鹞的发展过程中,起落架问题曾经困扰了设计人员好几年(1960~1967 年)。
在 P.1127 第一架原型机试飞前,就已经发现了起落架存在操纵问题。当时是由于前起转向操纵机构存在较大的死区,造成前起要么不偏转,要么就偏转很大角度,非常难以控制——滑行试验中这个问题曾经导致主起落架严重受损。后来在第二架原型机(XP836)上改进了前轮转向机构,设定了 ±3°和 ±30°两种偏转范围,但情况只是稍有好转而已。另一方面,由于垂直/短距起降时推力升力分担了部分飞机重量,使得起落架承载减小,结果反而降低了起落架的操纵效能。此外,高速滑行时的侧风也造成 P.1127 的方向操纵困难,甚至导致主起损坏。其结果是,在 XP836 试飞期间,飞机产生严重的地面偏航问题,飞行员不得不经常要求设计人员检查起落架!
起落架问题直到 P.1127(RAF) 也就是鹞的时候,才得以彻底解决。全新设计的前轮转向离合机构使得前轮在全部转动行程内都具有良好的转向性能,并且也保证了蹬满舵情况下飞机最小地面转弯半径不变。主起落架改为不可转向,并增设自动防滞系统。最关键的改进是,主起减震支柱改为两段式结构。当飞机起降时,主起支柱可以自动缩短 7 英寸,使得护翼轮和前/主起同时承载,形成稳定的支撑结构,并保证了良好的方向控制能力。即使在有侧风的情况下,这种结构同样可以保证机翼水平和飞机稳定滑行。
飞控系统
鹞具有两套飞行控制系统,一套用于常规飞行控制,另一套则用于利用推力升力低速飞行时的控制。不过,在座舱中只有一套常规控制设备,从而减轻了飞行员的负担。
常规飞行时,利用传统的气动操作面进行飞行控制。其中,副翼和全动平尾采用不可逆液压助力器进行操纵,方向舵则采用人力进行直接操纵。在第一代鹞式飞机上,所有的操作面全部通过连杆(后期改为钢索以减轻重量)连接到操纵系统上。由于方向舵没有助力操纵装置,所以机载自动稳定系统只能提供俯仰和滚转两轴稳定。但到了鹞 II,除了加装方向舵助力装置外,还采用了全自动飞行控制系统,并应用了主动控制增稳技术,在常规或低速飞行状态均可保证飞机的稳定性。
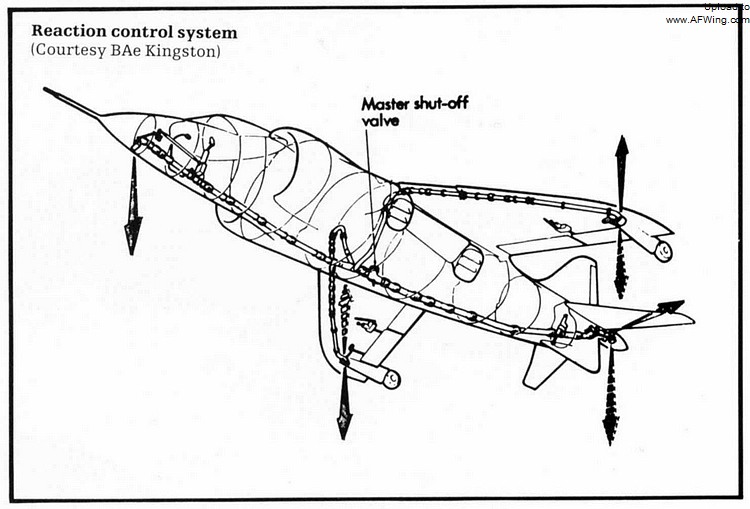
在利用推力升力进行低速飞行阶段,由于作用到操纵面上的气动力很小,传统控制手段已近乎失效,反作用力控制系统成为实现飞机姿态控制必然的选择。该系统从发动机高压压气机引气,然后从设置在机头、机尾和翼尖的反作用力喷口喷出,产生所需的操纵力矩。出于简化操纵的考虑,这套系统仍然利用传统操纵系统来控制,飞行员只需按照常规进行操纵,而不会明显感觉到操纵方面的差异。实际上,位于机尾和翼尖的反作用力喷口是和飞机副翼、平尾以及方向舵联动的。当飞行员控制任何一个操纵面偏转时,相应的喷口也同时打开——但不一定有气流喷出。反作用力控制系统有一套中央控制装置,只有当发动机喷口偏转超过 20°时,才会开启引气系统,产生反作用力操纵力矩。这套联动系统保证了飞机在所有的空速范围内,包括在过渡飞行中,仍然具有足够的能力对飞机姿态进行稳定的控制。
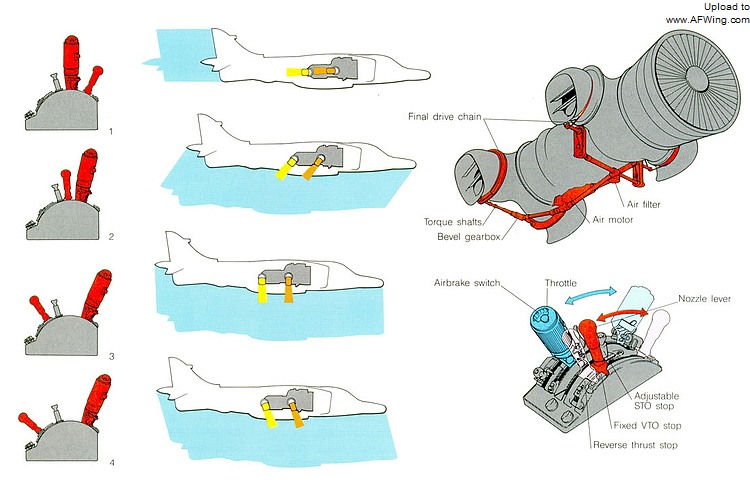
作为第一种成功的垂直/短距起降飞机,鹞在开发反作用力控制系统的过程中经历了不少挫折和困难——虽然之前有不少试验机以及“飞行床架”取得了一定的经验,但毕竟试验机和实用机是有相当差距的。
P.1127 最初采用的反作用力控制系统没有中央控制装置,引气系统处于常开状态,以 12 磅/秒的流量向各个控制喷口供气。因此,这时候的控制系统只有 4 个喷口,控制方式也和后来的鹞有所不同:横向控制采用差动方式,和现在类似;俯仰控制通过差动改变前后俯仰控制喷口的流量(以维持总升力不变)来产生控制力矩;偏航控制则是通过左右转动俯仰控制喷口来实现的。这种方式不仅降低了发动机的推力,而且飞机各轴的控制能力都不足。
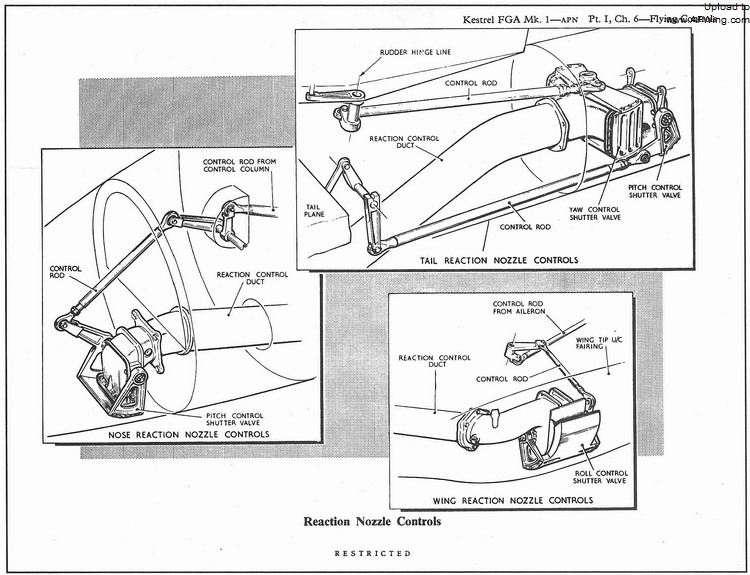
随后引气系统进行了改进,引气流量可以在 9~15 磅/秒之间变化,以减小控制系统带来的发动机推力损失,在理论上也可以保证各个轴的控制功率达到最大。但由于偏航控制是通过转动俯仰喷口来实现的,因此偏航控制所能利用的引气力量只能达到 7~10 磅/秒,当正侧风的风速超过 10 节时,控制系统就不足以产生足够的偏航控制力矩了。
控制问题一直到 1961 年 9 月,P.1127 换装具有中央控制装置的引气系统才得以基本解决。这套系统可以通过控制中心关闭所有引气阀门,从而减小了对发动机的引气需求,降低了喷口温度,同时增大了发动机的安装推力。这样,飞机无需转动机头和机尾的俯仰喷口来产生偏航控制——因为它们不再处于常开状态,独立出来的偏航控制喷口具有足够的控制功率,改善了飞机的方向稳定性。