
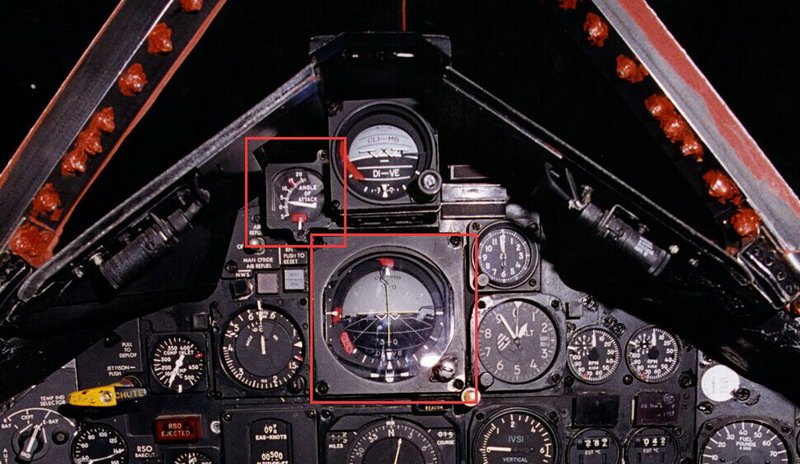
俯仰边界表就是迎角表,下方是指引地平仪
SR-71在滚转和偏航轴还有操纵翼面限制器以防杆量过大,滚转限制由操纵杆本身产生,偏航限制则通过舵机实施。操纵翼面限制器需要飞行员手动开启,在飞机加速到0.5马赫后就被激活。
稳定系统
因为在俯仰和偏航轴上的不稳定性,SR-71配备了一套复杂的三轴八通道增稳系统来自动补偿飞机的许多天然不稳定特性。
但即便增稳系统打开时,SR-71的坡度限制也很保守,打开自动驾驶仪能稍微增加坡度限制。SR-71飞行员在头60小时的飞行中,是被限制在较小坡度内飞行的。
在7600米高度飞了几分钟后,我们获得了继续爬升并加速到3马赫的许可。托马斯再次把油门推进加力范围,由于左右加力燃烧室没有同步点燃,我再次感觉到突然轻微偏右动作。托马斯把机鼻拉至10度上仰,速度保持在0.9马赫一直到爬升到9100米,然后调整姿态缓慢加速到0.95马赫并爬升到10000米。此时我们的爬升率超过1800米/分。
由于在跨音速过程中阻力和燃料消耗都是最大的,所以SR-71要做一个“波动”机动以尽可能快地突破音障。在快要爬升到10000米时,托马斯略微推杆,以760米的稳定下降率突破1马赫并加速到450节当量空速(830公里/时)。然后他拉起机鼻继续边爬升边加速,马赫数在缓慢增加。
突破音障时我没有感觉到飞机出现异常反应。
托马斯此时忙着监视控制飞机重心所需的各种燃油、发动机和进气系统的运转状况,并确保发动机正以最大效率运转,推进系统在不断增加推力。
由于在超音速时飞机升力中心会后移产生低头力矩,所以燃油系统会自动把燃油输送到位于重心之后的油箱里以平衡力矩。如果无法完全控制重心的话,SR-71就不能以最大巡航速度飞行,所以飞机上还有两个手动备份燃油调配系统以防自动控制系统出问题。托马斯说:“在很多情况下,我都会用到手动。”
SR-71采用了混合压缩轴对称进气口系统和自由浮动的喷管系统,可控制发动机的进出气流流量。在高速巡航时该系统能以类似冲压发动机的模式工作,进气口和尾喷管产生了大部分的推力。
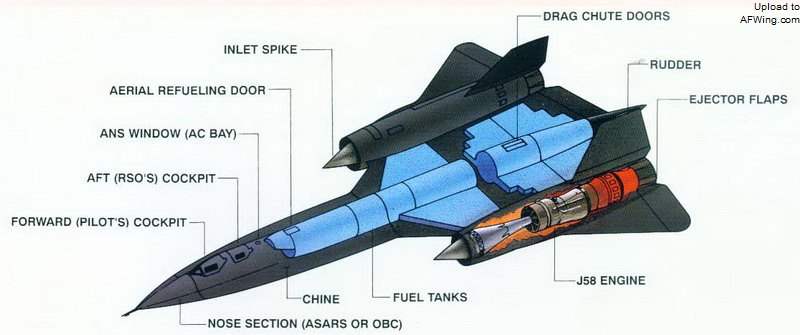
SR-71的翼身油箱布置
在1.4马赫,发动机舱前部环绕的旁通门开始自动调节通向发动机压缩机的空气流量。前后旁通门都在压缩机前方,在需要时前旁通门会先把部分进气排出机外,后旁通门则继续把过量进气导入发动机舱并通过尾喷管释放,在那里产生更大的推力。
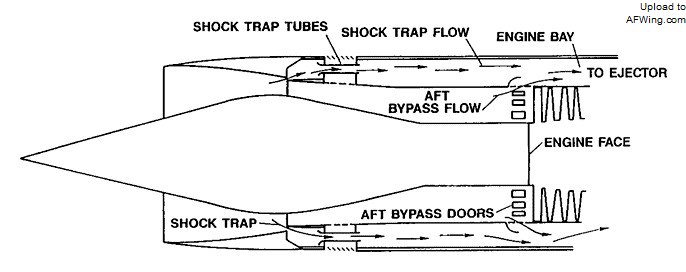
进气口前后旁通门示意图
在1.7马赫,托马斯把后旁通门固定在“A”位置,也就是稍微打开状态。此时激波锥向后缩以控制进气口内压缩机前的激波形态。SR-71达到最大巡航速度时,激波锥也缩到了最后位置。
激波
在这个过程中,激波锥和后旁通门会把激波保留在进气口内的压缩机前方位置,使空气减速到亚音速再进入压缩机。
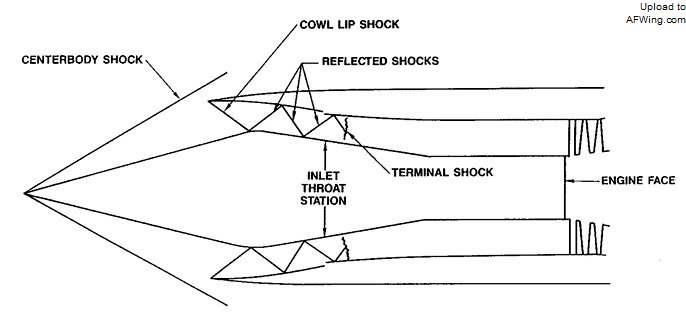
进气道内的激波能使空气减速到亚音速再进入压缩机
在2-2.1马赫,发动机可调进气导向叶片从轴向变为弧面位置以保持对压缩机正面的恒定压力。此时飞行员必须打开一个锁定开关以防叶片回到轴向位置。如果导向叶片不偏转的话,SR-71的极速就被限制在约2马赫。
在2.6马赫450节(830公里/时)当量空速时如果开启自动驾驶仪,系统就会根据一个空速加速时间表,每增加0.01马赫就把当量空速降低1节。
到2.7马赫时,后旁通门被几乎完全关闭,以满足发动机在这个速度下对冲压空气的需求。
所有这些步骤都在飞行员监视自动进行或由飞行员手动完成。鉴于此时SR-71的加速速率,飞行员在加速到3马赫巡航速度和爬升到巡航高度时会忙得不亦乐乎。在我们以2.99马赫爬升到21000米以上时,SR-71的爬升率仍高于300米/分。
根据洛克希德加州公司先进研究项目部(臭鼬工厂)副总裁本·里奇的说法,进气和排气系统都工作正常时能产生SR-71巡航所需推力的90%。里奇是SR-71复杂推进系统的设计者之一。
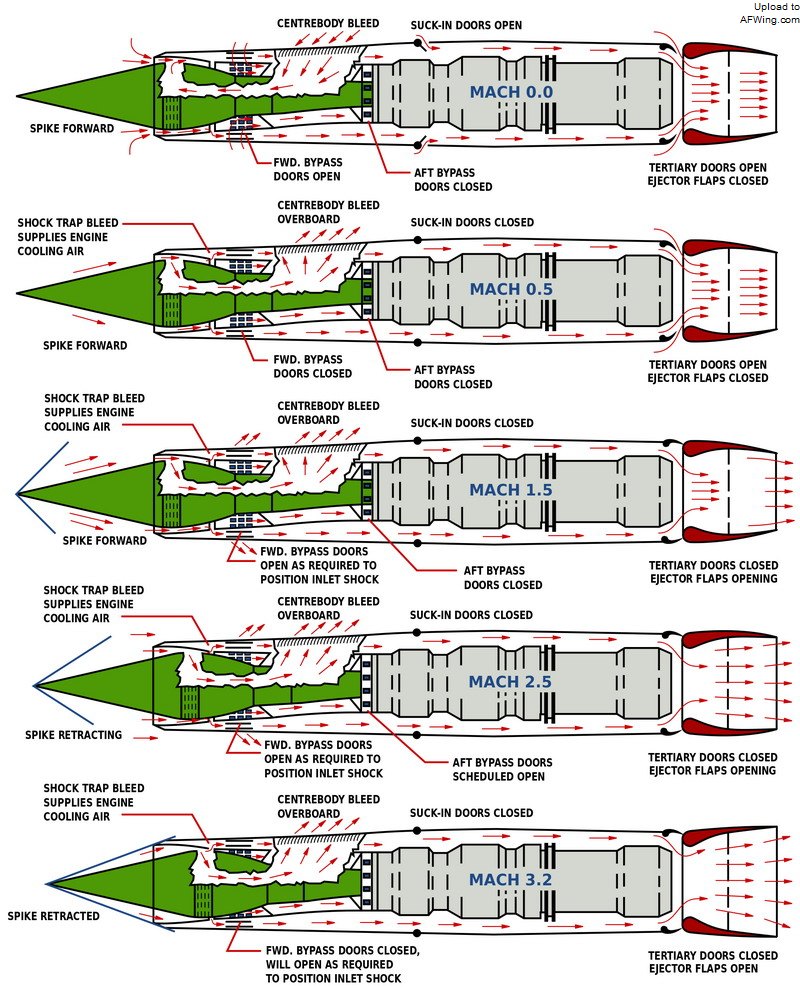
SR-71发动机系统的全部工作模式
高空性能
里奇说:“在高空,发动机就变成了增压冲压发动机。在3马赫巡航速度中,作为发动机前端增压器的进气口产生了60%的推力,此时发动机只是根简单的空气导管。”
里奇对于尾喷管是这样说的:“由于空气从涡喷发动机喷出的速度和进入的速度一样,所以我们为收敛/扩散喷管设计了引射器,尽可能在接近巡航马赫数的情况下对空气再加速。飞机能从引射器获得30%的巡航推力,这意味着发动机只能产生10%的巡航推力。”
正因为如此,进气或排气系统出现故障或失灵就相当于SR-71失去了一台发动机。例如仅仅是一侧进气口不起动故障就能使激波变得不稳定并从进气口脱出,后果就相当于单发失效。
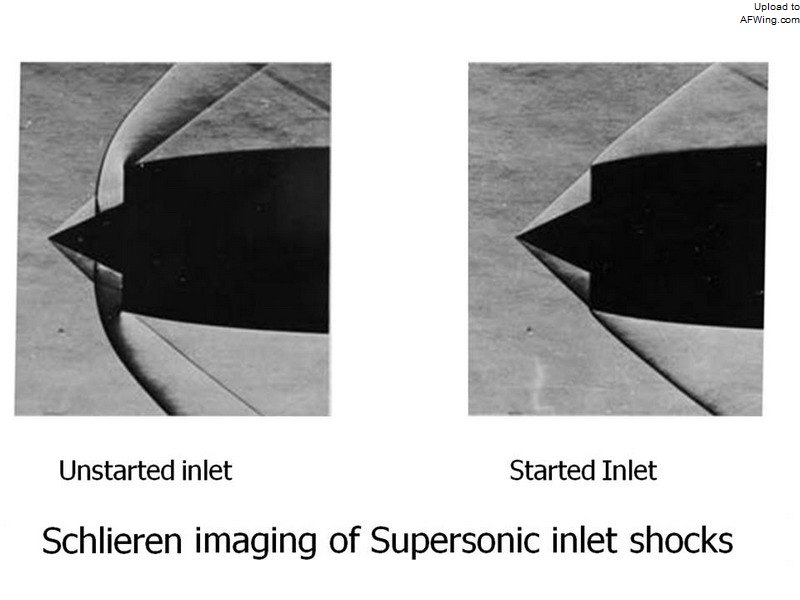
SR-71进气口不起动故障时的激波形态与正常状态时的对比
阻力增加
当一侧进气口故障导致推力损失时,这一侧发动机舱的阻力立即急剧增加,导致飞机猛烈偏航。我曾在SR-71模拟器上体验了一次不起动故障,但模拟器并不能完全表现出突如其来的偏航。而在真实环境中,偏航造成的过载严重到足以使乘员头盔狠狠撞向座舱盖的地步。
尽管增稳系统和自动驾驶仪会立即介入进行纠偏控制,但飞行员处理不起动故障仍需要遵循手册上一个2页纸的检查清单,因为很多子系统都可能导致不起动故障。
故障处理必须相当迅速,以避免因损失高度而导致中止任务。以共振式不起动为例,对推进控制系统的处理程序就是重启发动机以恢复对称性的飞行控制。
在我们加速和爬升过程中,在2.2马赫左右时能听见并感觉到从机身传来的一个低沉的隆隆声或嗡嗡声。托马斯说这表明一侧进气口正发生不起动故障,让我做好准备迎接将要发生的事情。但推进系统的仪表并没有显示出现了故障,1-2分钟后嗡嗡声就消失了。事后里奇认为嗡嗡声是一个进气口里的附面层不断分离和再附着而引起的,有时在2.2和2.5马赫间会发生这种现象。
不久,我们在略微高于24300米时改平,此时的速度稍微超过3马赫,当量空速大约330节(610公里/时)。托马斯把油门收到最小加力范围内,在随后的巡航过程中油门都一直保持在这个位置。
此时重心位置在25%平均气动弦长,而亚音速重心位置是19%。重心调整是飞机在爬升和加速阶段中自动完成的。
从这个高度向外看去,地球曲率已经很明显了,头顶的天空呈现出深蓝色。尽管此处空气稀薄,但还是会与飞机产生摩擦释放出高热。