
标准燃油在这种情况时会有发生火灾的危险,但SR-71所用的JP-7燃油燃点很高。
JP-7不会蒸发,把点着的火柴直接丢进去也不会点燃燃油。
我穿着全压服坐进SR-71的座舱,系好安全带。这一过程很麻烦,好在有生理支持部的伙计们一路的帮助。被绑好后,我们就密封好头盔,开始呼吸纯氧。
SR-71的标准程序是在起飞前至少呼吸30分钟纯氧以消除体内氮气,降低高空减压病发作的可能性。SR-71机组一般会在起飞前50-55分钟坐进飞机,在起飞前约40分钟启动发动机。
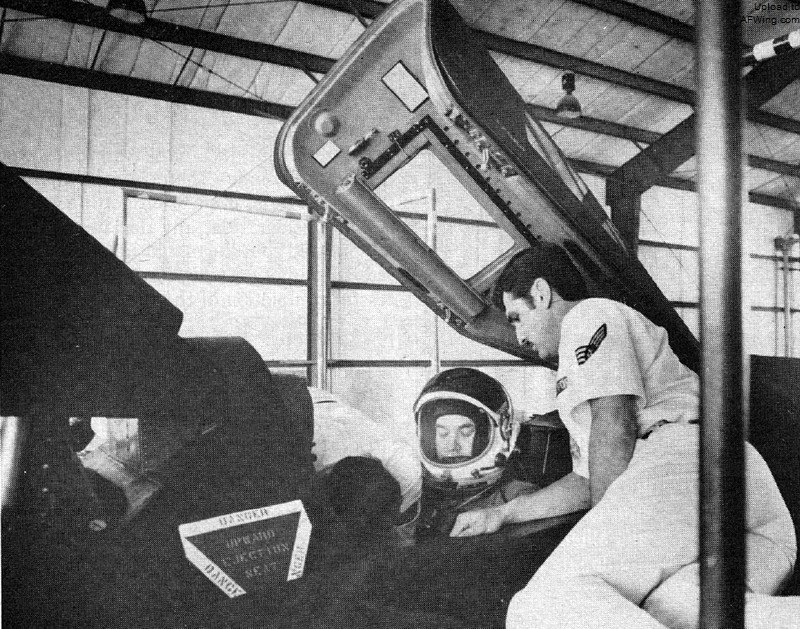
作者在第9战略侦察联队生理支持分部的伙计们的帮助下被被绑在了座椅上
进入座舱
把我们绑在弹射座椅上只是起飞前准备工作的最后步骤之一。起飞前准备早在几小时前就已经开始了,各部门技术支持人员们围着飞机忙碌着。而对于典型的作战任务,起飞前准备工作甚至要提前一天开始,一般来说这个时间是18-24小时,用于确定、准备和安装任务要使用的侦察传感器。此外还要在机载天文惯导系统中安装任务磁带,磁带记录有自动驾驶仪导航指令,并且能在SR-71抵达指定侦察地点时自动启停侦察传感器以及它们的记录仪。
装好传感器并对导航系统完成编程后,任务载荷专家会在起飞前约2.5小时进行系统检查。此后不久,生理支持部的人开始对环境控制和生命保障系统进行检查。
由于SR-71在飞行中遭遇的极端环境,所以普惠J58发动机使用了特别研制的粘稠润滑油。在温度低于30度时,这种润滑油几乎就是固体,所以必须被预热到30度才能启动发动机。润滑油加热需要用到特制的地面拖车。一般来说温度每提高10度就要花上约1小时。当天气温只有15度,当我们爬上飞机时,这种拖车正在忙碌着。
前后座舱的启动前检查花了15分钟。
JP-7燃油的燃点很高,无法被正常点火器点燃。所以启动发动机时需要先依靠插入发动机舱底部的两台空气涡轮启动车把发动机驱动到一定转速,然后在发动机燃烧室喷入少量三乙基硼烷(TEB)。三乙基硼烷在常温下会自燃,能很好地点燃JP-7燃油。三乙基硼烷也被用于SR-71开加力和发动机空中重启。
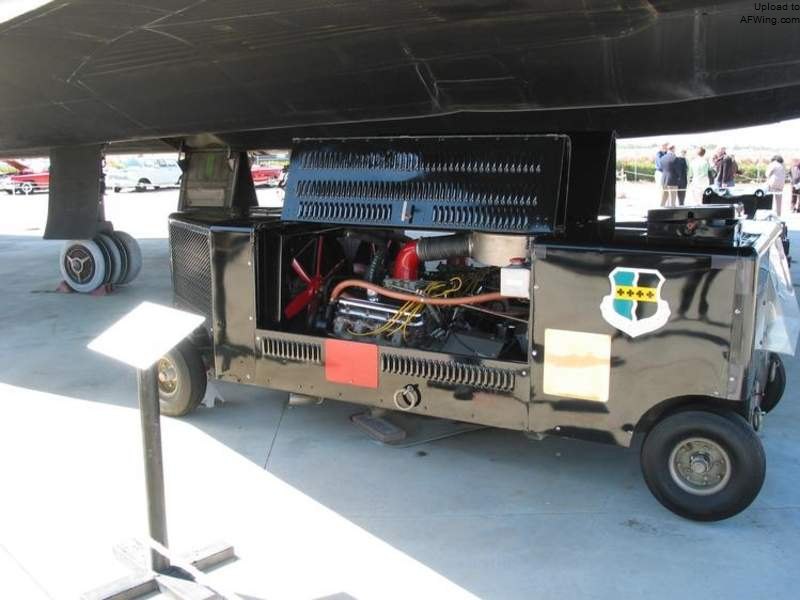
J58发动机启动车
第一台发动机启动后,必须先等待2分钟,以确保发动机的液压泵工作正常,然后才能驱动任何液压致动系统和飞行控制系统。在检查了操纵正常后,第二台发动机也被启动。我们准备滑出前又进行了15分钟的额外项目检查。
刹车故障
飞机滑出时,托马斯踩了一下刹车发现把踏板踩到底也没有反应,他立即扭动前座舱的液压系统选择开关,终于获得了刹车,于是我们继续向跑道滑行。
我们的飞行计划是一次无空中加油飞行,从加州中部飞越内华达和爱达荷州,然后掉头再次飞越爱达荷经过俄勒冈回到比尔空军基地。
尽管天空有云,我还是在天文惯导系统面板上选择了天文导航功能。几秒钟内,模式选择按钮上的一个白色星星图案亮了起来,表示系统已经找到并跟踪了预设52颗星星中的至少三颗。
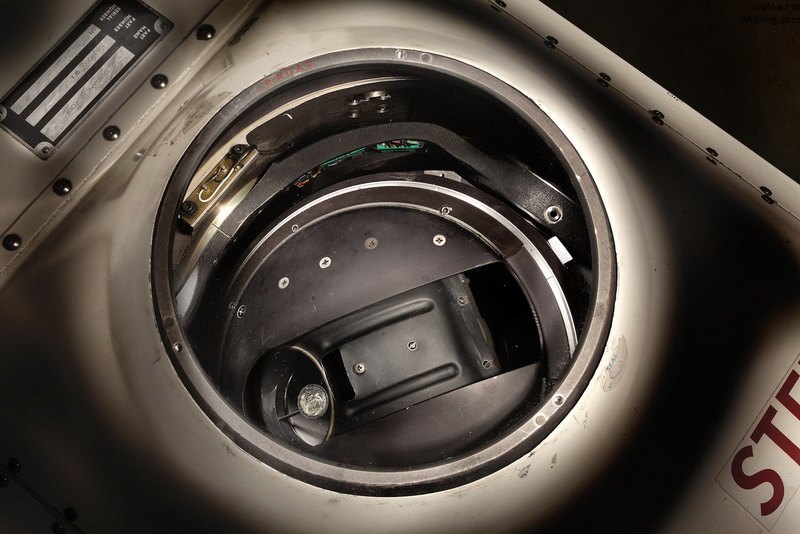
天文导航系统有个能根据某一时刻进行编程的计时器,精度到5毫秒,所以导航系统知道在任何给定时间该向哪个位置寻找星星。安装在万向支架上的星象跟踪仪在飞行中定期观测星星位置,测得的数据送入数字计算机以纠正惯性基准装置的误差。
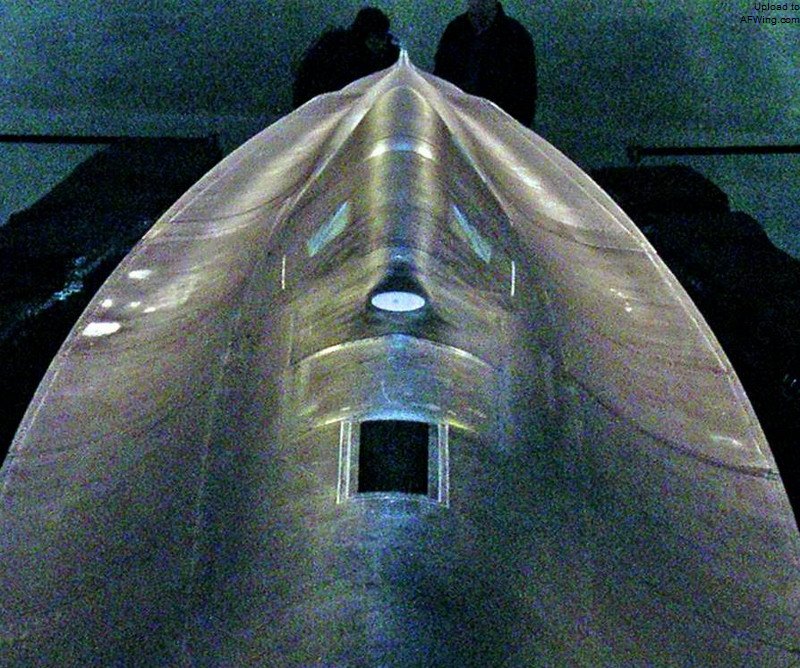
SR-71的圆形星象跟踪仪窗口
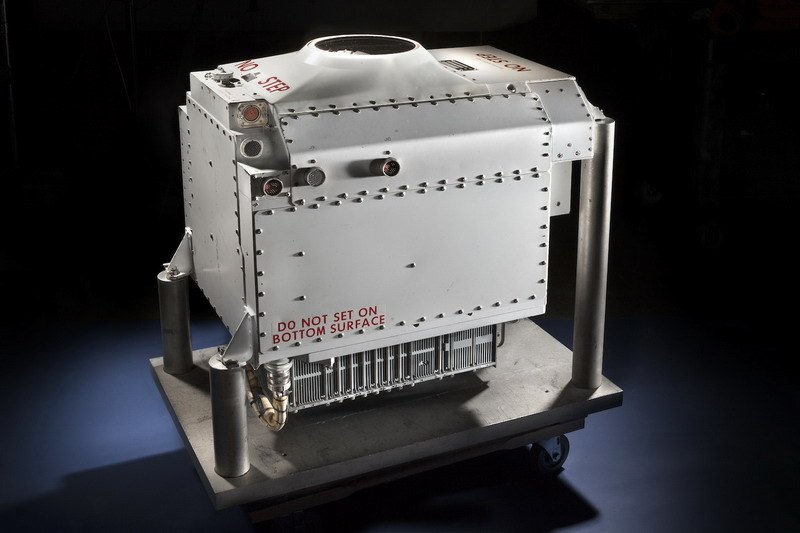
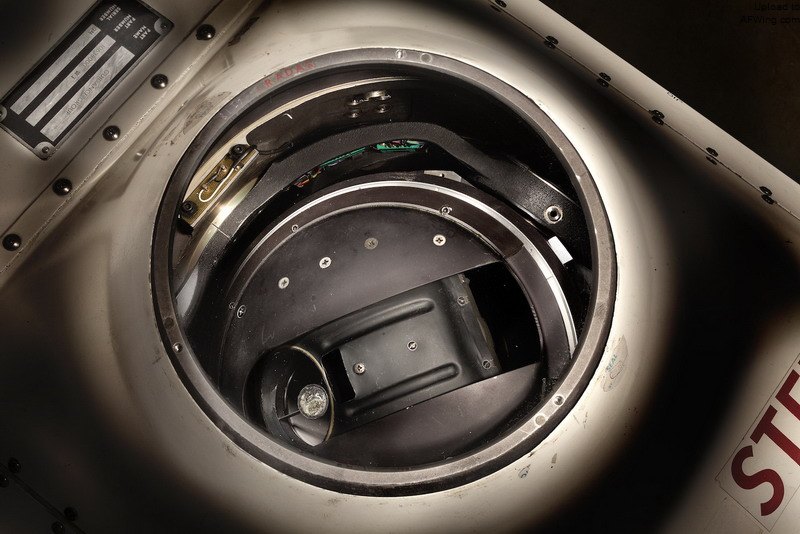
体积硕大的天文惯导系统
这套导航系统安装在RSO座舱后面的机身上部空间中,使侦察机具备了不向外部发出任何无线电辐射的精确导航能力。我们在地面滑跑时,云层阻碍了星象跟踪仪进行精确修正,惯性系统继续导航,直到我们飞到云层上方,星象跟踪仪能正常工作时为止。
我们在跑道旁的试车区完成了起飞检查清单上的剩余项目。托马斯踩住刹车,先把一台发动机的油门推至军推(不加力时的最大推力)并持续一段时间进行发动机振动配平检查。普惠J58与大多数涡轮发动机都不同,可以在驾驶舱进行自动或手动配平。
托马斯在试车中把配平微调开关放在了自动位置,并监测每台发动机的排气温度和转速,确保与清单上的数字一致。他还要在整个飞行中持续监测排气温度,确保两台发动机的状态没有显著差异。
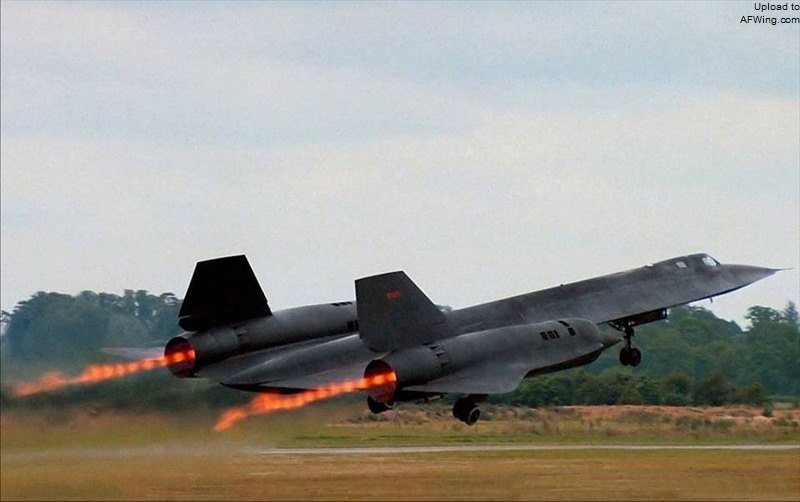
在左右发动机检查项目都完成后,我们滑入跑道准备起飞。托马斯把发动机油门都推到军推,仍踩住刹车,直到J58可动进气口导向叶片从轴向位置(完全打开)偏转到弧面位置(部分关闭,把进气气流偏转向压气机正面)。然后他释放刹车,把油门推进加力范围。左发加力燃烧室大约比右发提前半秒钟点燃,我在座舱中能感觉到飞机突然向右偏。SR-71的加力燃烧室点火滞后只要控制在5秒内都是可以接受的。
J58可动进气口导向叶片
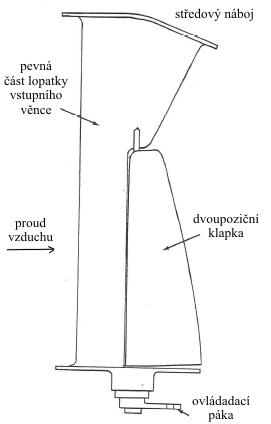
叶片并不是整体可动,而是偏转副叶片
此时飞机重量超过45吨,其中约23吨是燃油。两台J58发动机共产生约31吨推力,使飞机迅速加速。托马斯在180节(330公里/时)抬前轮至15度迎角,SR-71在约210节(390公里/时)时升空。整个起飞滑跑大约花了20秒,滑跑距离约1300米。
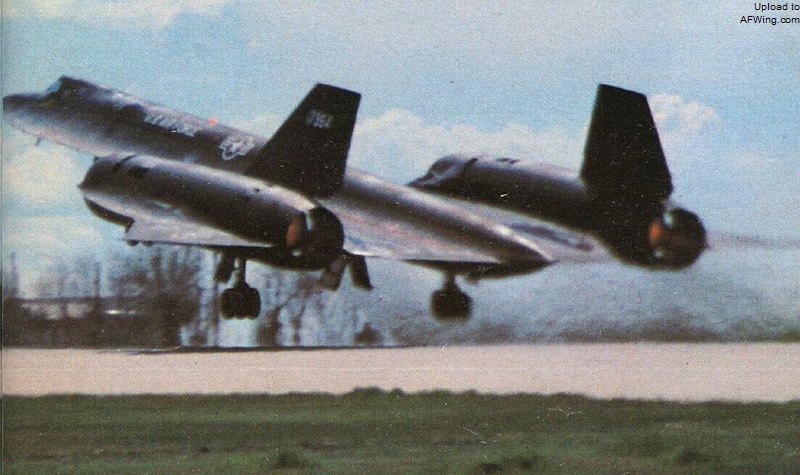
SR-71开着加力升空
起落架限制
SR-71的起落架放下最大限制速度是300节(550公里/时),飞机升空后很快就能达到这个速度。但起落架收起赶过程相当缓慢,有时飞行员不得不降低推力以保持空速低于300节,直到所有起落架都完全收回。
前一天,我在模拟器上已经体验到这一点,现在托马斯在起飞中也面临着同样的问题。他在空速快达到300节时降低了推力,直到仪表显示起落架完全收好为止。
SR-71收起落架过程较慢,需要小心控制速度
尽管这次飞行不进行空中加油,但我们在7600米仍让改平就好像打算加油一样。SR-71以400节(740公里/时)的当量空速(当量空速是在校正空速数据经过具体高度的绝热压缩流修正后的空速表读数,其英文缩写形式为EAS)爬升到7600米非常迅速,爬升率约3000米/分。我们在这个高度改平,维持住400节的速度。
在我们等待继续爬升的许可时,托马斯演示了在增稳系统开启和关闭情况下的脉冲操纵。增稳系统开启时,飞机在俯仰、滚转和偏航方向的振荡几乎立即得到阻尼,也没有表现出偏离正常姿态的不利趋势。增稳系统关闭时,脉冲操纵引起的振荡至少要持续五六个周期。
故障模拟
我曾在模拟器中体验了一次在24000米3马赫进行仪表飞行时增稳系统失效的情况。在这种情况下,我试图控制住机鼻的操纵引发了飞行员诱发振荡,最终使机鼻上仰90度,彻底失去控制。
由于SR-71在高速时俯仰稳定裕度下降,所以前座舱有个俯仰边界表,表的左边有一排指示数字,很像其他飞机上用于显示表着陆系统下滑道原始数据的偏差指示仪。俯仰边界表同时受迎角和俯仰速率的输入控制,增稳系统出故障时,俯仰边界表和指引地平仪上的俯仰操纵指针就成为飞行员的主要俯仰参考了。俯仰控制系统与一套振杆器和推杆器联动以提供操纵手感。