
- 格鲁曼小怪兽(上)——OV-1“莫霍克”战场监视飞机
- 格鲁曼小怪兽(下)——OV-1“莫霍克”战场监视飞机
第一架OV-1B 59-2521.生产型OV-1简化了座舱盖的设计,去掉了风挡上方的眉窗,去掉了座舱盖两侧舷窗后方的月牙形小窗
于1960年9月13日首飞的OV-1B原型机改装自一架YOV-1A,主要的改动就是安装了一台摩托罗拉AN/APS-94机载侧视雷达(SLAR)。巨大的雷达天线安装在5.5米长的盒形玻璃纤维吊舱内,吊舱纵向悬挂在前机身右下方。OV-1B保留了后机身光学照相机。
AN/APS-94 SLAR具有昼夜和恶劣天气下的雷达成像侦察能力,雷达向飞机一侧或两侧发射波束,根据回波生成三维图像并记录在感光胶片上,这一切都在飞行中自动完成的。OV-1B座舱右侧雷达操作员位置配备了一套传感器操作站,操作员可监视和控制SLAR的运作。SLAR还具备移动目标指示(MTI)能力,可高亮标出图像中的移动车辆。为了帮助飞行员飞出漂亮的雷达成像航线,OV-1B还增加了自动驾驶仪和多普勒导航雷达。此外该机还安装了一个VHF数据链,可把SLAR数据实时传输到地面站,不过在当时数据链只能传回模拟信号,然后储存在地面站的胶片或者其他介质中。
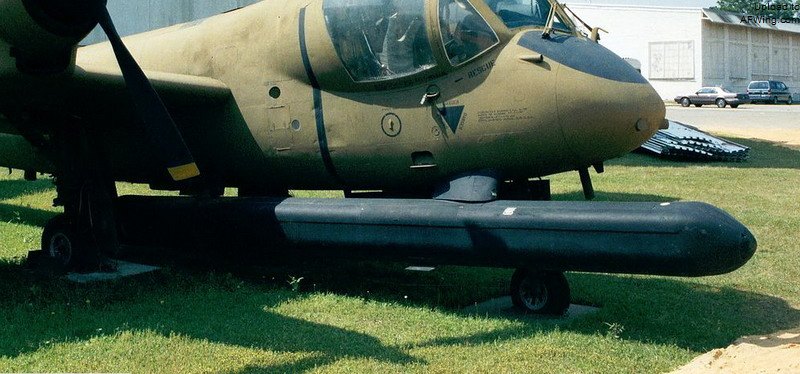
OV-1B的核心就是这个超长的摩托罗拉AN/APS-94机载侧视雷达吊舱
早期型OV-1B的机身与OV-1A相同,后期型去掉了没有太大作用的减速板,且翼展加长了1.79米以增加升力来补偿SLAR吊舱的重量,大多数早期型后来也换装了新机翼。早期型OV-1B安装与A型相同的T53-L-3A发动机,后期型换装T53-L-7,最后批次的OV-1B安装了功率更大的T53-L-15,单台输出功率860千瓦(1150轴马力)。格鲁曼共制造了101架OV-1B,在1960年夏~1965年春之间交付。
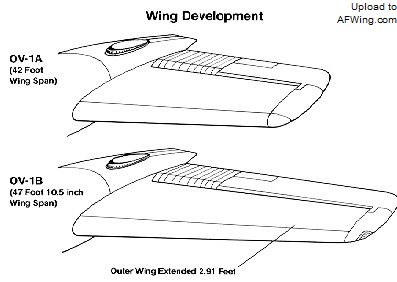
后期型OV-1B翼展加长了1.79米
OV-1C
早期型OV-1C仅仅相当于在光学相机舱安装一套AN/UAS-4“红霾”红外传感器系统的OV-1A。AN/UAS-4可在夜间好恶劣天气下使用,可以透过丛林树冠看到下方的篝火、运转中的卡车发动机、以及敌军活动的其他蛛丝马迹。后期型红外传感器移到了机翼后沿机腹下方的鼓包中,鼓包中还有一台全景相机和一个防撞灯。OV-1C还安装了空投系统,可向地面部队空投情报。
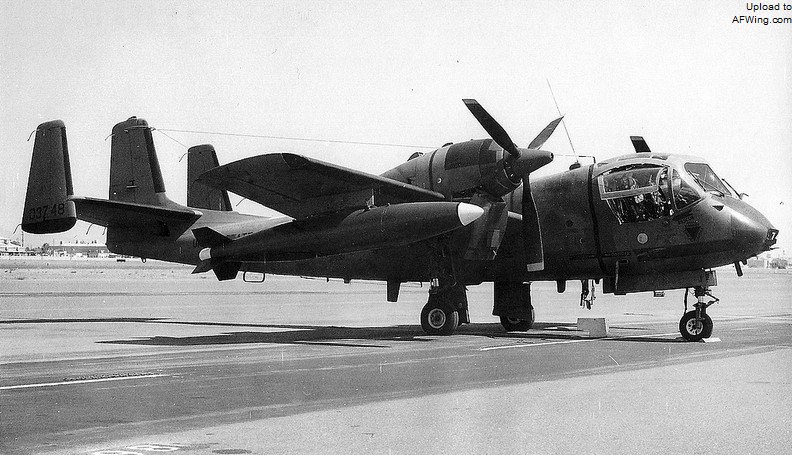
OV-1C 60-3743。OV-1C和OV-1A在外型上没有区别,只能通过序列号区分,后期型“超级C”在机鼻增加了照相窗口
和OV-1B一样,OV-1C的座舱右侧操作员位置也安装了传感器控制台,红外传感器的图像同样是记录在胶片上。后期型OV-1C上AN/UAS-4被更灵敏的AN/UAS-14取代,同时增加了数据链,可以把模拟数据实时传输回地面站。高灵敏的新传感器允许飞机可以在更高的高度飞行,降低了轻武器的威胁。
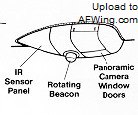
后期型红外传感器移到了机翼后沿机腹下方的鼓包中,鼓包中还有一台全景相机和一个防撞灯
后期批次的OV-1C也被称为“超级C”,换装了新机翼,去掉了减速板,换装了T53-L-15发动机,还成为第一种安装空调的“莫霍克”。该机还改进了座舱,仪表从指针式换成了竖条式,在机鼻安装了一部KA-60全景相机并开设了照相窗口,可拍摄飞机前方180度的区域,早期出厂的飞机也加装了该相机。格鲁曼共制造了169架OV-1C,是数量最多的“莫霍克”,在1961年初~1969年末间交付。
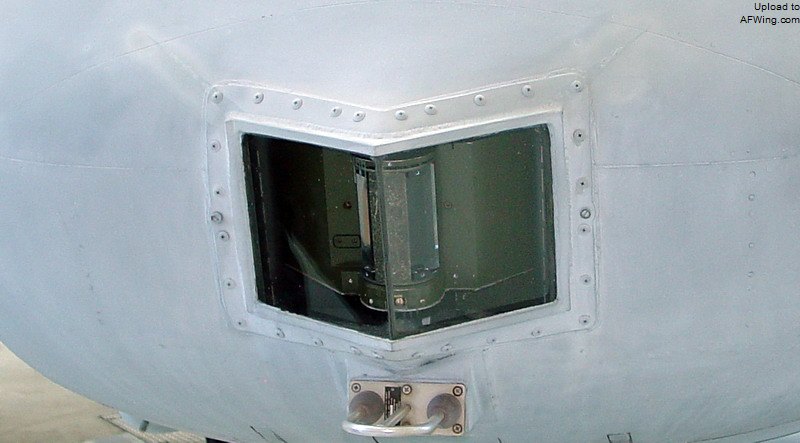
j照相窗口
在项目初期“莫霍克”进行过一些有趣的实验,如转场用空中加油探杆、起落架雪橇等,但都没有被最终采用。在陆战队的要求下,格鲁曼准备还为OF-1设计计水面滑橇,这样“莫霍克”就可以在水面降落并在水面滑行到向岸上。水面滑橇概念侧测试很成功,但最后也没有被采用,因为OV-1没有漂浮能力,在水面滑行时速度控制不好飞机就会沉没,在陆战队退出后水面滑橇也就没人提了。
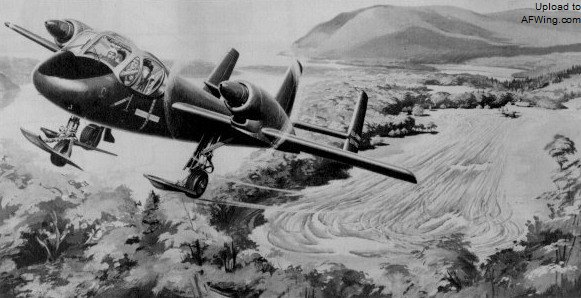
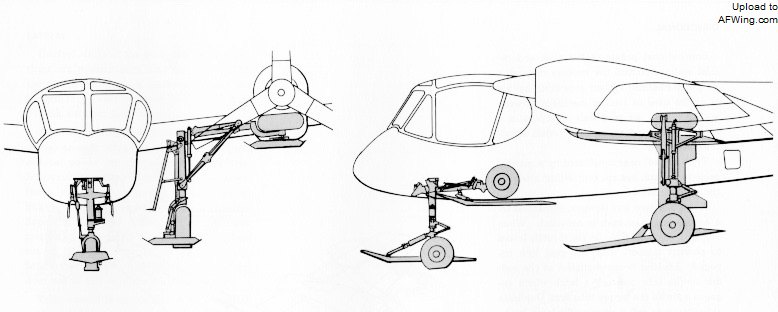
起落架雪橇不光可以在雪地使用,也可以在泥泞的机场使用,雪橇还不影响起落架的收放
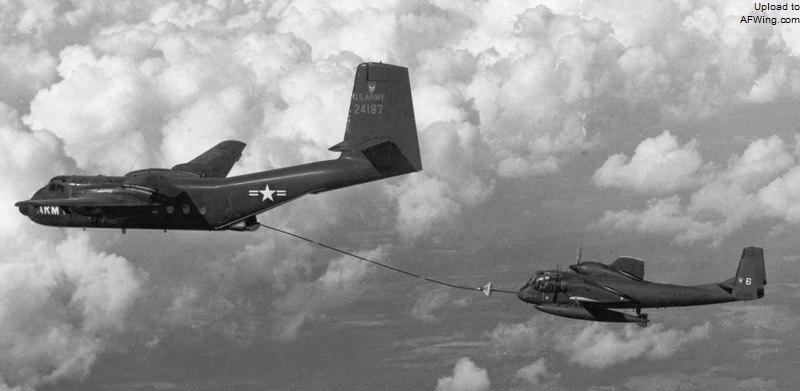
越战时期,一架OV-1B进行了空中加油测试。加油机改装自DHC-4“水牛”
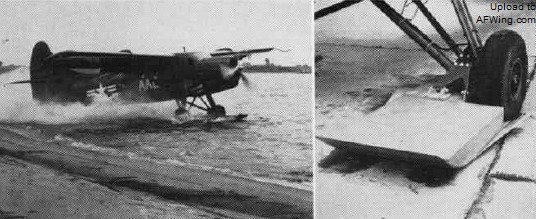
一架“水獭”轻型飞机测试水面滑橇的照片。水面滑橇不仅可以用在水面,还能用于雪地、草地、泥地
1967年格鲁曼在东南亚“莫霍克”需求(SEAMORE)项目中改装了两架OV-1B和两架OV-1C。这些“莫霍克”安装了经过大幅改进的航电套件,包括改进型传感器、导航和瞄准系统,以及雷达告警系统(RWR)。这些飞机在越战的最后几年内在东南亚上空作战,一架被击落,SEAMORE项目的细节至今仍然很神秘。
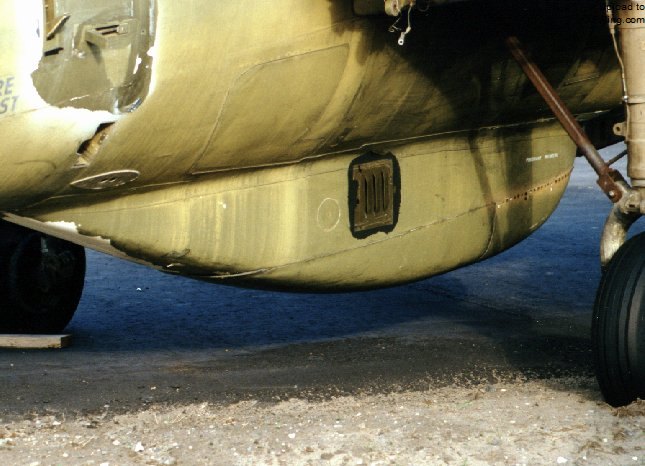
SEAMORE OV-1的机腹鼓包,内装额外的电子系统
- 格鲁曼小怪兽(上)——OV-1“莫霍克”战场监视飞机
- 格鲁曼小怪兽(下)——OV-1“莫霍克”战场监视飞机