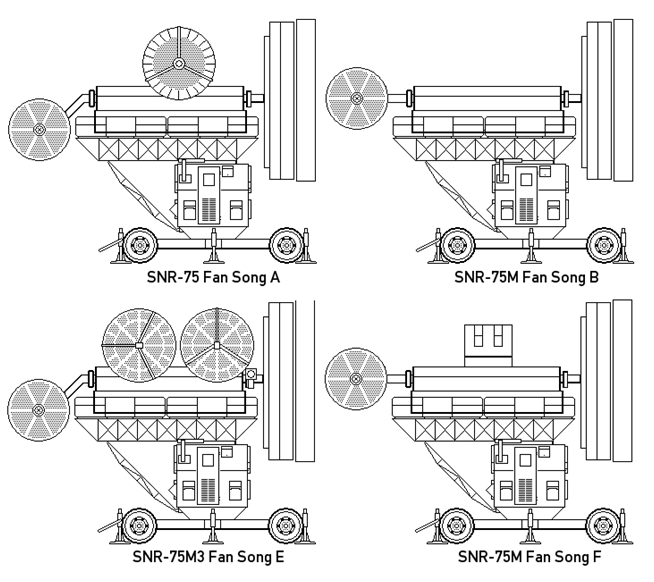
早期的”扇歌”制导雷达是上图的中的 SNR-75M Fan Song B。没有顶端的两个碟状天线
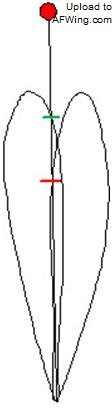
这样目标如果接受到这些测角信号的话就知道被制导雷达跟踪上了,因为除非它正好在两个波束的中间,否则收到的雷达信号大小总是按一定的频率起伏。实际上 U-2 的 System-12 电子支援装置就是靠这个起伏的规律识别出制导雷达的。
以上这个雷达测角的方式称为序列波束测角,这种方法只能测得一个方向上的角度。而另外还有一种叫圆锥扫描的方式则可以测出两个方向的角度。其方法是让波束以一定的角度绕一个中心轴线做圆锥状的扫描,这时接受到的目标回波大小将会按正弦波的规律变化,这个正弦波的幅度代表目标的偏角大小,而相位则表示偏离的方向。还有一种测角方式叫单脉冲测角,其原理和序章中的 ASV 雷达类似,通过对进入几个不同指向的天线的回波大小进行计算直接获得偏角,不过这种方式需要多个接受天线,但是却很难干扰——或者说欺骗。而前面两种方式则比较容易受骗上当。
U-2 安装的 System-13 就是一个针对”扇歌”雷达的欺骗装置。其原理很简单,打开这个装置之后,它就会按照”扇歌”雷达波束变化的规律发送和正常回波大小相反的信号,也就是说收到大信号时发送小回波,反之发送大回波。这样制导雷达的跟踪电路就被迷惑了,如果按照干扰装置返回的信号来改变指向的话就会离目标越来越远了。在雷达屏幕上那个”船”型的回波一端是真实回波,而另一端就是欺骗的回波。当欺骗回波大于实际回波的时候导弹肯定就打偏了。
怎么对抗这个干扰呢?也许我们会想搞个什么电路把这个欺骗回波滤掉,或者干脆让导弹直接打回波发出的信号等等。但是,当时的导弹兵想出的第一个方法却非常简单。他们发现从 U-2 发现被盯上到干扰出现大致有 3-4 秒的延迟,这个延迟判断为飞行员手工打开干扰装置的时间。也就是飞行员必须知道被制导雷达盯上才会打开干扰,这个装置不是一直打开的——废话,这个东西在干扰制导雷达的同时也在不断通报自己的位置,还费电。所以如果我们能欺骗 System-12 就可以让 System-13 无用武之地。通过对缴获的 System-12 进行分析,他们改变了制导雷达的脉冲重复频率(还是测角电波的扫描频率)。这样几架 U-2 就这样”不知不觉”地被打下来了。到最后,国产的红旗-2 改变了制导雷达的工作体制,发射测角电波的时候不再周期性地改变波束方向,而是让接收天线周期性地改变波束方向。这样干扰机就不知道该怎么发送欺骗回波了,彻底解决了这个干扰问题,也击落了最后一架 U-2。这个改进的制导雷达就是上图的 SNR-75M Fan Song E,顶上带两个碟形天线的。