
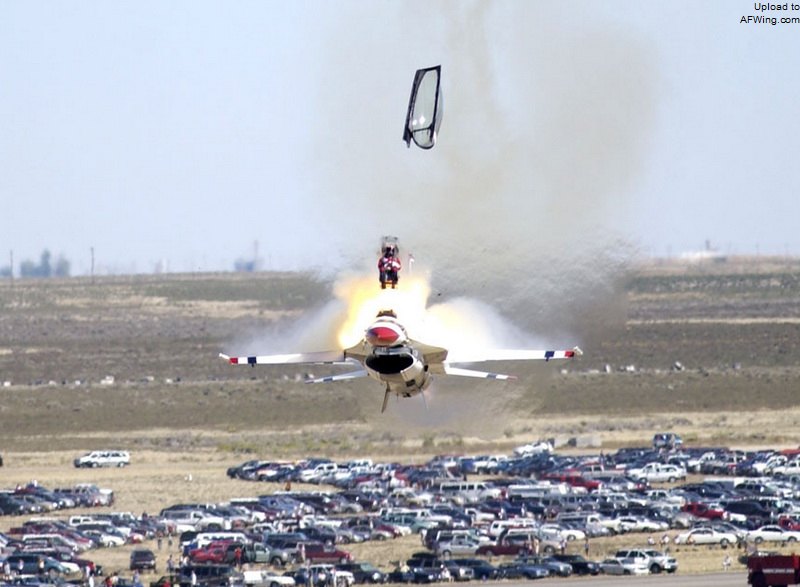
垂直向下机动中的失速变态原因大多是飞行员急于退出俯冲粗猛拉杆造成的,图为2004年雷鸟的坠机事故
“空间定向空白”是一个近年来被广泛关注的概念。以前,类似的事故发生时,往往将原因归结为飞行错觉,但是在良好天气条件下目视飞行中出现错觉令人费解。“空间定向空白”是一个比较宽泛的概念,原因也多种多样。与错觉最大的不同是,“空间定向空白”的原因不是信息不足。错觉一般发生在夜间和复杂气象条件下,由于飞机状态的信息不足,飞行员容易受外部景物如:夜空、云层、大海的影响,形成错误的状态认知。而当信息充足的情况下,飞行员由于对于各种状态信息的判断出现混乱,有时甚至因为状态信息过于复杂,飞行员的判断无法做出决策,处于一种短暂的“无判断”状态,甚至失去判断能力,这就是空间定向的短时间空白现象。可能出现“空间定向空白”的时机有很多,而在难度较高的“复合机动”中,由于动作衔接过于紧密、状态变化过于复杂,飞行员很容易出现“空间定向空白”。当飞行员对飞机状态无法做出判断时,他的操纵就是盲目的,出现坠机事故也就在所难免。
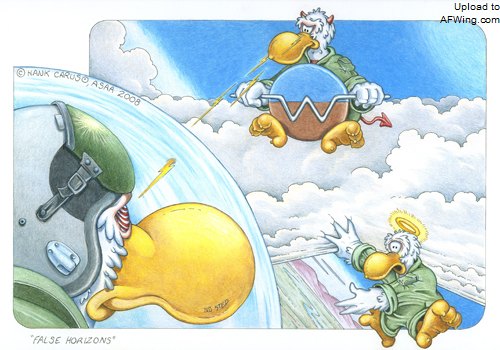
发生空间定向空白时要紧盯仪表
通过研究超低空飞行事故,我发现一个有趣的现象,国外在表演飞行中的事故,大都发生在向下的复合机动飞行中,尤其是大坡度或者带滚转的向下机动中事故发生概率更高,坠毁通常是由于轨迹控制失误,高度损失过多造成的。反观国内近三十年的超低空事故,则主要发生在低空水平机动和滚转机动中,也有在简单的低空垂直机动中发生事故的,而在低空的复合垂直机动中发生事故较少,坠毁通常是由于丢失状态和失速变态所致。
三、超低空之“惑”
面对超低空事故的严重后果,业内对事故的分析有真知灼见的在我看来并不多。超低空飞行远比我们想象得要复杂得多,而导致超低空飞行事故的原因也不能简单的归结为疏忽大意或表现欲在作祟。乌克兰表演空难发生后,对组织者和飞行员的责难声不绝于耳。事故调查人员最终将责任归结为组织者,一些军事专家指出,飞行表演的高度不应低于400米,而且飞机不应从观众头顶上飞过。飞行表演区与观众区的距离应该在300米至1500米之间。当然也有专家的分析比较客观,他们认为此次事故最主要的原因是飞行员忽视飞机“下沉率”过大所导致,通过视频回放可以看出,造成下沉率过大的直接诱因是在做“越肩滚转”时飞行员下意识地拉杆,拉杆直接导致了飞机反俯角的迅速增加,甚至引起了运动轨迹的偏转,这也是这架飞机最终坠入观众区的重要原因。
对于飞行事故的疑惑如此之多,其实,真正令人疑惑的是超低空飞行本身。据我所知,到目前为止还没有系统研究超低空机动飞行的理论专著和权威性文献,一些理论书籍中将超低空飞行技术列入特级飞行中,认为与一般特级飞行相比,超低空飞行只是高度不同。超低空机动飞行与一般的机动飞行有什么不同,超低空飞行的操纵特性是什么,飞行员在超低空飞行中的心理因素对飞行的作用如何?这些问题都值得我们深入的研究。
许多飞行爱好者问我,什么是超低空飞行。也许你会说,超低空飞行的高度特别的低,然而,决定超低空飞行的并不是高度,而是飞行方式。但是如何区分飞行方式却众说纷纭。为此我对各类飞行进行了专门的研究,我认为从飞行员操纵飞机的感知方法和参照对象区分,可以将飞行大致分成五种基本模式:前庭感知飞行、数据跟踪飞行、状态跟踪飞行、目标跟踪飞行和轨迹跟踪飞行。例如仪表飞行中飞行员通常保持飞行参数的稳定性,大致属于数据跟踪飞行,特级飞行属于状态跟踪飞行,而空中加油和密集编队飞行就属于目标跟踪飞行,舰载着陆和精密进近着陆属于轨迹跟踪飞行。不同的飞行模式,飞行的特点也是大为不同的。超低空飞行由于要跟踪地形的变化,因此属于目标跟踪飞行的范畴。
目标跟踪飞行的概念是什么呢?如果我举空中加油编队飞行的例子大家就基本明白了。因为在像空中加油这样的特殊飞行中,飞行员关注的不仅仅是飞机的状态,而是本机与加油套管的关系位置。目标跟踪飞行与状态跟踪飞行的最大区别在于,控制飞机的参照物不再是天地线或是地平仪的中心线,而是我们跟踪的目标。
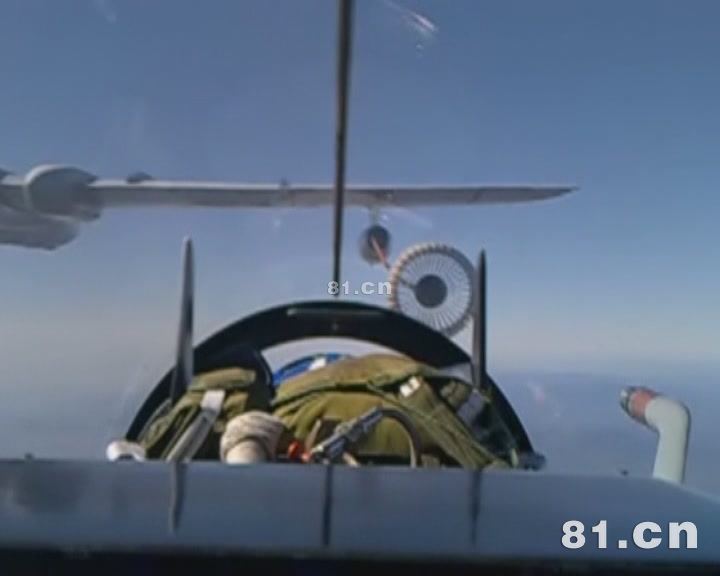
在像空中加油这样的特殊飞行中,飞行员关注的不仅仅是飞机的状态,而是本机与加油套管的关系位置
关于目标跟踪飞行的特点,在人们研究近距空战格斗时就发现了,飞行员发现在追击中一味想地咬住目标总是欲速而不达,反倒是提前预判目标趋势,稳定跟踪的方法能够更好地锁定目标。在空中加油飞行中,为了与加油套管对接,飞行员的目光紧盯套管,结果反而造成受油机不停地摆动,许多飞行员反映:空中加油飞行时加油机的软管和锥套在空中“跳舞”,对接难度很大,就是由于高增益引起的。这种规律性的摆动专业上称为“人机耦合振荡”,它是导致加油对接失败的主要原因。
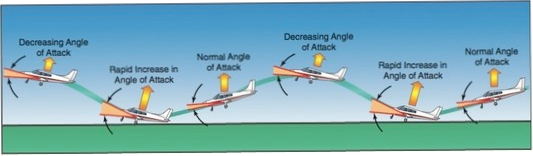
人机耦合振荡就是由于飞行员高增益控制输入导致的
在超低空飞行中,由于高度特别的低,为了避免与大地相撞,飞行员必须不断调整飞机的状态,在这样的飞行中,飞行员操纵控制的“增益”就特别的高。所谓操纵“增益”,指的是飞行员修正偏差时的驾驶杆位移与进入动作时操纵输入的比值。例如飞行员做60度坡度盘旋,必须输入压杆行程,当坡度形成后,为了控制坡度飞行员必须不断的修正,修正输入的量值与初始输入的量值比值较大的飞行就是高增益飞行。实践表明,在目标跟踪飞行中,飞行的增益总是比较高的,因为任务的要求更高了,飞行员必须保持更高的操纵增益才能完成任务。也就是说超低空飞行和空中加油飞行是与常规的机动飞行完全不同的飞行状态。了解了超低空飞行高增益的一特点,飞行中要注意掌握一些基本要领。
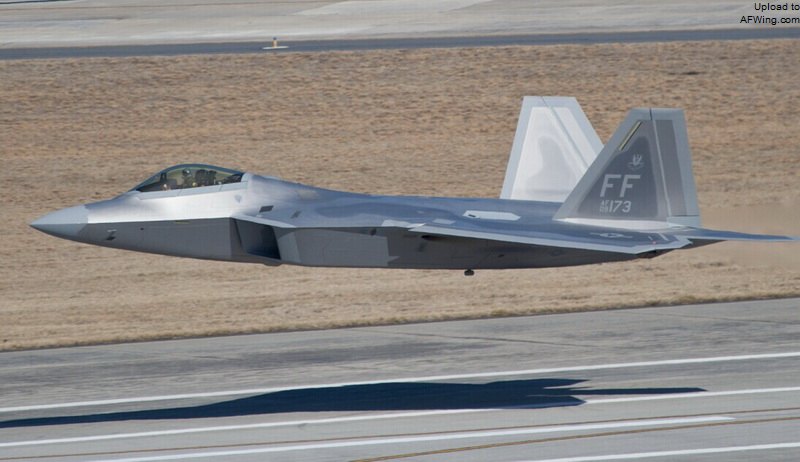
超低空飞行时扑面而来的大地对飞行员的视觉刺激强烈,这种刺激的作用负面的较多,容易引起飞行员不自主的紧张情绪
其一,目视前方。许多飞行员害怕超低空飞行时与地面接近导致危险,总是紧张地盯着翼下的大地,由于近距离目标的起伏变化,飞行员不自主地反复操纵,使得飞行操纵的增益进一步增加。反之如果我们目视前方,参照物的变化与运动相对稳定,操纵的增益就会减小,有利于更好地控制飞机状态。就像空中加油飞行中,如果飞行员与加油锥套编队,队形就不容易稳定,而与远处的加油吊舱或机翼编队,队形就稳定,加油对接成功率就较高。另外,目视前方对于低空飞行中的心理控制也比较有利。超低空飞行时扑面而来的大地对飞行员的视觉刺激强烈,这种刺激的作用负面的较多,容易引起飞行员不自主的紧张情绪,使得飞行员的操纵能力降低;而目视前方视觉刺激明显降低,有利于飞行员心情平静地专注飞行操纵。