
用于显示战术态势视图的广角座舱水平显示器的焦点被设置在无穷远处,这样飞行员把视线从平显快速移到水平显示器上时就无需调整眼球了。随着显示器技术的进步,这个水平显示器在不久后能做得更扁以释放座舱空间。
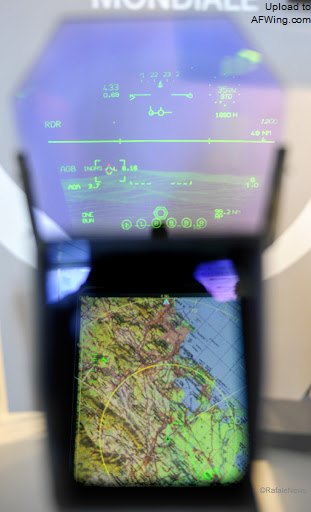
广角座舱水平显示器的焦点被设置在无穷远处,这样飞行员把视线从平显快速移到水平显示器上时就无需调整眼球了
广角(30°×20°)衍射平显显示的符号整洁锐利,你在设计眼点位置时无需摆动头部就能看清全部字符。
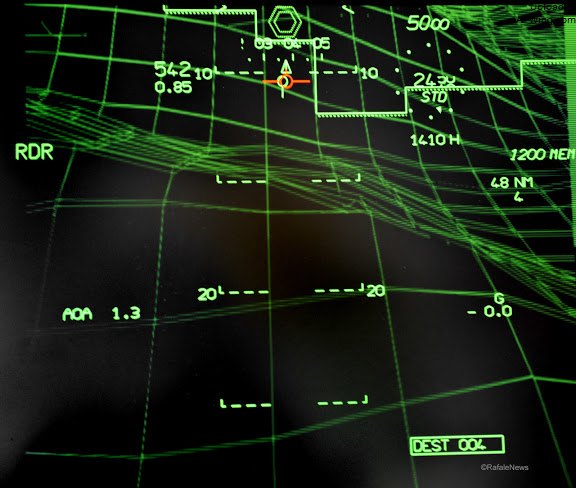
双色平显的显示画面,注意叠加的地形网格
电动侧开座舱盖(侧开的好处是拆装弹射座椅时无需拆除座舱盖)关闭后,我打开辅助动力单元(APU)完成发动机快速启动,发动机稳定运转约90秒后,我们准备好滑出了。
“阵风”的滑行速度很容易控制,因为在滑行时,油门杆设置在了“慢车”的“最小油门”位置,从而限制了残余地面推力,直到起飞前才会移到“正常”位置。该机的地面转向操纵精度很高且反应灵敏,刹车平顺有效。
全加力
我们的起飞重量是16.1吨(10.8吨基本重量和5.3吨燃油),只挂了一个中线超音速副油箱。我松开刹车全加力滑跑,到125节(231公里/时)拉起时仅耗时9秒。飞机一升空我就收了起落架,在速度增加到250节(463公里/时)时关闭了加力。
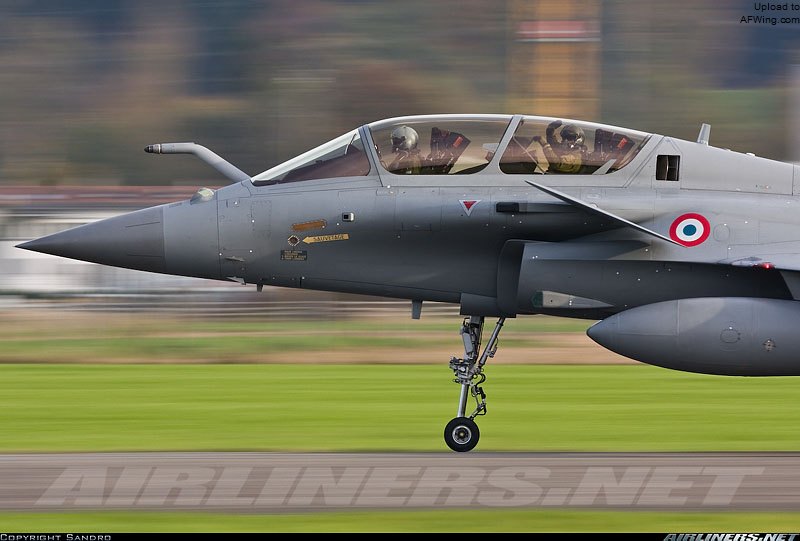
我松开刹车全加力滑跑,到125节(231公里/时)拉起时仅耗时9秒
我马上就感觉到“阵风”飞控的灵敏性能符合我的全部要求,我觉得这架飞机在我手中活了起来,我之前从未飞过对操纵杆输入的响应是如此迅速有力的飞机。我以为“幻影”2000电传飞控的操纵品质已经够好的了,但“阵风”的数字飞控系统在每个方面都更胜“幻影”一筹。
我开全加力以350节(648公里/时)和35°抬头姿态爬升到4500米进入测试空域,我把飞控设置在空地ST1(外挂物位置1)模式,在以350节和4吨燃油状态做+4.5g转弯时遭遇轻微抖振。我在全军推收敛转弯中发现飞机仅仅以10°迎角就能在350节的速度下实现+5.0g的过载。
在飞行后期燃油减少到2吨时,我加速到500节(926公里/时)并把飞控设置在空空模式,能迅速且毫不费力地拉到+9g,并且在很大速度范围内保持这个过载。在最后的全加力水平加速评估中,我在1500米高度/1.8吨燃油状态下从200节(370公里/时)加速到500节,整个过程只能以“野蛮”来形容,速度每秒能增加约30节(56公里/时),加速度把我推向弹射座椅的椅背,硌疼了我的脊椎。
“阵风”在350节时的稳定滚转速率为270°/秒,进入滚转的感觉迅速但舒适。飞机在450节(833公里/时)达到了同样的稳定滚转速率,滚转起始速率就很惊人,我从来没飞过滚转启停都如此迅速的战斗机。
安全功能
为了评估飞机的低速警告系统,我在4500米以200节(370公里/时)的速度进入35°角爬升,然后关闭油门。当我们的速度降到100节(185公里/时)并开始下坠时,平显显示了“低速”视觉警告,座舱里也响起了“改出”的音频警告。
“阵风”的座舱里的确有一个“抗尾旋”开关,但迄今为止还没人在实际操作中使用过。尾旋测试表明“阵风”甚至在平显指示空速(录像中所示)跌至50节(93公里/时)时也没有进入尾旋。
我们又对自动恢复按钮进行了评估,分别在机头下俯和上仰姿态中按下了按钮,按下后自动驾驶仪和自动油门立即介入,非常积极地滚转和拉起飞机(如有必要),最后建立起350节(648公里/时)的5°爬升姿态。当飞行员遭遇空间定向障碍时,这个按钮绝度能救命。
我重新爬升到7600米,进入浅俯冲加速到M1.2,然后突然关闭油门做一个4g转弯并减速到M0.8。这个操作没有遇到任何问题,鸭翼/副翼虚拟减速板的减速能力也很强大。
我们和“幻影”2000开始尾追评估,我首先在55公里开外用RBE2锁定了“幻影”2000,然后用前扇区光电套件的电视摄像机进行目视识别,电视视频呈现在右侧下视显示器上。
在密集编队评估中,一开始我觉得“阵风”在俯仰轴上过度敏感了,但地面人员通过遥测系统告诉我是我握杆位置太高了,调整手掌位置后,我就能保持在编队位置中了。这个问题也说明了这架飞机是多么敏捷。
我飞在“幻影”2000后面,打开数字飞控系统的“RFL”(加油)开关模拟空中加油作业,这个开关能降低操纵灵敏度,从而获得更稳定和更常规操纵响应,就像我在BAE“鹰”式教练机上感觉到的那样。“RFL”开关的确有助于帮助飞行员完成空中加油。
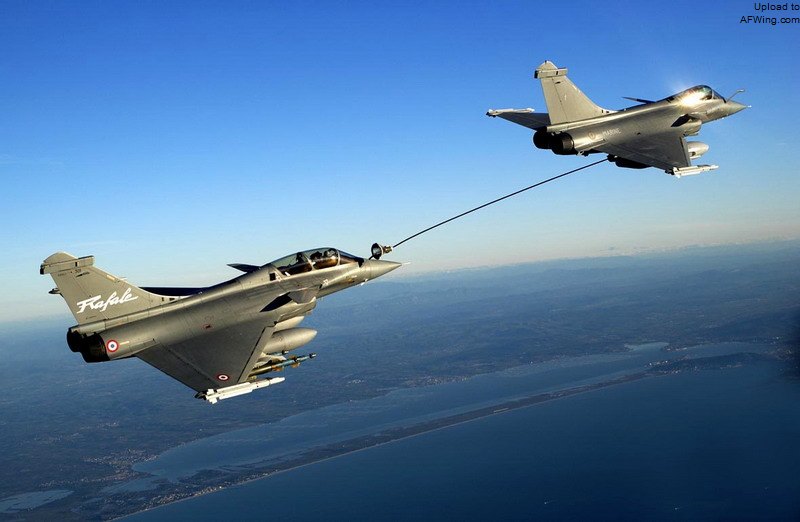
“RFL”开关的确有助于帮助飞行员完成空中加油
我重新设置了数字飞控系统的模式,在警告系统的监视下把模式从ST1改成空空。我继续跟在“幻影”后面,把距离拉近到500米左右进行近距咬尾,再次确定了“阵风”的推力和操控的精确性。这架飞机的飞控系统可在各轴间的做“砰砰”操纵,而无需你频繁做滚转拉杆,“阵风”的确是一架优秀的近距狗斗战斗机。
最后一个操控评估机动是全加力低速筋斗,我以170节(315公里/时)的速度进入,保持16°迎角,筋斗飞起来很简单也很容易操纵,完成高度刚超过610米,你千万别在“狂风”战斗机上尝试这个动作。达索表示可能会重新评估平显俯仰标尺格式,以提高在高俯仰速率操纵中标尺的可读性。
我无法对“阵风”的无忧虑操控或任何状态下的油门响应进行挑刺,我记得此次飞行的唯一限制是收起落架速度限制(230节,426公里/时)。“阵风”飞起来具纯粹的快感,飞机响应令人难以置信。
低空飞行
我从中等高度下降到低空,打开自动驾驶仪和自动油门进入隐蔽地形跟踪模式,以450节(833公里/时)/150米(用于降低飞机噪音)状态沿着预先计划的任务航线飞行。我们先飞过海面,然后飞入阿尔勒西南方的崎岖地形。