
这寄托了达索对未来的希望
nEUROn 是一个技术验证机项目,机长 9.5 米,翼展 12.5 米,起飞重量 6,000 公斤,最大速度 0.8 马赫,具有两个机内武器舱,采用无尾飞翼的气动布局,机背进气口,用一台阿杜尔涡扇发动机推动。nEUROn 能够携带空空导弹,所以理论上也具有空战能力,但现阶段的重点是对地攻击能力。nEUROn 不会投产,在 nEUROn 基础上研发的最终版量产型将更大,这和美英等国无人作战飞机的研制是一致的。但和美英从无人侦察机入手、然后进军无人作战飞机的做法不同,法国跳过无人侦察机,直接研制性能和难度要高得多的无人作战飞机。
无人作战飞机不是有人作战飞机的简单无人化,但有人作战飞机的技术基础无疑可以拿来使用。阿杜尔推力较低,但推动只有 6,000 公斤的 nEUROn 够用了。nEUROn 量产版起飞重量增加的话,还有阵风战斗机上的 M88 可用。这就是拥有现成航空科技基础的好处了。nEUROn 大量采用的复合材料结构对达索也不陌生,阵风已经大量使用复合材料了。但达索试图通过 nEUROn 达到一石两鸟,同时实现隐身和无人作战飞机的突破,这使得技术挑战加倍。
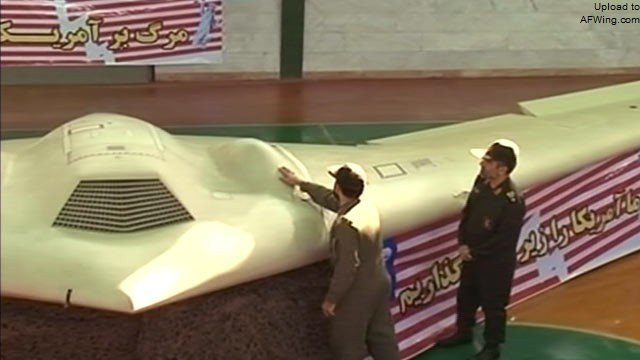
无尾飞翼是隐身的理想外形,落到伊朗手里的 RQ-170“哨兵”采用这个外形
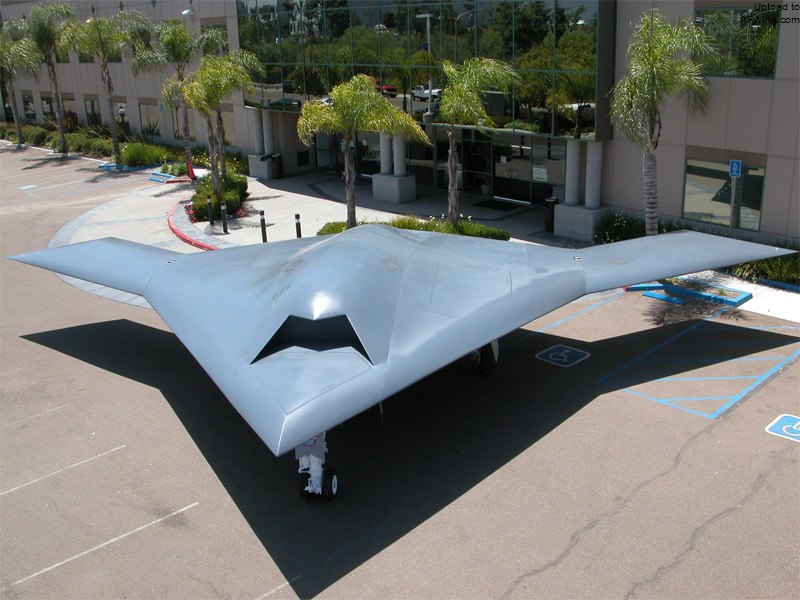
美国海军的 X-47B 也是这个基本气动外形
隐身不能单靠吸波涂层实现,更不能靠主动对消实现,现阶段最可靠的隐身只有通过外形设计实现,这包括尽量减少反射面、增加入射角度和避免不规则的凸起,B-2 那样的无尾飞翼是隐身的理想外形,美国 X-47B、RQ-170“哨兵”、“鳐鱼”等都采用无尾飞翼布局,nEUROn 也不例外。飞翼还把承重结构与升力产生结构有机地结合起来,最大限度地消除了死重,有利于降低阻力,延长航程。但飞翼的稳定性和飞控问题一直是航空科技中的一个重大挑战,所以飞翼在二战末年出现后,一直到 90 年代的 B-2 才成功地实用化。
飞机的迎角受到气流扰动而增加时,机翼升力增加。如果升力中心在重心之后,额外升力通过重心的支点作用把机头向下压,恢复水平,这是静态稳定的;如果升力中心在重心之前,额外升力使机头进一步上扬,没有特别强大的外力介入的话,俯仰控制就要失稳。一般飞机都是静态稳定的,也就是升力中心在重心之后。像 F-16那样放宽静稳定性设计也只是在典型飞行状态下容许两者距离缩短,自然稳定作用基本消失,而不是静态不稳定。无尾飞翼由于纵长很短,尤其缺乏靠后的产生升力的翼面,静态稳定性问题特别严重,采用 W 形的后缘使升力中心有所后移,也增加气动控制面到重心的控制力臂,但俯仰飞控依然是一个很大的挑战。
垂尾不是用来改变飞行方向的,那是通过横滚产生侧向升力来实现的。垂尾的作用类似于风向标的尾羽,在飞机偏离既定航向时自然纠正航向。由于没有垂尾,无尾飞翼的偏航就需要用主动气动控制实现。B-2 用外翼段上下同时打开的扰流片在两侧产生不对称阻力来实现主动偏航控制。为了保持足够灵敏的控制,扰流片是“永久性”地部分打开的。显然,基本打开幅度不足,偏航控制不灵敏;基本打开幅度过大,则增加不必要的阻力。在不同飞行条件下,理想的基本打开幅度是不同的。低速大迎角飞行时,尤其需要增加基本打开幅度,确保偏航控制的灵敏度。
飞翼的襟翼、副翼可以保证飞行稳定性和基本飞行动作的需要,但复杂机动动作下,飞翼的气动响应和常规布局的飞机很不一样,传统经验不一定管用,额外增加飞控设计的难度。当然,这不是说飞翼设计超越了达索的水平,而是达索需要时间来摸索、完善有关技术。美国从 40 年代就开始飞翼设计,并从纳粹德国缴获了一些技术,B-2 已经使用 20 多年了,现在设计新的无尾飞翼驾轻就熟。达索并没有这样的历史积累,指望通过 nEUROn 一蹴而就过于雄心勃勃,nEUROn 作为法国飞翼通向实用的一大步更加现实一点。
nEUROn 的一大要求是隐身。从 SR-71 和 U-2 开始,美国已经发展了 5 代隐身飞机,第一代 SR-71 和 U-2 主要采用吸波涂层;第二代 F-117开始有意识地采用外形隐身,但受到计算机技术限制,只能采用多面体设计;第三代 B-2 采用无尾飞翼,不仅最大限度地减少侧向的反射面,尖锐的周边边缘正好可以把入射的电磁波能量向空间流散;第四代 F-22采用连续可变曲率表面,在把电磁波能量向无害方向反射和气动要求之间达到最优平衡;第五代以各种无尾飞翼无人机为代表,将无尾飞翼和连续可变曲率表面技术进一步精细化。相比之下,法国至今没有任何值得称道的隐身飞机设计,阵风只能算对隐身有所考虑的半隐身设计。和无尾飞翼的飞控一样,隐身的难度不在于道理,这些年来,隐身的大道理已经不再是秘密,但恶魔永远在细节之中,而细节只有大量的实践才能获得,法国在这方面也大有需要追赶的地方,包括使用真实大小的飞机在真实飞行环境下的实测。
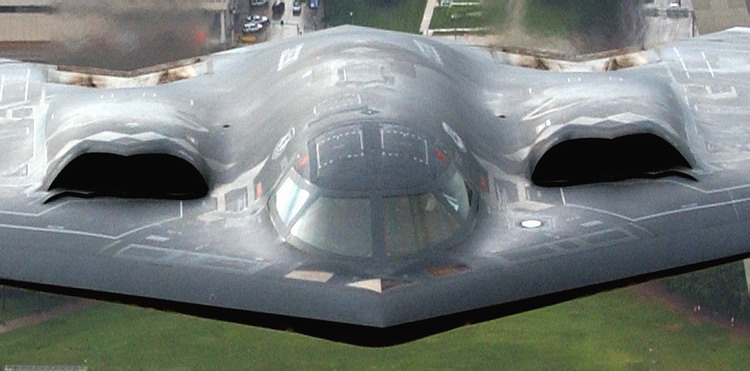
B-2 的翼上进气口对地面防空雷达是完全隐身的,对空中雷达也通过扁平进气口和弯曲进气道达到很好的隐身效果
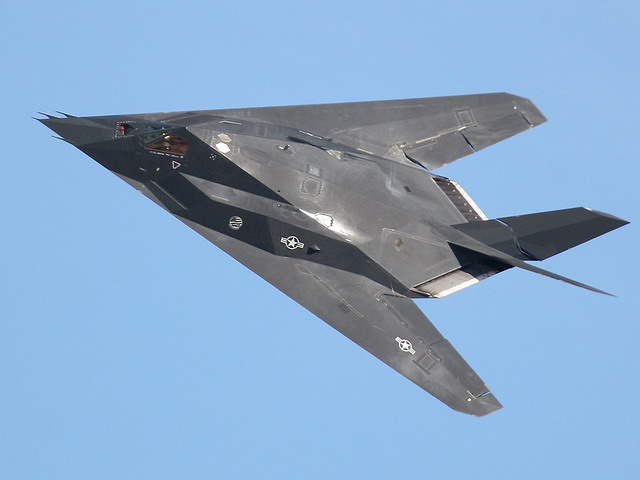
F-117 的隐身技术是基于多面体反射的原理,将入射的雷达能量尽量反射到其他方向,而不是返回到入射的方向,以减小被雷达探测的机率
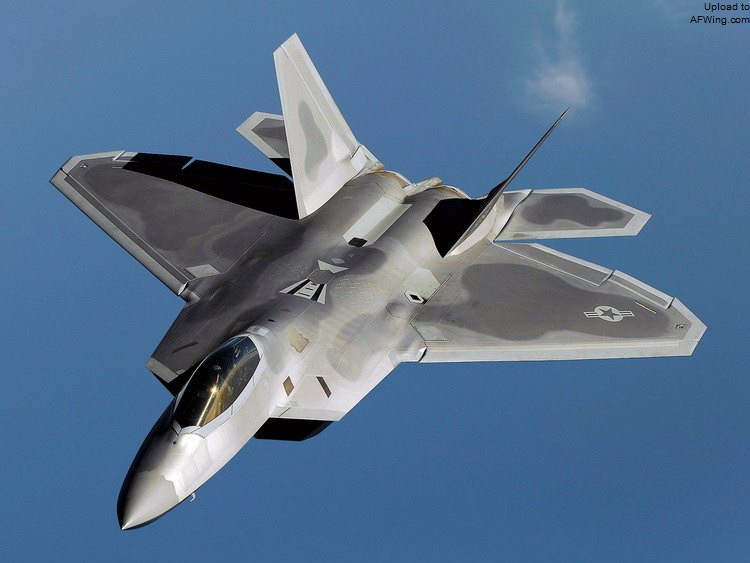
第四代 F-22 采用连续可变曲率表面,在把电磁波能量向无害方向反射和气动要求之间达到最优平衡
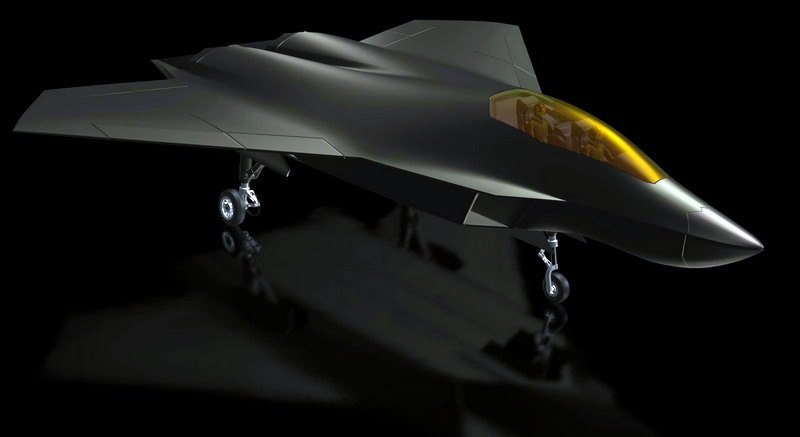
波音下一代战斗机 F/A-XX 概念,将无尾飞翼和连续可变曲率表面技术进一步精细化
无人机的飞行和任务控制可以由控制员在地面遥控,但一般共识是未来无人作战飞机将越来越依靠自主控制。自主控制包括起飞着陆阶段、巡航阶段、任务阶段和地面阶段。自主起飞的技术难度不是很高,自主着陆要难度高很多,尤其在恶劣气象条件下。但难度最大的或许不是起飞和着陆的技术层面,而是和有人飞机混合使用同一空间的指挥和协调问题。在理想情况下,有人飞机还是无人飞机对塔台指挥应该是透明的,不需要用两种不同的指挥方式,否则非常容易出错。地面操作(加油、装弹、在跑道和机库之间转移等)也有同样的问题,无人机需要“懂得”常规的地面人员指挥信号和手势。巡航阶段按照预定的路径点自动飞行是相对简单的问题,自动编队飞行也没有不可克服的问题,空中自动加油的难度就较高。