
为了进一步减少飞行员的工作负担,“鹰狮”飞机采用了手控油门驾驶杆,雷达和武器的所有操纵按钮都放置在油门-驾驶杆上。Saab 公司对中置和侧置驾驶杆都进行了研究,最后选择了中置小型驾驶杆。这种驾驶杆,在需要的时候,可以用右手或左手操纵。
在“鹰狮”飞机的航电系统内,总共有 40 多台爱立信公司的 D80 计算机,这些计算机通过三余度的 MIL-STD-1553B 数据总线连接在一起:一条总线用于飞机的基本数据和飞行数据,一条总线用于座舱显示和雷达,一条总线用于战术和武器信息。后续批次的飞机和出口型飞机都具有 5 条数据总线。采用 5 条数据总线,可以使每一条数据总线的“负荷”维持在较低的水平,为以后的性能提升留出了较大的发展余地。爱立信公司的 SDS80 计算机系统采用了 Pascal/D80 高级语言,与 Ada 语言相类似,具有适应“鹰狮”飞机多功能作战的灵活性,其结构设计也具有进一步发展的潜力。
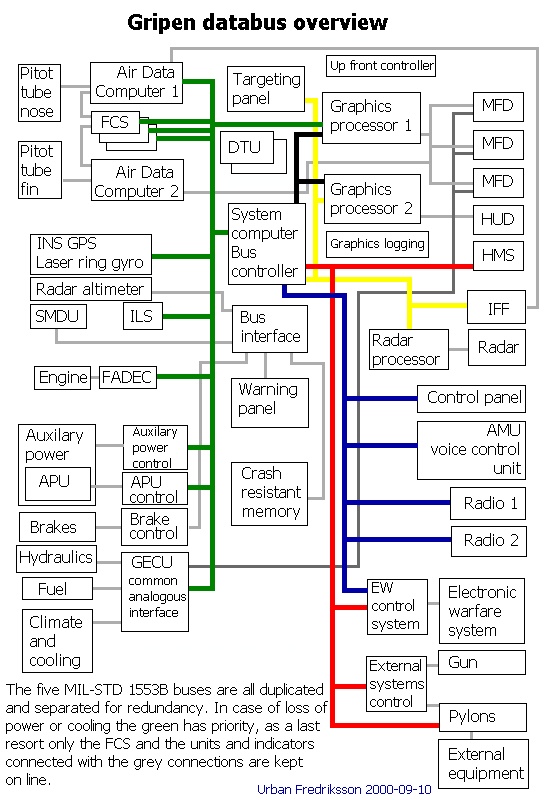
JAS-39 的电子系统拓扑图
为了与其它国家的飞机进行协同作战,“鹰狮”飞机还将安装新型的通讯系统。这种新型的通讯系统称为“通讯与数据链 39”(CDL39),是“鹰狮”飞机新型战术无线电系统的组成部分,第二批的最后 20 架飞机和所有的第三批飞机都将采用这种无线电系统。以后还将使用洛克韦尔-克林斯公司(Rockwell-Collins)的全电子抗干扰电台 Ra90,这将进一步提升飞机的“战术信息数据链系统”(TIDLS)。
电传飞行控制系统具有许多优势,可以对飞机的响应进行编程控制,降低飞机对构型和载荷的敏感性,也可以使飞机具有动态俯仰不安定度,从而提高飞机的机动性。另外,通过自动限制飞机对飞行员操纵输入的响应,使飞机具有所谓的“无忧虑”操纵特性。在整个飞行剖面内,驾驶员可以集中精力关注战术态势和任务系统。与传统的机械式操纵系统相比,电传操纵系统最明显的优点是,其本身的重量很小。当然,电传系统也有其内在的不足之处。电传操纵系统的设计要经过严格仔细的验证,目前仍处于发展的前缘。
1993 年 8 月 8 日,第一架生产型飞机 39.102 号机在飞行试验中不幸坠毁,所幸的是没有人员伤亡。这已经是“鹰狮”飞机的第二次事故,从而引起人们对该项目的疑虑。
“鹰狮”飞机的第一次事故发生在 1989 年 2 月 2 日,是在 39.1 号机进行第 6 次飞行时发生的。在平静无事飞行之后,在着陆滑行过程中,飞机突然偏离跑道,并发生水平急转弯,一个起落架支柱被折断,无人员伤亡。事后分析表明,事故原因是由于飞控软件俯仰回路中存在设计缺陷,产生了驾驶员诱发振荡。飞机对驾驶员指令的响应过于迟钝。
1989 年 2 月 2 日事故视频,点击观看
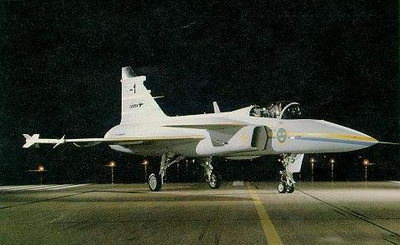
39-1 号机
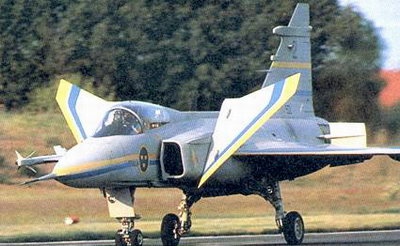
39-2 号机
第一次发生故障时的软件标准为 OFP Pt3。到 1990 年 5 月,经过 12 个月的软件改进,在 39.2 号机上改为 OFP Pt5:8 版本,经过不断的试验和经验的积累,到 1990 年 12 月在 39.4 号机上改为 OFP Pt5:.9 版本,到 1991 年 3 月在 39.3 号机上改为 OFP Pt5:11 版本。当时的软件对飞机的飞行包线有一定的限制,迎角不能超过 20°,最大过载系数不能超过 7g。下一个版本的软件仍然有这种限制,但允许飞机携带外挂物,进行一些空对空或空对地武器构型的试验。到 1992 年 8 月,OFP Pt9 版本的软件开始进行试飞,这时飞机才可以飞到设计的迎角和过载因数 9g。发生事故的 39.102 号机就是使用的这一版本的软件。对事故的调查结果表明,飞机对操纵输入的响应过于敏感——与第一次事故的原因正好相反。当飞机改出大坡度转弯的时候,产生了不期望的上仰,最后导致滚转过度。主要的原因是驾驶员诱发振荡,很快导致稳定性丧失,使飞机脱离受控飞行。没有足够的高度恢复飞机的正常状态,驾驶员在 200m 高度成功跳伞。此后试飞工作一度中断,等待事故的调查结果和采取改进措施。改进后的软件称为 OFP Pt10,并于 1993 年 12 月进行飞行试验。
1993 年 8 月 8 日事故视频,点击观看
上面所述的软件开发试验都是在利尔·塞戈勒(Lear Siegler)生产的飞控系统原型件上进行的。直到 1994 年 9 月,生产型飞控系统才在 39.4 号机上用 OFP Pt9 版本的软件进行了试飞。飞控系统的控制单元是由洛克希德·马丁公司负责研制的。当“鹰狮”飞机进人瑞典空军服役时,使用软件为 OFP R11:9 版本,现已升级为 OFP R12:4 版本。为了提高武器、雷达、电子战、通讯导航等系统性能,对软件的改进每年都将进行。由于协作各方的密切关系,对软件的改进可以快速有效地完成。
出于安全的考虑,JAS-39 飞机除了具有一套数字式三通道飞控系统之外,还有一套三通道的模拟式备份系统。当两个通道的数字式系统出现故障的时候,备份的模拟系统自动启动。飞行员也可以通过座舱中的一个按钮人为地转换到备份系统。备份系统启动以后,前翼就与操纵系统断开,可以自由浮动,这样可以提高飞机的纵向稳定性,使飞机成为中性安定的。“鹰狮”飞机采用一套新的导航着陆系统,使飞机获得良好的性能。该系统以霍尼韦尔公司的激光惯性导航系统为基础,综合了地形参照导航系统和全球定位系统,另外还利用大气数据计算机和其它传感器的数据。它利用了惯导系统和全球定位系统的优点,而避免了它们的缺点。比如,惯导系统的精度差,而全球定位系统容易受到干扰,两者结合,可以取长补短。
瑞典空军一直使用的是战术仪表着陆系统(TILS),这种系统不但已经过时,而且使用费用昂贵,不适用于分散的战时机场。为此需要研制一种系统,完全依靠机载传感器和机载设备,能够引导飞机至任何机场并保证在全时间、全天候条件下安全着陆。新系统采用了两种为“鹰狮”飞机研究的新技术,即新型综合导航系统(NINS)和新型综合着陆系统(NILS)。NILS 系统利用 NINS 系统的导航信息确定飞机在进场下滑过程中的位置,不需要象仪表着陆系统(ILS)、微波着陆系统(MLS)那样借助传统的地面辅助设备。另外,如果飞行员需要,NINS 也可以使用传统导航设备的信息,如测距装置(DME)、甚高频全向信标(VOR)和塔康系统(TACAN)。