
- 像鸟儿一样腾飞(上)——人类垂直起降飞行的梦想
- 像鸟儿一样腾飞(下)——人类垂直起降飞行的梦想
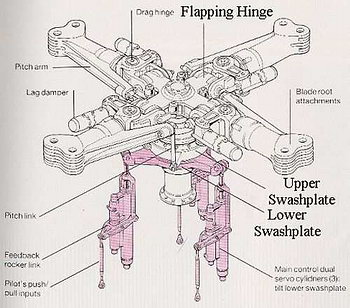
挥舞铰示意图,前行桨叶可以在升力作用下向上有所挥舞,从而降低升力,达到平衡;后行桨叶则向下弯曲,从而提高升力,达到平衡
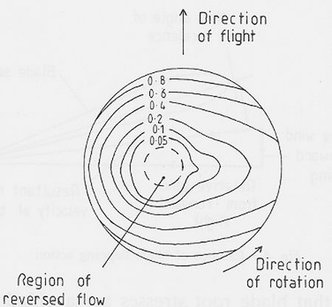
采用挥舞铰后的升力分布,要均匀得多
双叶旋翼是一个特例,桨叶和圆心的桨毂刚性连接,但用一个单一的“跷跷板”铰链同时代替挥舞铰和摆振铰,所以也称为半刚性桨叶(semi-rigid rotor)。跷跷板铰链在一侧桨叶上扬时,将另一侧桨叶自然下压;在一侧桨叶“领先”时,将另一侧桨叶自然“滞后”,既简化了机械设计,又完美地实现了更复杂的机械设计才能实现的功能。贝尔直升机公司用双叶用出了味道,越战期间漫天蝗虫似的 UH-1 就是双叶,后来的 AH-1 也是。不过“跷跷板”设计只能用于双叶旋翼。双叶旋翼有无可置疑的简洁性和由此而来的成本和可靠性上的优势,但双叶旋翼也只有两片桨叶可以产生升力和推力,和多叶桨叶相比,就要增加旋翼直径,增加旋翼转速,前者增加总体尺寸和阻力,后者增加噪声。
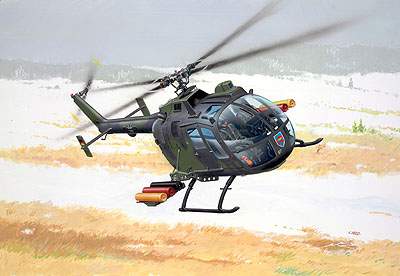
第一个采用无铰桨叶的 Bo-105
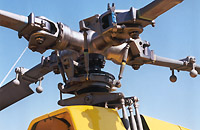
Bo-105 的无铰桨叶,用弹性元件代替了挥舞铰和摆振铰,但变距铰依然保留
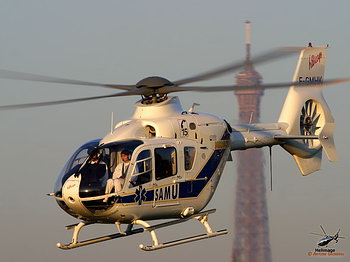
EC-135 更进一步,甚至取消了使桨叶改变桨距的变距铰,也用弹性元件代替了
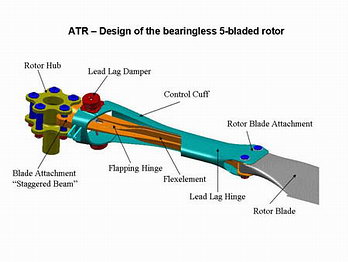
EC-135 的先进技术桨叶(Advanced Technology Rotor,简称ATR,属hingeless bearingless),采用弹性元件代替所有机械铰链,避免机械磨损,减轻重量,改善飞行平稳性
单桨直升机的起飞重量终归有限,要增大起飞重量,就要增加旋翼直径,增加旋翼转速,增加桨叶数目,加强传动轴,这些都增加了旋翼系统的机械复杂性和重量。旋翼直径和转速受到翼尖速度不能超过音速的限制,否则音障带来的阻力和振动将不可忍受,更大的旋翼直径也迫使尾撑长度增加,增加结构重量。较大的旋翼也对狭小场地的起落造成不便。大幅度提高起飞重量最有效的途径,还是采用两个甚至更多的旋翼,分担负担。除了一些设想中的四旋翼方案,三旋翼没有见到过,还是双旋翼最常见。既然采用两个旋翼,如果旋转方向相反,一个顺时针旋转,一个逆时针旋转,就自然抵消相互的反扭力。反转的双旋翼不需要特别考虑尾桨和尾撑的结构,也没有尾桨吃掉对推进和升力没有作用的功率的问题,可以把所有功率都用于升力和推进,这是双旋翼额外的优点。双旋翼(也称双桨)有多种方案,可以前后串列,可以左右并列,可以上下共轴,还可以上下不共轴。串列双桨的典型有美国的 CH-46、CH-47;并列双桨的典型有俄罗斯的米-12,直升机状态的美国 V-22 也可以算作并列双桨;共轴双桨(co-axial 或 contra-rotating)的典型当然非俄罗斯的 K-25、K-31 等卡莫夫直升机莫属;异轴双桨(更准确地说,是交替双桨,也称交叉双桨,intermeshing)的只有美国卡曼的 H-34 Husky 和 K-Max 等少数例子。
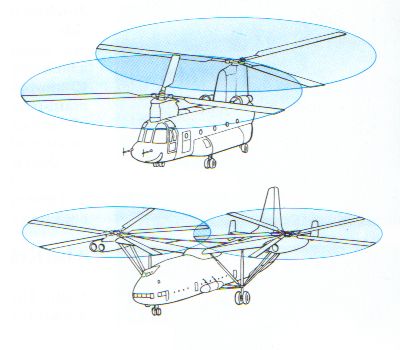
串列和并列双桨布局示意图
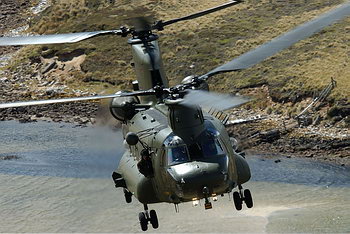
串列双桨的 CH-47
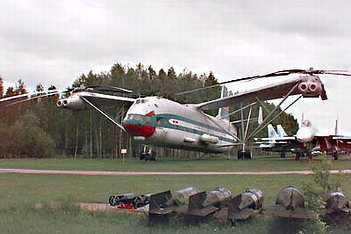
并列双桨的米-12
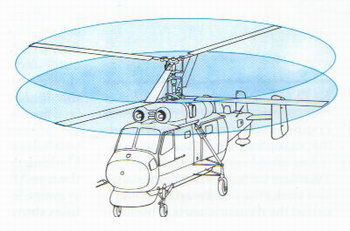
共轴双桨示意图
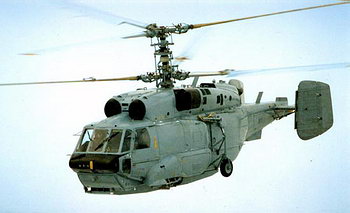
共轴双桨的卡-31
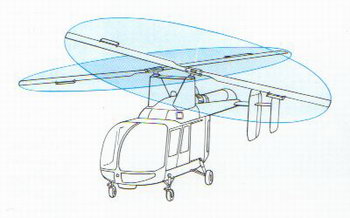
交替双桨示意图
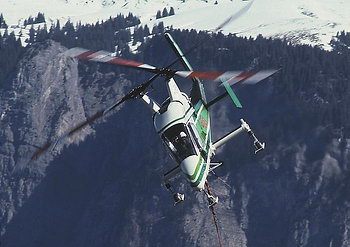
交替双桨的 K-Max
串列双桨对于最大限度地利用机身长度有利,CH-46、CH-47 机舱长但并不累赘,总长并不为此增加多少,而单桨的米-6 就“横阔竖大”了。串列双桨中离发动机较远的那副旋翼(一般是前旋翼)的功率要求比驱动尾桨高得多,为了保证前后旋翼的同步,串列双桨需要长长的沉重的同步传动轴,而不能简单地由前发动机驱动前旋翼,后发动机驱动后旋翼。串列双桨的前后旋翼一般上下错开一点,这样可以容许前后旋翼之间在高度上有一定的重合,缩短全机长度。上下的高度差太少了,不能保证安全,尤其是大幅度机动动作时,上下桨叶可能发生碰撞。高度差太大了,支撑后旋翼的“柱子”太过高大,阻力巨大。
并列双桨通常是安装在机翼翼尖的,翼展由旋翼半径决定,没有办法靠上下重合而缩短翼展,在气动上难于优化。左右旋翼之间要设交叉的同步轴,以保证左右两副旋翼永远同步。还有一个问题是,左右旋翼都在机身中段附近,仅靠周期距,俯仰控制力矩不足。但这都不是最大的问题,最大的问题是横滚稳定性,两侧旋翼升力不均匀时,飞机会发生横滚,如果在急速下降过程中,飞机不幸进入自己的下洗气流,旋翼效率急剧降低,旋翼越用力,越使不上劲,好像汽车轮子打滑一样,加剧横滚的不稳定倾向,飞机在几秒钟内就可以倾覆失控,V-22 的几次坠毁就是这样造成的。强烈的不对称气流扰动也可以造成这个现象。发动机安装在机身还好说,要是发动机安装的机翼翼尖,离重心很远,进一步加强了横滚不稳定的倾向。
共轴双桨用套筒轴驱动上下两副反转的旋翼,同样有串列双桨的上下旋翼之间的间距问题,间距小了,上下旋翼有可能打架;间距大了,不光阻力高,对驱动轴的刚度要求也高,而大功率的套筒轴本来在机械上就难度很大。套筒轴不光要传递功率,还要传递上面旋翼的总距、周期距控制,在机械设计上有相当的难度。由于非对称升力的缘故,反向旋转的上下旋翼的旋转平面有在一侧“交会”的倾向,这进一步增加了对上下旋翼之间间距的要求,并且带来向交会一侧转弯必须比向另一侧转弯轻缓的要求。上旋翼处在“干净”空气中,下旋翼处在上旋翼的下洗气流中,这样,上下旋翼之间有相当的气动耦合,增加了气动设计的难度。由于共轴双桨没有尾桨,短短的尾撑用于支持垂直安定面,后者在前飞中提供像固定翼飞机一样的气动控制,减小周期距控制的负担。由于共轴双桨的机身短,受侧风影响较小。共轴双桨的振动也由于两副反转的旋翼而较好地对消了,平稳性和悬停性好。共轴双桨在同等升力下,旋翼直径可以较小,直升机总尺寸较紧凑,“占地面积”较小,特别适合海军上舰的需要。
交替双桨可算是共轴双桨的一个变种,从正面看,两副旋翼的翼尖路径(tip path plane,TPP)有交叉,会打架,但只要在算好时间差,你方唱罢我登场,不会打架的。最简单的情况,两副旋翼都是双叶,也就是只有一直线的前后两片桨叶,左旋翼的起始位置是东西向,右旋翼的位置是南北向,两副旋翼同步反向旋转,一个转到东西向的时候,另一个转到南北向,永远不会交会。交替双桨的优点是机械上比串列、并列和共轴双桨简单得多,缺点是旋翼的桨叶数也受到限制,到现在为止,没有超过双叶的,所以只适用于不超过一定尺寸的直升机。
所有双桨布局均采用分别的总距和周期距控制,所有桨叶都有各自的“三铰”(变距铰、挥舞铰、摆振铰,或起同等作用的相应的弹性元件)。对于共轴双桨和交替双桨布局来说,转向是通过改变上下或左右旋翼的扭力来实现的。增加顺时针旋翼的桨距,使其更能吃上劲,减少逆时针旋翼的桨距,使其吃劲小一点,就造成扭矩差,使直升机向逆时针方向偏转,反之亦然。交替双桨的方向控制和共轴双桨相同。由于上下或左右旋翼的桨距增减是对称的,共轴双桨或交替双桨向左右转向的速度是一样的。主旋翼也比尾桨更能吃上劲,所以转向也更快捷,可以作所谓的“急转”(snap turn)。