
从中国余数定理开始
有一堆桃子,两个人分多一个,三个人分少一个,五个人分多两个,请问一共有多少个。很久以前碰到过这个题目,不过当时不知道这是大名鼎鼎的中国余数定理的一个例题,只是当作大人作弄我们这些个小聪明的一种手段。知道这个定理的时候是很久之后的事情了……
再次相遇是在雷达技术的课本中。
跳跃性有点大,事情是这样的。我们知道雷达是靠接收反射的回波来发现目标的,不过光发现目标还不够,雷达通过回波要分析出目标的其它信息,最常用目标信息的就是距离和方位。方位先做个坑留下,我们看雷达是怎么测距的。 测距大家可能觉得很简单,不过就是发一个信号出去,然后等待回波,然后记录发出信号和收到回波的时间差,然后计算无线电波在这段时间里传输的距离再除以二(折返)不就可以了吗。理论上是这样,但实际操作起来就有些不同。实际雷达的测距是持续进行的,对于脉冲多普勒雷达来说,发出去的信号是一系列连续的脉冲,接收的回波也是一系列的脉冲。如果每秒发送的脉冲数量——脉冲重复频率——多到一定程度之后。回波脉冲有可能会在若干个周期后才收到,在无法确定回波脉冲是由哪个发送脉冲得到的情况下,也就无法测定目标距离了,这种情况术语称为距离模糊。图 1 显示了这种情况,目标回波是隔了两个脉冲周期才传回来的,无法知道到底是第一个还是第二个脉冲的回波,因此目标距离可能的数值就不止一个了。
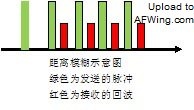
图 1
有人会说,如果记下在接收回波前共发送了多少个脉冲不就解决问题了吗?这个方法在示意图中看上去好像是可行的,但是在实际中无法做到。因为你无法知道发现目标时到底是哪个脉冲起作用。示意图中暗示了是第一个脉冲发现了目标,然而也可能是第二个。比如隐身飞机接近到一定距离后打开弹舱向你发射导弹。另外由于干扰或其它的一些原因我们很可能会丢失若干回波。所以在发送的脉冲没有标记的时候,高脉冲重复频率肯定会带来距离模糊。典型的脉冲多普勒体制的雷达,工作在高脉冲重复频率是,其重复频率都在 100kHz 以上,也就是每个脉冲的间隔小于 3 公里。只要目标距离超过 1.5 公里,就会出现距离模糊。
还有人会说,那我把脉冲重复频率降下来不就解决了?的确是这样,如果脉冲重复频率小于 1.5K Hz,那么距离小于 100 公里的目标就不存在(测)距离模糊的问题。不过脉冲重复频率的选择对于现在常用的脉冲多普勒体制雷达(PD 雷达)是一个很重要的参数。高的脉冲重复频率有其不可多得的好处。
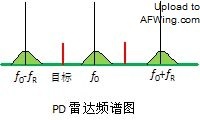
图 2
图二显示的是高脉冲重复频率的 PD 雷达的回波频谱,其中 f0 是雷达的工作频率,fR 是脉冲重复频率。以这些频率为中心由于雷达本身的运动——机载雷达——总有一段频谱是有杂波存在的,这些杂波的存在会降低雷达发现目标的能力。从图中可以看出如果脉冲重复频率越高则这些杂波频谱拉开的距离就越大,这样无杂波的范围也就越大。目标频谱如果落在这些无杂波频谱范围内则雷达发现目标的能力就比较高。因此如果我们不怕距离模糊的话,发现目标的能力就还大大提高,这也是 PD 雷达的一个优点。事实上采取一些措施在高脉冲重复频率下是能够解决距离模糊的问题的,这些方法称为距离解模糊。
其中一个方法就是利用中国余数定理(终于绕回来了)。其方法如下,采用多个(通常是两个或三个)不同的脉冲重复频率分别对目标进行测距,虽然在这些脉冲重复频率下都存在距离模糊,但问题变成了文章开头的余数问题。实际目标距离是脉冲空间间隔的整倍数与回波在脉间延迟的空间间隔之和的一半。这个倍数我们不清楚,但是在多个不同脉冲空间间隔的帮助下我们可以解出这个不定方程。19 世纪高斯给出了这个方程的解法,然而在南北朝的时候中国的《数书九章》就给出了一般算法,所以这个算法也称为中国余数定理。
PD 雷达距离解模糊的方法还有好几种,其中一种是连续改变脉冲重复频率使得目标回波落在脉冲间隔中间,通过对频率求导可以得到正确的距离,但是精度比较低。另一种方式就是用某种方式为发出去的脉冲加上标记,这样就可以知道回波到底是哪个脉冲的结果。常用的方式有线性载波调频和正弦波载波调频。不过前者测量精度依赖于调频线性度和变化率,后者则反应较慢。
线性载波调频由于响应较快适合于边搜索边测距模式,正弦波载波调频则适合于连续测距模式。两者精度都只有千米级,而不像上述方法可以得到 10 米量级的精度。同时如果有多目标的话线性调频方式还是会出现模糊或距离幻影。
专业人士喜欢讲术语,这些黑话常把外行唬得一愣一愣的。无线电作为一个相对”古老”的行业其术语还是比较优雅的,很多可以直接从字面上理解。不像 IT 界每个月都要冒些新鲜玩意出来,任何语言学家也要头疼。不过这一专业也曾有语无伦次的时候,其中一个例子就是各波段的命名。
估计大家都听过什么高频、甚高频、超高频、特高频、极高频等等术语,但谁能搞清楚哪个更”高”呢?再深入一些,大家也许听过比如 X 波段、C 波段、Ku 波段等等,但谁知道这些波段指的是什么?其实这些名称反应了无线电技术有过一段飞速发展时间,混乱的命名记录了曾经的概念爆发。
在雷达行业中,以雷达工作频率划分为若干的波段,由低到高的顺序是:高频(HF)、甚高频(VHF)、超高频(UHF)、L 波段、S 波段、C 波段、X 波段、Ku 波段、K 波段和 Ka 波段。这些命名追究起来是非常有趣的。
首先高频不”高”,所谓的高频段指的是频率在 3M-30M 之间的无线电波,波长从 100 米到 10 米。这个波段也称为短波波段,相应的还有中波、长波、超长波等等,但雷达最低使用的频率就是这个了,所以这里不再讨论更低频率的波段。最早的雷达使用的就是这个频段,因为就当时(二战前夕)的技术来说这是能够得到可靠的大功率器件的最高频率了。在当时来看倒符合”高”频的定义,短短几十年这个频段再称为高频就有点名不副实了。比如,在高中时我们几个无线电爱好者就可以搞出工作在 30M 业余频段的手持式对讲机了。而且相对于后来我们做的 150M 对讲机而言,这类对讲机的制作和调试要简单很多,不需要专门的仪器,一块万用表就可以搞定了。由于相对的技术难度小,工作在这个频段的设备就必须忍受大量的干扰,许多短波电台用的也是这个频段,毕竟使用电磁波的不光是雷达还有通信设备以及娱乐设备——电台。这点我自己也是深有体会,一开始的时候一瓦的对讲机可以保证 1 公里的通信范围,两年后要维持这个范围就必须加大到 5W ——太多人玩了。