
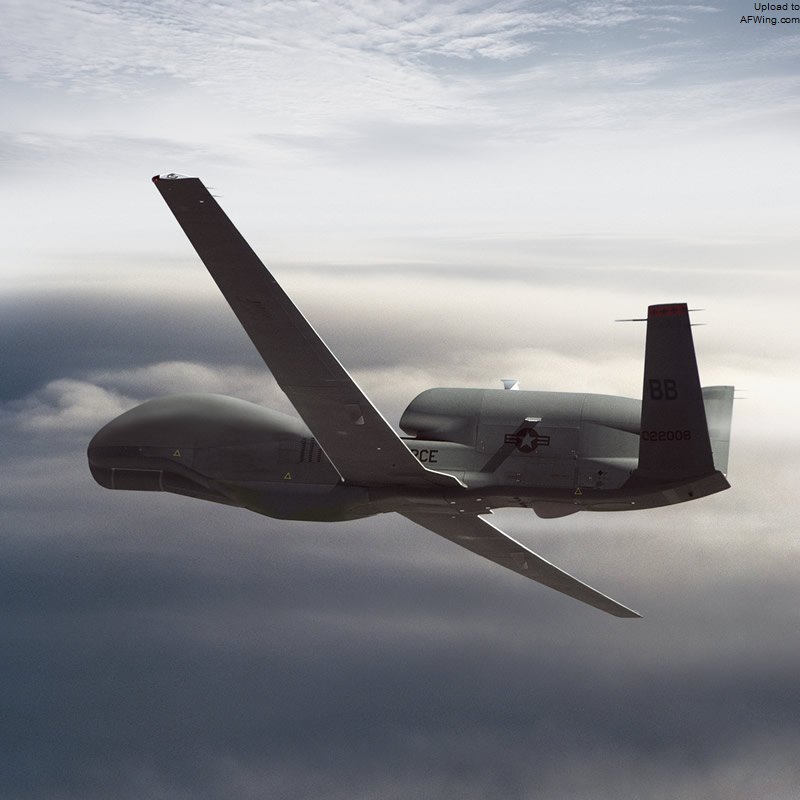
“全球鹰”需要占用很高的卫星带宽
自主飞行控制可以大大降低对数据通信要求,地面的无人机控制员只需要上传提示性的指令,而无需具体操纵无人机的飞行。但自主飞行控制系统实现视距飞行规则下的安全飞行的挑战巨大。在理论上,视距飞行规则可以数字化,但实际上难以完全做到。任何规则都是有漏洞的,包括最严格的法律,这也是律师的工作无法用计算机替代的根本原因。空管也是一样,尽管有严格的规定,但有经验的空管依然不是计算机化的全自动控制可以替代的。
视距飞行规则有很多视情处理的规定,但计算机控制是容不得模糊空间的,对规则越是精细化,潜在漏洞就越多,潜在的自相矛盾的情况就越容易发生。由于排列组合问题,这些潜在的问题即使在大量测试后依然不一定能完全发现,甚至在长期使用中也不易发现,但要是在最不该发生的时候发生了,就要危害飞行安全。
所有飞机都按规则飞行,飞行安全问题并不大。巨大的挑战来自意外情况。意外情况之所以是意外的,就是应为这是设计时没有考虑到的,也就是自主飞行控制中不可能有可靠的处理预案的。美国一架 RQ-170“哨兵”无人机在伊朗侦察飞行时,由于至今不清楚的原因,最后降落在伊朗境内。伊朗方面的说法是电子攻击导致接管控制,美国方面的说法是系统故障,不管哪一方面的说法更加符合事实,这都是设计时没有考虑到的意外情况。无人机的自动视距规则飞行也可能出现意外情况,比如避撞传感器故障、气动控制面故障、恶劣气候或地形超过飞控的恢复能力或者其他情况,或者燃油不足或机械故障需要“抢占”下滑航线、及早降落,或者对方由于某种原因不按正常的视距规则飞行。有人飞机遇到这样的情况,可以通报空管,在空管指挥下或者自主采取特殊应对措施。无人机就不那么简单,自主识别意外情况的性质、危险和急迫程度首先就是一件非常复杂和高度不可靠的事情,由于自主飞控不大可能随机应变或者急中生智,遇到意外情况最可能的结果就是束手无策。向空管有效通报也很成问题,把所有状态信息统统倾倒给空管是不行的,但如何有选择地报告意外,这和自动识别意外情况同样富有挑战。
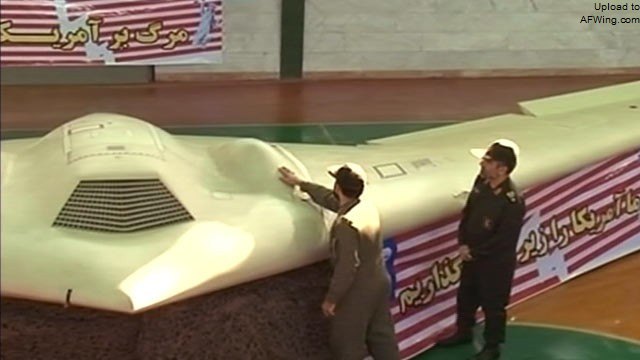
被伊朗诱骗降落的 RQ-170“哨兵”无人机
考虑到自动视距规则飞行的巨大挑战,民用空域的无人机使用可能从管制空域开始,只有在指定空域才容许按照视距规则飞行,由空管负责清空周边空域,避免冲突。等到具有足够使用经验和对技术进步具有足够信心之后,再逐渐开放视距飞行规则下有人机和无人机的混合飞行。
民用空域无人机的空管还有另一个问题:对于超轻型的无人机,可能需要适用不同的规则。像 RQ-11“乌鸦”那样的超小型无人机也适用和大型无人机同样规则的话,一方面小题大做,另一方面将造成高成本和高准入门槛在事实上扼杀这类无人机的发展的情况。如果像超轻型飞机那样,在速度、高度、失速速度、起飞重量、视距内飞行(在地面控制员的直视距离之内)等方面做出严格规定,应该可以适当放宽超小型无人机的空管规则。
民用空域无人机的使用还包括机场操作。如果和有人机共用机场,这将和美国海军的情况相似,无人机需要能自动响应和有人机相同的运作程序和控制手势。但至少在开始阶段,民用无人机可以使用单独的机场,这个矛盾还不突出。
民用空域无人机的空管是一个巨大的挑战,这也是一个巨大的机会。迎接挑战,把握机会,这是中国航空在21世纪跨越式发展的重要一环。
本站为纯粹出于个人兴趣而设立的非盈利性个人站点,文章版权归原作者所有。
空军之翼 · 航空迷的网络杂志