
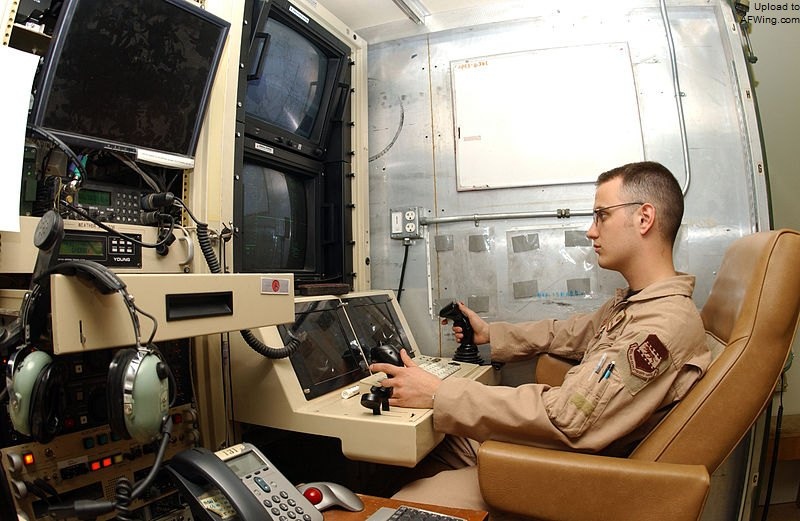
RQ-1“捕食者”的控制员
但美国空军和美国海军就不一样了。美国空军的无人机不仅尺寸大,可以越洋飞行,而且使用和有人作战飞机混合使用的常规机场起飞、降落,无人机需要服从和有人机一样的飞行安全规则。美国空军坚持使用有飞行员资格的军官担任无人机控制员,最大的原因就在于飞行安全和空中避让的问题。美国海军也是使用具有飞行资格的军官和士官(直升机飞行员通常有士官担任)。美国海军甚至比美国空军更加强调无人机和有人机在同一空间的混合使用,航母上空间窄小,无人机不仅起飞、降落和有人机共用空域,在甲板上调度、移动时,也要采用和有人机一样的程序、手势,否则航母上根本没有足够的人手、空间实现有人机和无人机的分别调度和移动。
FAA 正在推动名为 NextGen 的下一代空管体系,空管将从雷达管制转向 GPS 管制。这实际上是程序管制的新一代,由飞机上的 GPS 提供更精确的实时三维坐标和速度、航向、爬升、下沉速率等关键数据,空管根据机载 GPS 数据统一控制,而且没有地面雷达覆盖范围的问题,确保更可靠的间距和高差控制,可以更有效地利用空域和跑道,减少地面和空中的等待。最重要的是,飞行员和空管看到的是同样的数据,避免了由于系统误差造成机上和地面看到的数据不一致而造成的混乱。另外,下一代空管将从传统的语音通信指挥改为数据通信指挥,极大地提高了指挥效率,减少语言问题或者由于紧张而口齿不清带来的通信障碍。军事指挥从语音通信改为数据通信已经显示了巨大的优越性。波音的研究表明,下一代空管有助于飞机采用最优航线,减少在地面和空中的等待,可以节油 14%。
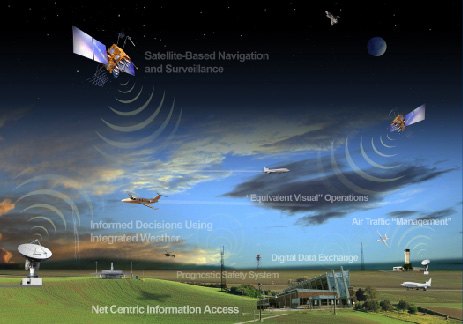
NextGen 下一代空管体系将从雷达管制转向 GPS 管制
NextGen 或许是 FAA 即将推出的民用空域无人机飞行规则的重要部分,也就是民用空域的无人机必须与 NextGen 相容。对于大多数无人机来说,机载 GPS 是标准配备,以数据链为基础的遥控系统也是现成的,和 NextGen 相容具有先天的优越条件。在技术上,这需要解决空管和无人机用户之间对无人机控制权的可靠交接问题与空管和无人机之间可靠数据通信的问题,不仅在恶劣气候和地形条件下要具有高度抗干扰能力,还要在技术上保证不会有黑客或者恐怖分子的恶意控制问题。黑客和恐怖分子可以干扰空管和有人飞机之间的数据通信,但飞行员依然是确保飞行安全的最后保障。无人机就只有技术手段作为最后保障了。如果数据通信中断,无人机的空管相当于进入非管制空域。
在管制空域,所有飞行都受空管节制。在非管制空域里,空管对过往飞机只提供提示,并不直接指挥。非管制空域里尊照视距飞行规则,由飞行员目视观察,自主掌握水平间距和垂直高差。在有的国家也容许按照仪表飞行规则飞行。但管制空域和非管制空域也不一定那么严格。城市上空一般来说是管制空域,但对于通用航空来说,一旦离开机场的起飞、降落通道,只要还在超低空,在相当程度上还是服从视距飞行规则。像新闻报道追踪、城市交通监控、警察行动等,都无法事先规定严格的飞行计划,只能相机行事。这时飞行安全在很大程度上由飞行员的训练和经验决定了。
无人机不是真的没有飞行员,而是由控制员在地面遥控,或者由自主飞行控制系统自动控制。在理论上,无人机可以通过下传实时视频,对无人机周围的空域实行远程目视观察,但这在具体实现上有困难。高分辨率的实时视频下传对频带的要求很高,天空中众多的无人机都要下传实时视频,对频带的占用就非常可观。“全球鹰”需要 60MBPS,“捕食者”的胃口低一点,也要 30MPBS。战场上高清视频对判断战情十分重要,塔利班分子在飞眉毛还是皱眉头,可能就是下一步决心的流露。对于民用无人机也一样,警方监视的使用场合更加微妙,对嫌疑人的高清视频比战场监视要求更高。航测、新闻、娱乐也是一样。这些水涨船高的数据通信要求极大地增加了无人机的通信负担,留给目视飞行观察的频带就越来越受到挤压。美国现在有 7,000 多架军用无人机,但很大一部分是美国陆军的超轻型无人机,在视距内使用,不需要卫星通信。即使如此,美国军用卫星通信成为美军基础建设的重点,WGS、AEHF 等先进通信卫星正在接替老旧的 DSCS、GBS、Mikstar 等军用通信卫星,但军用通信卫星在和军用通信需求的龟兔赛跑中依然气喘吁吁地远远落在后面,无人机的大量使用是其中最重要的原因。在城市里使用的民用无人机或许可以通过视距通信解决大部分数据通信的问题,但一旦离开城市,卫星通信负担也会成为一个问题。
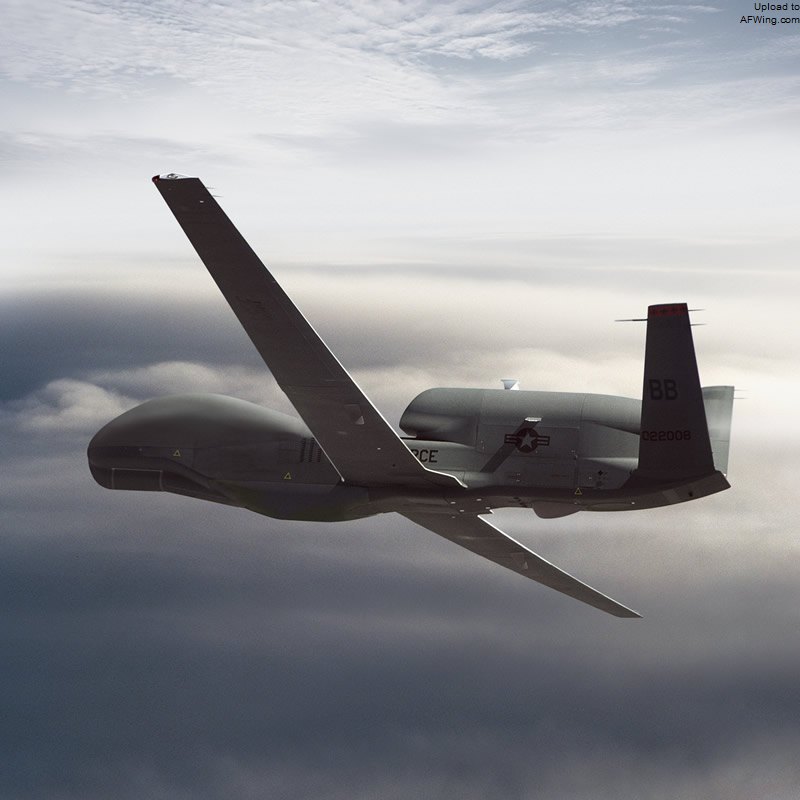
“全球鹰”需要占用很高的卫星带宽
自主飞行控制可以大大降低对数据通信要求,地面的无人机控制员只需要上传提示性的指令,而无需具体操纵无人机的飞行。但自主飞行控制系统实现视距飞行规则下的安全飞行的挑战巨大。在理论上,视距飞行规则可以数字化,但实际上难以完全做到。任何规则都是有漏洞的,包括最严格的法律,这也是律师的工作无法用计算机替代的根本原因。空管也是一样,尽管有严格的规定,但有经验的空管依然不是计算机化的全自动控制可以替代的。
视距飞行规则有很多视情处理的规定,但计算机控制是容不得模糊空间的,对规则越是精细化,潜在漏洞就越多,潜在的自相矛盾的情况就越容易发生。由于排列组合问题,这些潜在的问题即使在大量测试后依然不一定能完全发现,甚至在长期使用中也不易发现,但要是在最不该发生的时候发生了,就要危害飞行安全。
所有飞机都按规则飞行,飞行安全问题并不大。巨大的挑战来自意外情况。意外情况之所以是意外的,就是应为这是设计时没有考虑到的,也就是自主飞行控制中不可能有可靠的处理预案的。美国一架 RQ-170“哨兵”无人机在伊朗侦察飞行时,由于至今不清楚的原因,最后降落在伊朗境内。伊朗方面的说法是电子攻击导致接管控制,美国方面的说法是系统故障,不管哪一方面的说法更加符合事实,这都是设计时没有考虑到的意外情况。无人机的自动视距规则飞行也可能出现意外情况,比如避撞传感器故障、气动控制面故障、恶劣气候或地形超过飞控的恢复能力或者其他情况,或者燃油不足或机械故障需要“抢占”下滑航线、及早降落,或者对方由于某种原因不按正常的视距规则飞行。有人飞机遇到这样的情况,可以通报空管,在空管指挥下或者自主采取特殊应对措施。无人机就不那么简单,自主识别意外情况的性质、危险和急迫程度首先就是一件非常复杂和高度不可靠的事情,由于自主飞控不大可能随机应变或者急中生智,遇到意外情况最可能的结果就是束手无策。向空管有效通报也很成问题,把所有状态信息统统倾倒给空管是不行的,但如何有选择地报告意外,这和自动识别意外情况同样富有挑战。